


为什么要用树莓派做平衡车呢?
原因主要有下面几点:
第一, 我不忍心再让它吃灰了;
第二, 我想学习linux的应用开发;
第三, 我想学习linux的驱动开发;
第四, 树莓派可玩性和可扩展性高;
第五, 切实体会下嵌入式linux开发与裸机开发的区别,对比一下它们的优缺点;
第六, 看看自己到底能不能做出个东西来。
基于以上原因,我拿出了尘封已久的树莓派开干了。
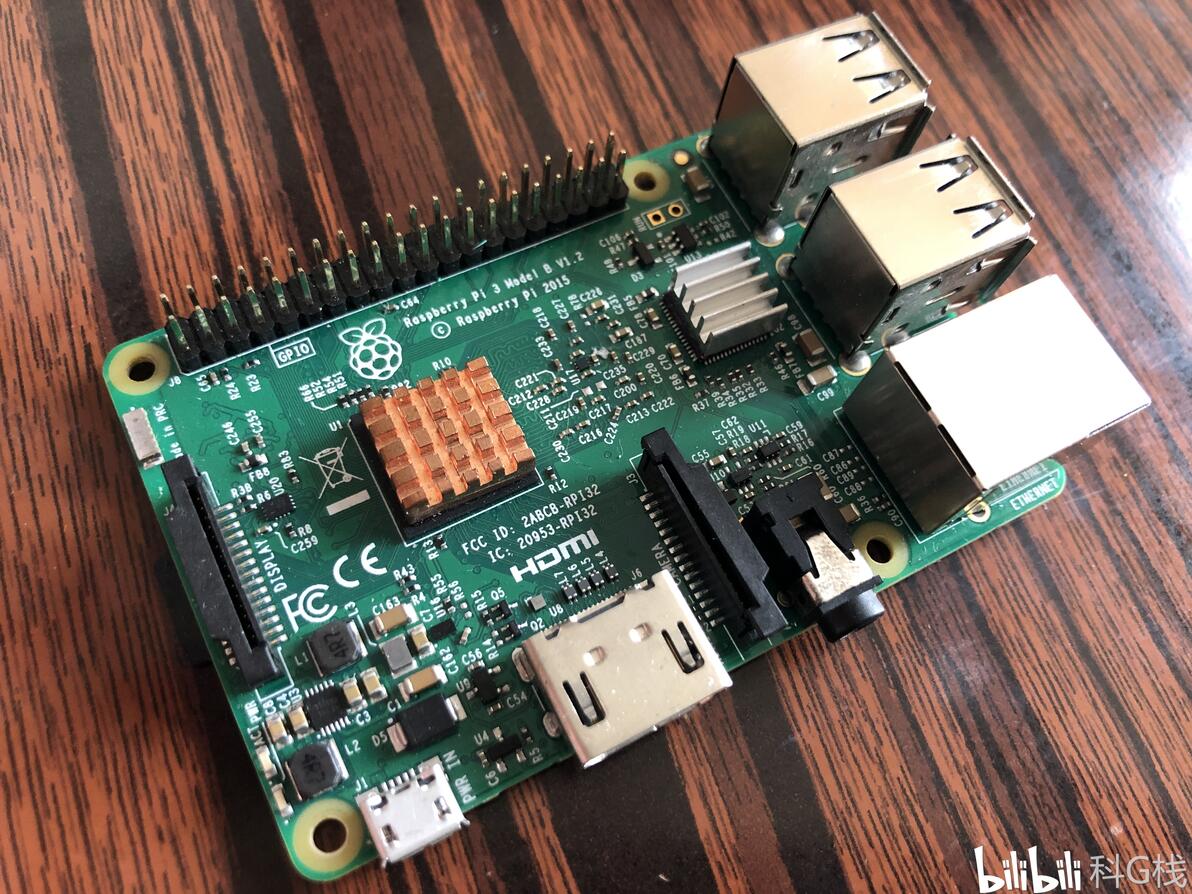
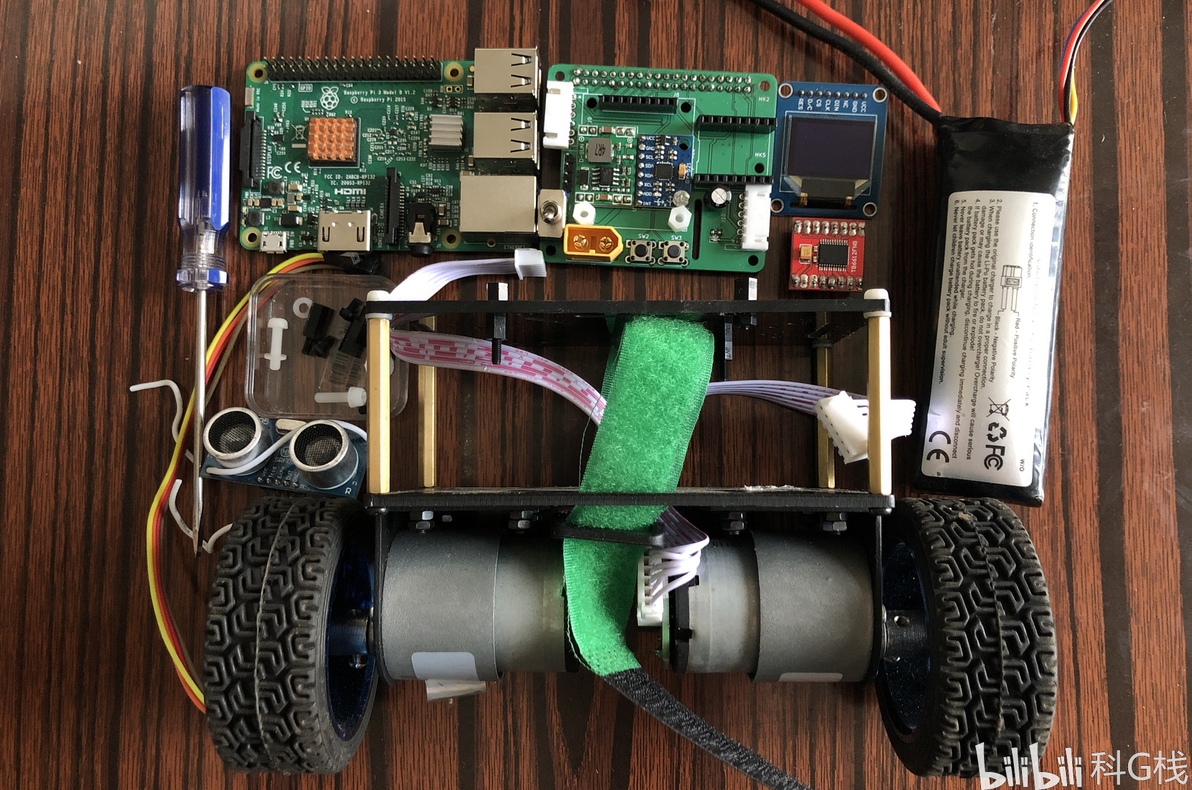
材料清单:
树莓派(3,4,zero应该都行);
MPU6050传感器;
TB6612FNG或者L298N电机驱动(两个我都试过,推荐前者);
电机、轮子和车架(这个某宝有卖,130块,电机一定要带编码器);
5v稳压电源模块(电流最好2A以上);
12V锂电池;
面包板(洞洞板);
排针排座;
导线、杜邦线;
焊接工具(烙铁、焊锡、松香等等);
OLED显示屏(可选);
超声波传感器(可选);
自己画电路板(可选,好处是整洁紧凑,没有太多连线,稳定可靠);
其他(可选,开关、按键、固定柱、螺丝螺母、电源插座等,这个看实际情况安排);
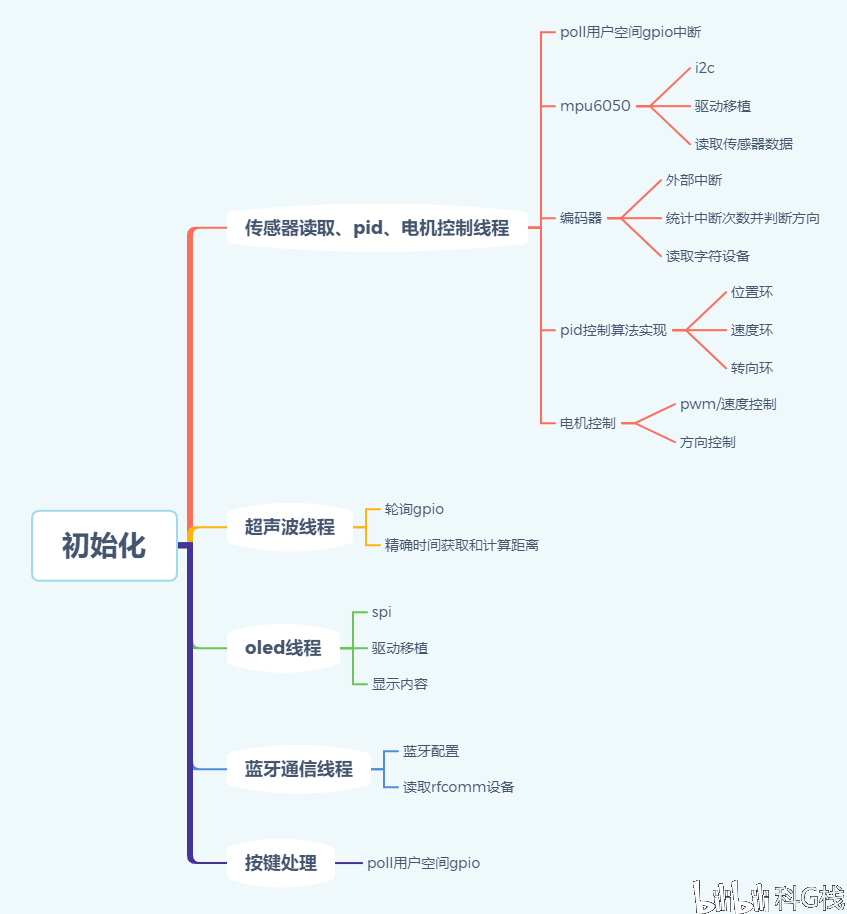
程序开发步骤:
1、 调通传感器mpu6050
2、 控制电机
3、 获取编码器信号和测速
4、 编写pid控制代码
5、 调通oled
6、 控制超声波
7、 调通蓝牙
8、 调整代码逻辑,优化代码
程序代码逻辑概要:
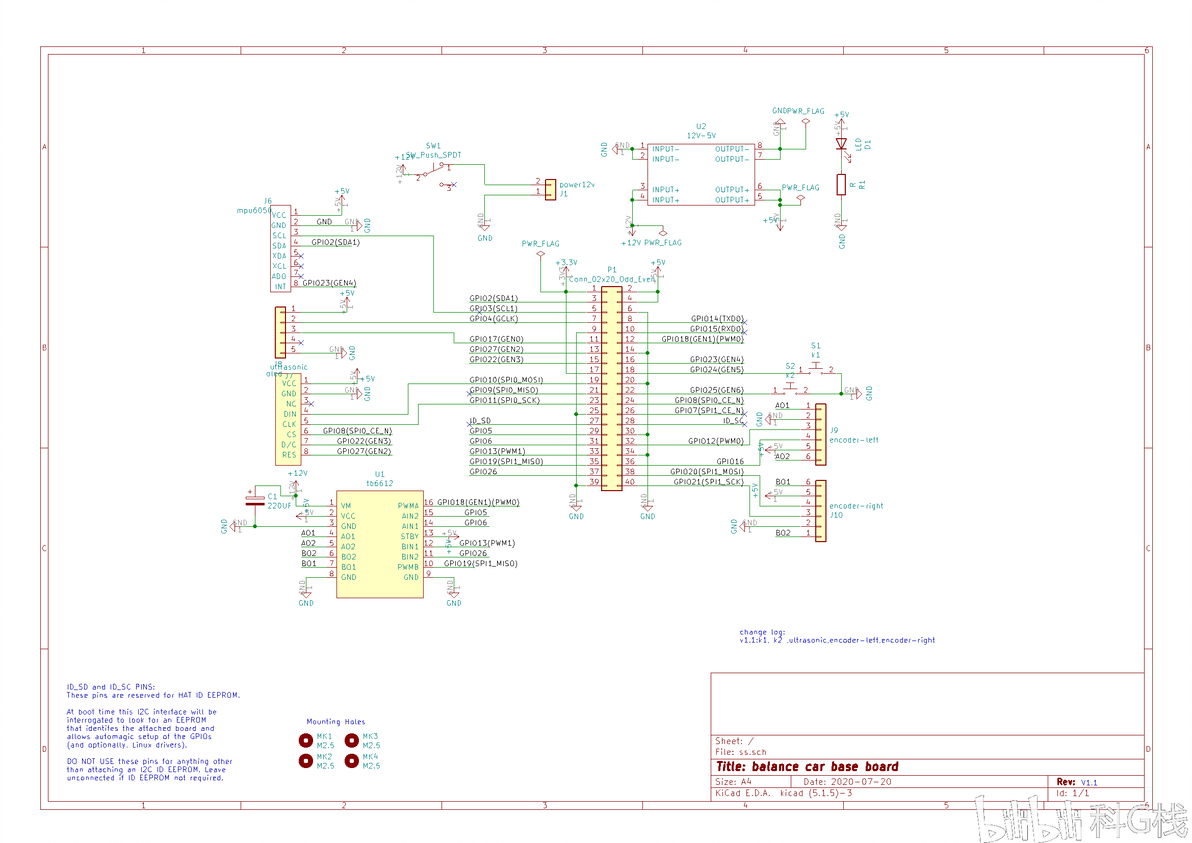
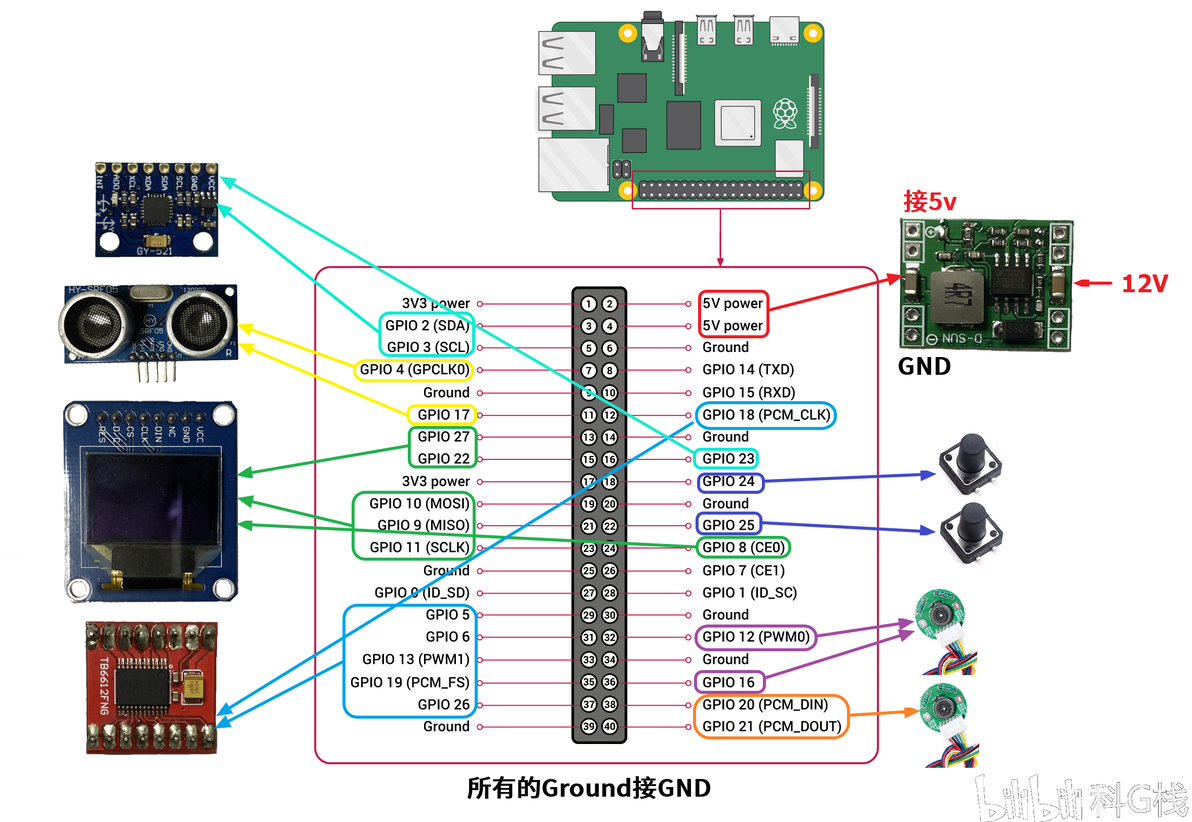
电路原理图和接线概要图:
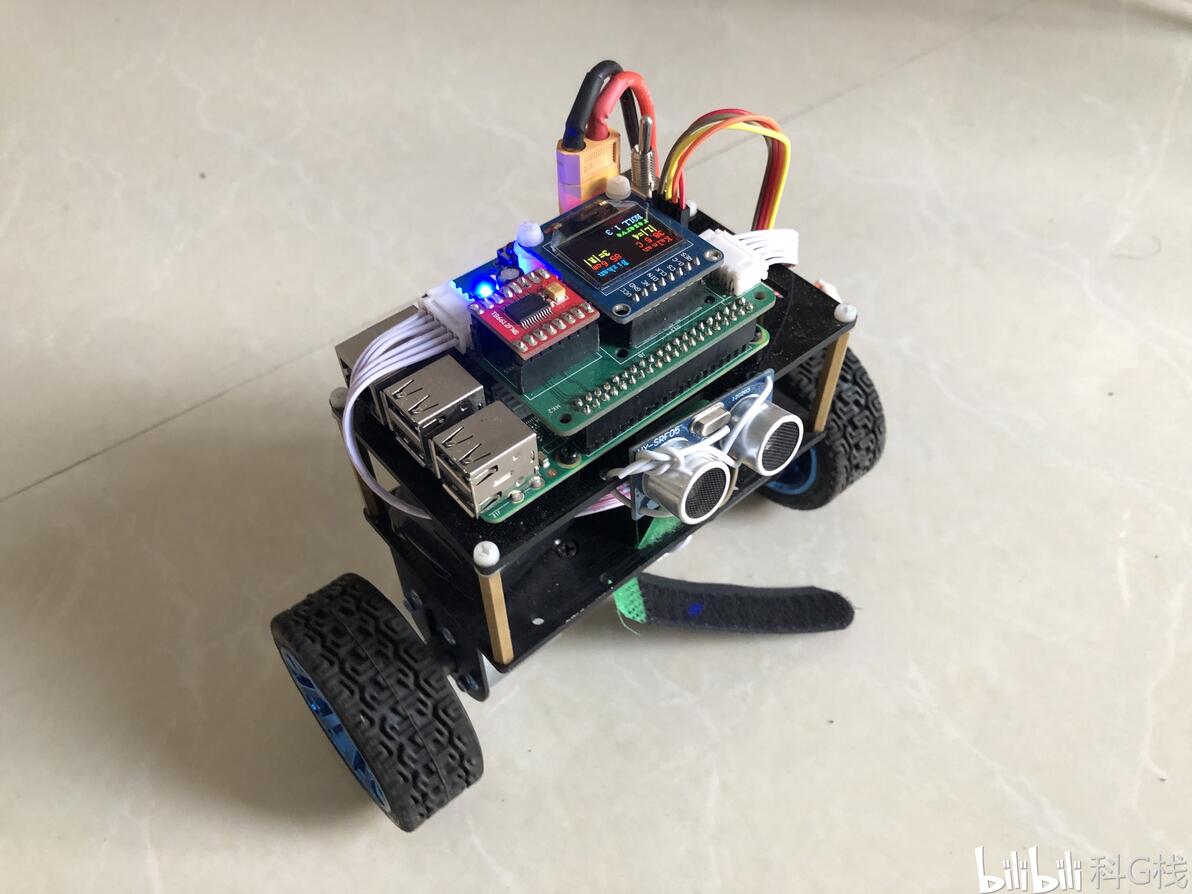
最终效果:
视频:
通过制作平衡车,可以学习掌握或者了解的知识点有:
1、 linux gpio控制;
2、 linux i2c;
3、 linux spi;
4、 linux 中断;
5、 linux字符设备驱动;
6、 linux模块开发;
7、 Linux蓝牙控制;
8、 Linux线程;
9、 Linux信号;
10、Linux的系统api,其中有open、read、write、lseek、ioctl、select、poll、usleep、sleep、gettimeofday、mmap等等;
11、数字PID的实现;
12、PID控制参数整定;
13、滤波算法——卡尔曼、一阶互补;
14、Makefile编写;
15、驱动移植的方法;
16、电机方向和速度(pwm)的控制方法;
17、Linux gdb调试程序的方法;
18、如果自己画板子,电路板原理图与pcb绘制,电路板焊接。
整个项目都使用c语言开发,需要对c语言比较熟悉。个人感觉平衡车还算是一个比较综合的项目,资料丰富,难度适中,很适合学了一堆模块却不知道做个什么小项目的小伙伴。
本文主要给大家一个大概的印象和思路,具体的细节我会分几篇专栏详细讲解,欢迎大家一起学习、交流。
