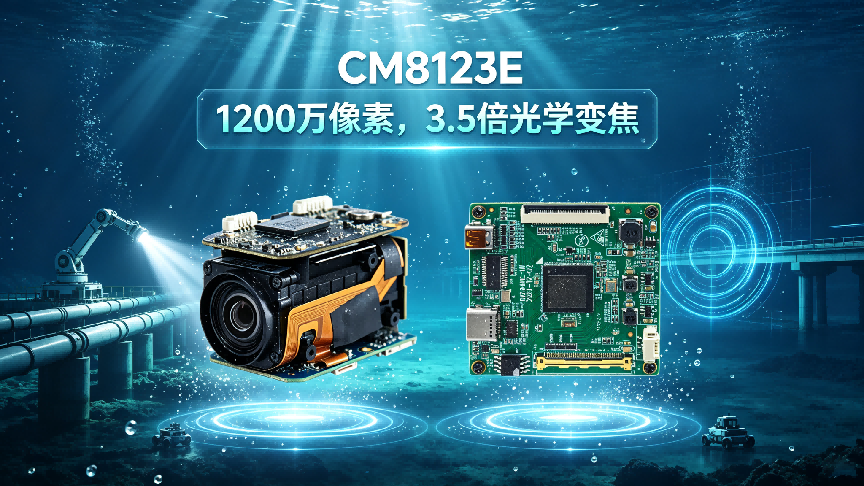

对水下机器人来说,深蓝世界远比想象中苛刻:阳光每向下一米,就被海水削去一分;浊流裹挟泥沙,能见度以肉眼可见的速度崩塌;暗涌再一搅,镜头前的轮廓便揉成一团。要让机器人 “看得清、传得回”,凯茉锐把答案拆成了两半 ——CM8123E 负责看见,CM204UE 负责送达。一轻一稳,一前一后,恰好撑起整条水下视觉链路。而这一切苛刻,正是水下作业的日常。
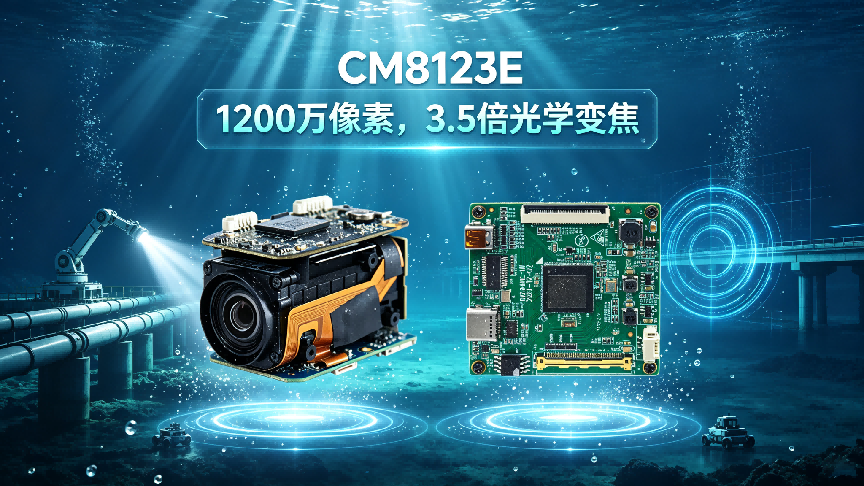
一、55 克的 “眼睛”,天生为下潜而生
CM8123E 迷你变焦机芯只有 55 克,还没有一枚镜头盖重,却装进了 1/2.3 英寸高灵敏度背照式传感器与 3.5 倍光学变焦。水下最怕的不是黑,而是 “看不清”:光衰减让远景发灰,悬浮物让对比度塌陷,逆光与水面的波光还会直接糊掉画面。它的电子透雾、宽动态与强光抑制,正是冲着这种浑浊和逆光来的;自动聚焦在机器人贴近桥墩、船底时快速咬住目标,无畸变镜头则让水下测绘不被扭曲的轮廓带偏。至于 3.5W 的功耗,对电池续航紧绷的水下机器人而言,就是能多潜一段的底气。配合 ICR 日夜切换与三码流输出,从浑浊河口到暗涌海床,它都能把最关键的画面稳稳留住。
二、一台把 4K 画面送上水面的 “神经中枢”
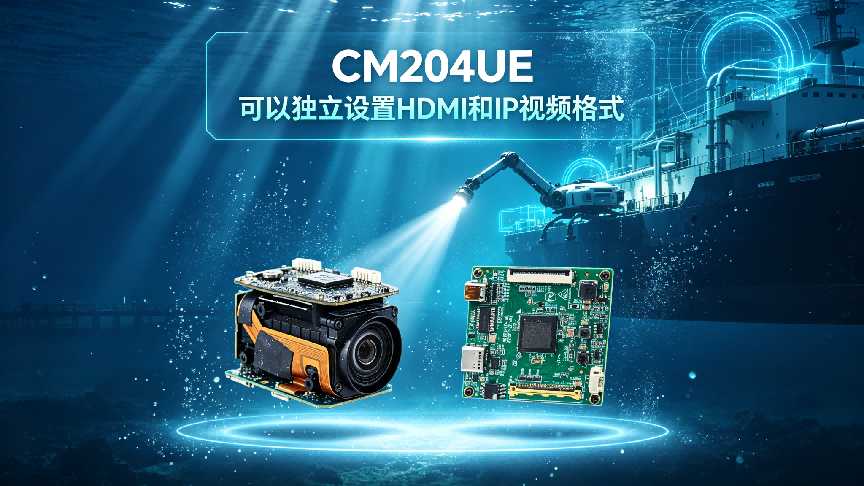
镜头看得见还不够,画面得先上岸。CM204UE 编码控制单元以 H.265/H.264 双压缩处理 4K IP 视频流,HDMI 与网络双输出,让甲板监看与远端操控台各取所需;RTMP 直播更是把水下实况直接推到千里之外的指挥室。水下作业最怕带宽起伏,三码流机制自动在实时流、存储流之间调度;VISCA Over IP 与 ONVIF 协议则让这台 “中枢” 无缝融入主流控制平台 —— 哪怕机器人在深水区作业,指令依旧稳稳送达。AAC 音频编码让声音与画面同步抵达,甲板上的人不必再靠猜测读画面。
三、眼与脑合体,才是水下机器人的完整形态
单独看,CM8123E 是成像的起点,CM204UE 是传输的终点;组合起来,才构成一条从镜头到操控台的全链路。CM8123E 把水下细节收进画面,CM204UE 将画面编码、推流、控制串成闭环;超慢速控制让机械臂微调时画面依旧平稳,自定义 OSD 还能把深度、坐标、水温直接叠加进实时画面 —— 作业人员不必低头翻仪表,目光始终留在水下。换句话说,水下机器人从 “看得见” 到 “看得懂、传得回、控得住”,差的正是这一组眼脑配合。对集成商而言,机芯与编码单元都按模块化思路设计,能直接嵌入舱体,不必为改造重新开模。
四、从桥墩到海底牧场,深蓝作业正在被改写
桥墩检测、船体清刷、水产养殖巡检、水下搜救、科考取样…… 这些场景里,水下机器人最需要的不是 “拍得漂亮”,而是 “经得起折腾”。凯茉锐这套眼脑组合以轻量、低功耗、宽温域为底子,配合主机长时间稳定运行,让机器人潜得更深、待得更久、看得更清。深蓝作业的未来,从来不在于潜入多深,而在于每次下潜都能带回足够清晰的答案 —— 凯茉锐要做的,就是让这份答案变得简单。
