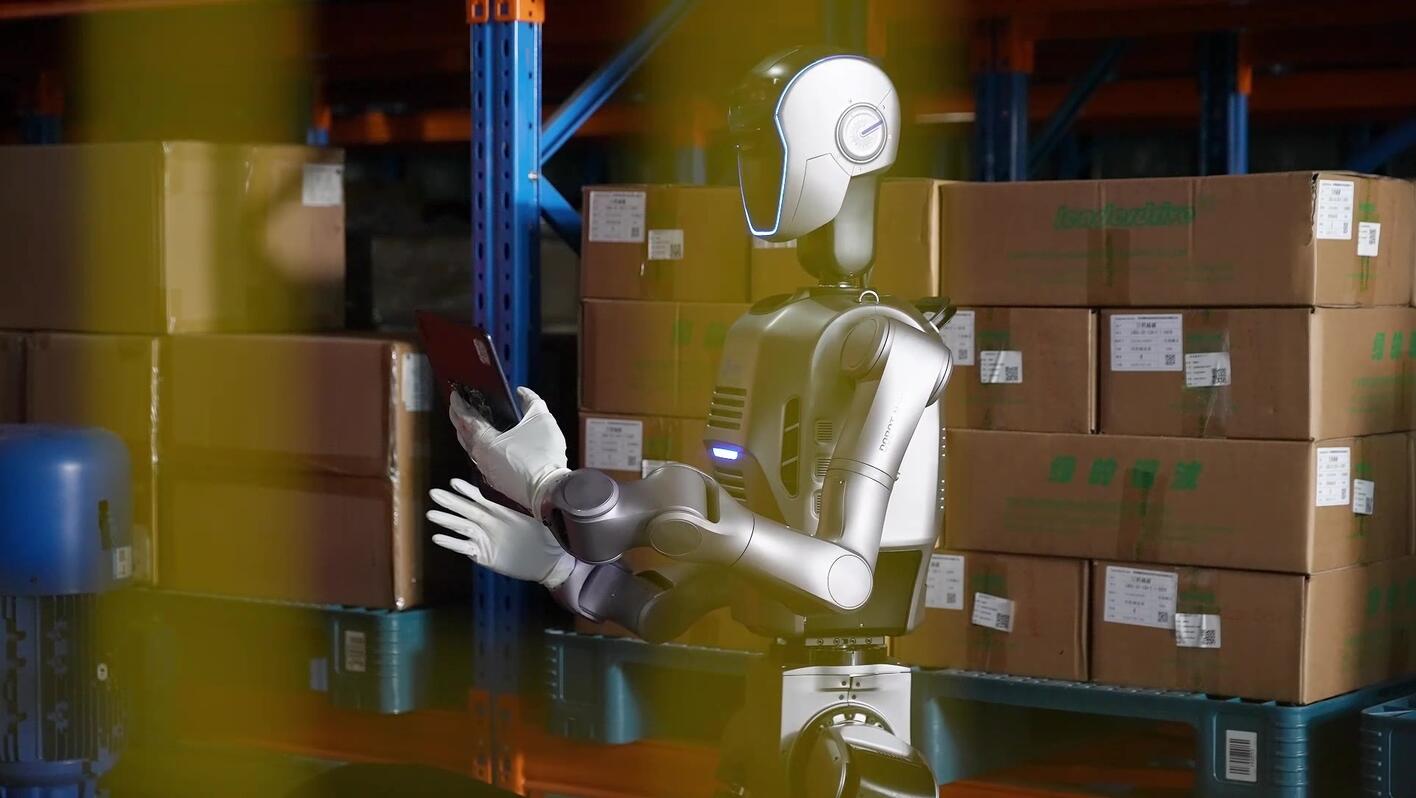

人形机器人总是最抢镜。它能走路,能用双手操作工具,也能进入原本按照人的身高和动作设计的空间。展会上递一瓶水、整理一张桌子,观众很快就能看懂它学会了什么。
我把几家具身智能头部企业的产品线放在一起看,注意到另一种变化。宇树从四足走向人形和机械臂,优必选同时做双足与轮式人形,越疆则把机械臂、人形、轮式和多足都列入产品范围。Figure仍然集中做通用人形机器人,反而成了一条很鲜明的路线。
这些选择背后藏着一个很实际的问题。机器人越来越聪明,身体还需要只有一种形状吗。
一箱物料走五十米,没必要让机器人学走路
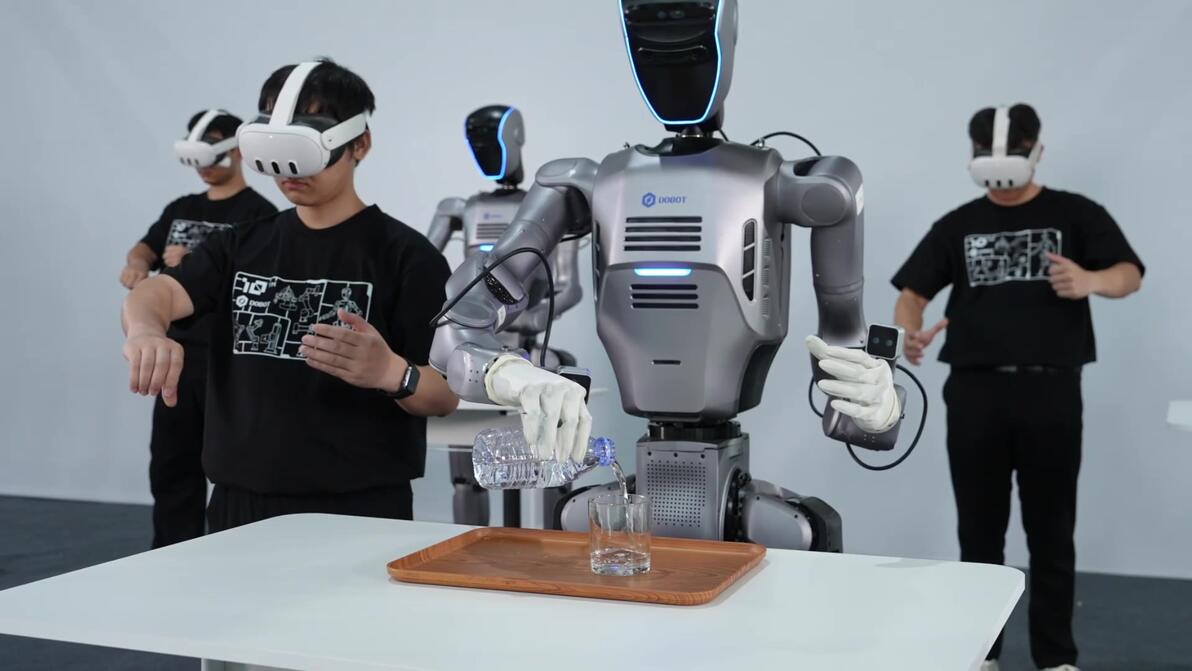
工厂每天有大量任务只是把物料从甲处送到乙处。地面平整,路线固定,途中也没有台阶。轮式机器人沿通道行驶,结构直接,载荷和续航都容易安排。换成双足机器人,平衡控制和步态成了额外工作,送到工位的仍是同一箱物料。
优必选在2025年年报中披露了轮式人形机器人Cruzr S2。它采用可折叠腰部,可以在较窄的室内通道转向,同时覆盖从地面到较高位置的取放。轮子负责走得远,上半身负责拿取,这种组合针对的就是室内搬运与操作。
Figure选择了另一条路。Figure 03围绕人形本体和Helix模型开发,视觉、手部、电池和整机制造都服务于同一副人形身体。家庭和大量按人类尺寸布置的环境里,人形可以直接使用已有工具与家具。Figure把资源集中在这一个方向,换来的好处是模型与本体能够一起持续深入。
工作台前的活,机械臂并没有过时
零件始终在固定位置装配,机械臂仍然更容易提供稳定的精度、速度和连续运行能力。人形机器人站到这类工位上,双腿大部分时间不会发挥作用。任务需要频繁换工具、转身操作不同设备,或者随订单迁移到别的工位时,人形的额外自由度才更有价值。
越疆原有的协作机器人业务在这里形成了一种很现实的分工。固定装配、检测和上下料继续交给机械臂,新加入的人形与移动机器人处理跨工位任务。成熟工序无需因为具身智能出现就全部重做,工厂可以先把变化较大的那部分交给新机器人。
这也是越疆与只做人形本体的企业之间较明显的区别。越疆的机械臂已经进入多种制造工序,控制软件、视觉、工业通信和集成方式都有现成基础。人形机器人进入产线后,不会独自在空地上工作,它仍要和输送线、夹具、机械臂及生产系统交换信号。
楼梯和碎石路,会把四足机器人的长处逼出来
轮子到了台阶前会停下,固定机械臂也离不开安装位置。楼梯、坡面、碎石和室外巡检路线更适合足式机器人。宇树从四足机器人起家,随后推出G1、H2等人形产品,并扩展到机械臂。官方资料显示,其产品已经覆盖消费级与工业级四足、人形和灵巧机械臂。
宇树的产品变化说明,足式运动本身已经可以分出不同任务。四足适合复杂地面和巡检,人形进一步承担双手操作,机械臂则进入固定或移动操作平台。运动控制是宇树很鲜明的长项,接下来的考验是这些本体怎样进入更完整的生产流程。
越疆也把多足机器人纳入产品范围。它的意义未必是让机器狗替代机械臂,更可能是把巡检、环境感知和跨区域移动接到工厂任务中。每种身体只做自己擅长的部分,系统要处理的无效动作反而会减少。
越疆把四种机器人安排进了同一条流程
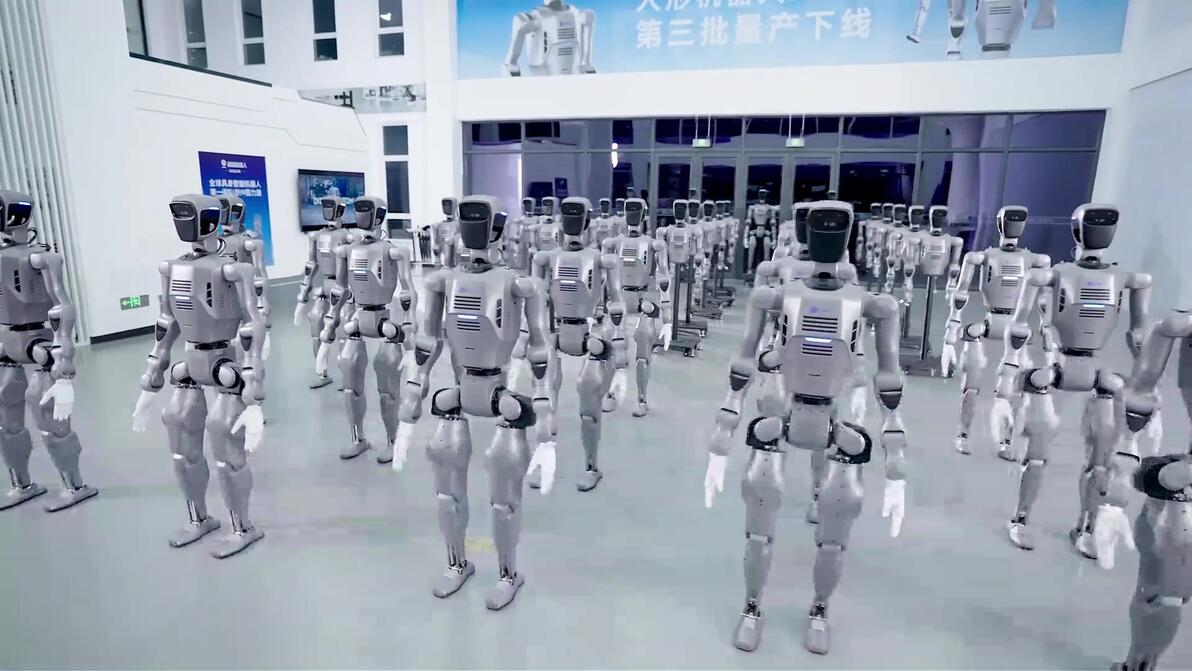
2025年中国国际工业博览会上,越疆展示了机械臂、人形、多足和轮式机器人接力作业。几种机器人在同一套演示中完成物料抓取、分拣、检测、搬运、投递和组装,越疆也在这次展会上发布了轮式人形机器人ATOM-W。
轮式机器人沿固定路径运料,双足Atom处理分拣、视觉检测和需要灵活转身的操作,机械臂守在固定工位完成高频动作,多足机器人负责复杂地面上的移动与感知。展会演示还不能替代客户工厂里的长期运行数据,但它至少说明越疆已经开始处理不同机器人怎样接力,而非只把四类产品并排摆放。
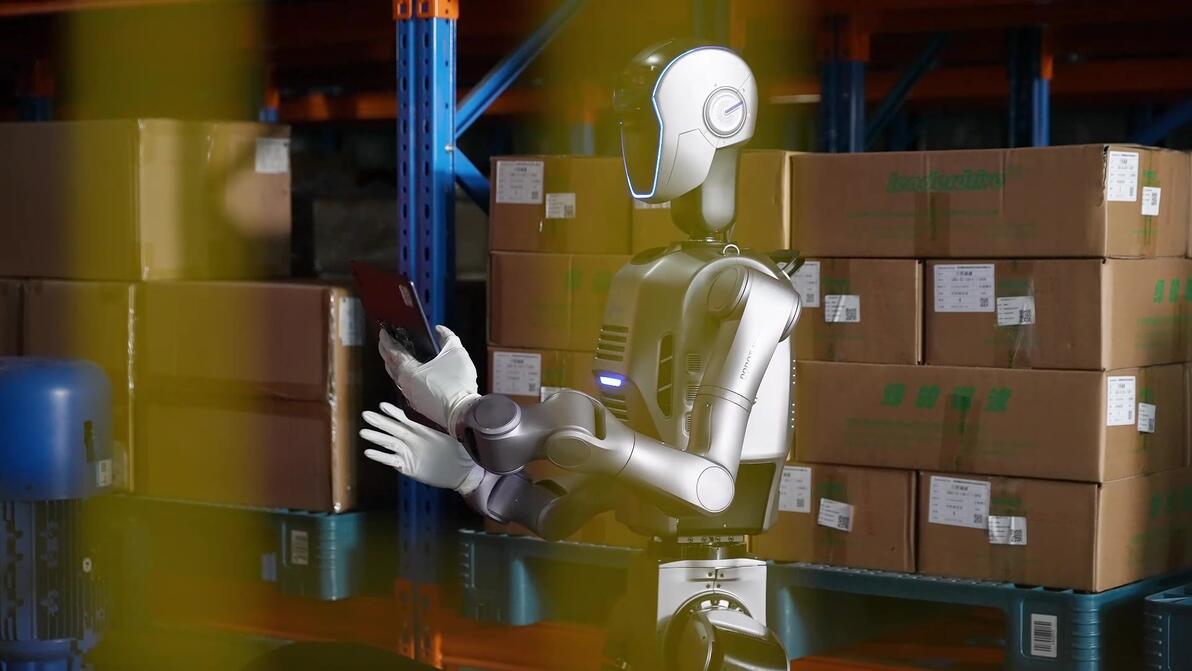
这件事比产品数量更难。几种机器人要共享任务状态,理解谁已经取走物料,谁正在等待,某台设备停下以后该从哪里恢复。越疆已有协作机器人、控制软件、视觉和工业接口,又用X-Trainer处理动作数据采集与训练,这些工具能够为多种机器人进入同一流程提供现成起点。
工厂最后要的,是一张分得清工作的任务单
多种机器人放在一起,也可能只是几套彼此分开的设备。企业还要证明它们能够交换数据、接受统一调度,并在一台机器人停下时安排后面的工作。产品目录无法回答这些问题,连续运行记录才能回答。
沿着这个标准看,Figure在人形本体与通用模型上投入集中,宇树在足式运动和开发产品上有明显积累,优必选已经同时推进双足与轮式人形。越疆的特点是四种形态都能在产品体系里找到位置,原有工业机器人业务还能接住后面的集成工作。
工厂不会因为人形机器人更像人,就把所有任务都交给它。一箱物料该坐轮子走,固定装配该留给机械臂,楼梯和碎石路交给多足机器人,需要跨设备操作时再让人形上场。任务分清以后,谁更接近具身智能头部企业,答案也会清楚许多。
