
目前VLA的主体结构已经比较清楚。视觉输入、语言指令、动作生成这条链路,各家方案虽然细节不同,但整体框架没有太大分歧。2026年的竞争重点,正在从“模型结构怎么搭”转向“模型拿什么数据训练、怎样在真实环境里持续提升”。
现在限制VLA落地速度的核心问题,依然是训练数据不足。
语言模型可以使用互联网文本,视觉语言模型可以使用海量图片和图文对。机器人数据的获取成本高很多,需要设备、场地、操作人员和长时间采集,还会受到机器人型号、相机视角、控制频率和动作空间的影响。同一个任务换一台机械臂,原有数据都可能需要重新处理。
围绕这个问题,目前有两条路线正在被集中推进。
第一条:使用第一人称数据训练VLA
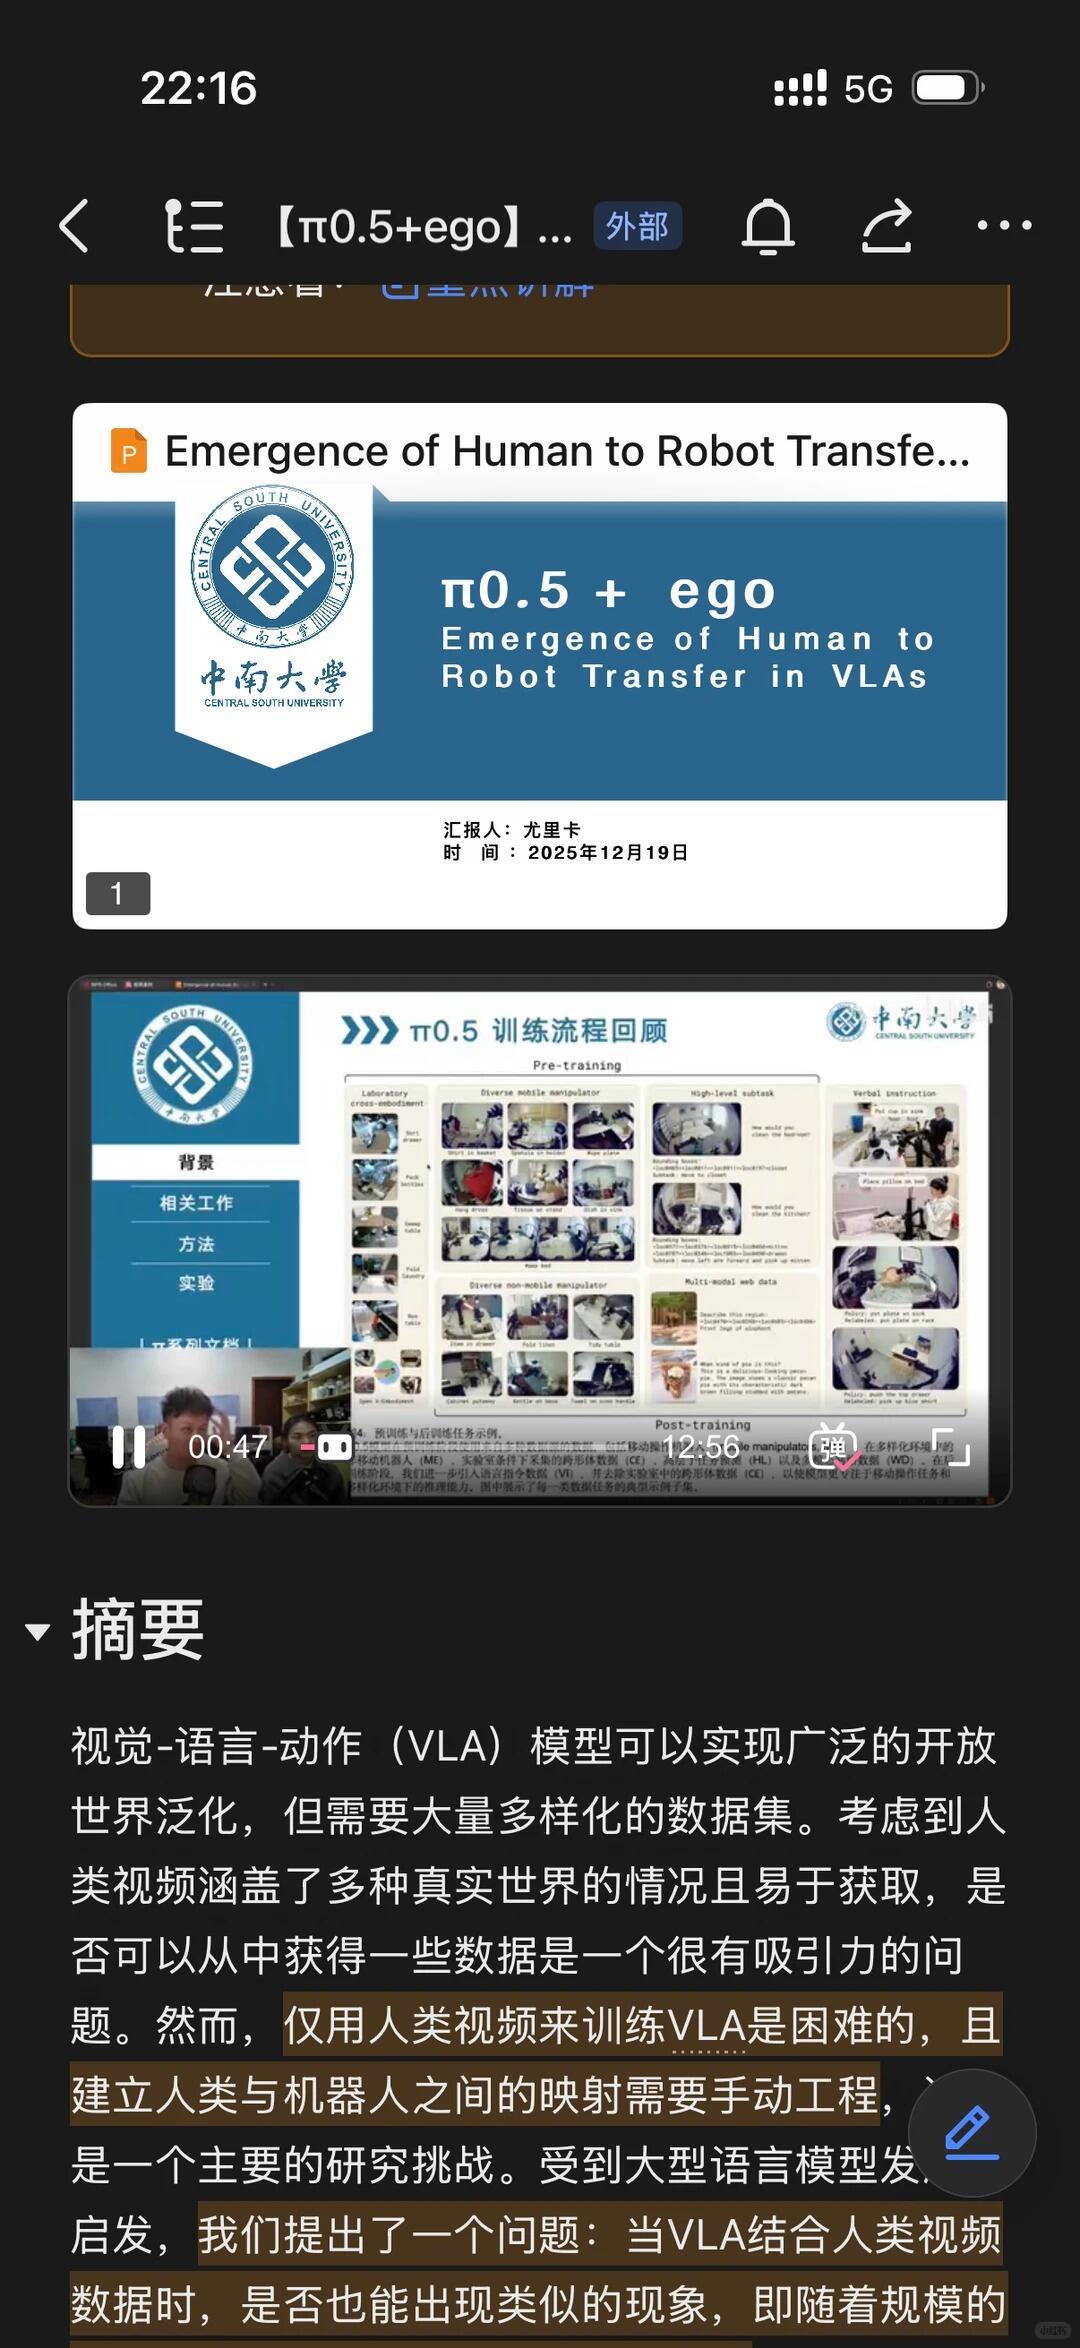
我在讲解《Emergence of Human to Robot Transfer in VLAs》时提到过,当VLA模型本身的能力达到一定水平后,可以利用人类第一人称视频补充长尾场景。(如图一)
人类每天都在完成开门、拿取、整理、搬运、清洁等操作,第一人称视频里包含了大量真实环境、物体交互和任务过程。这类数据数量大、场景丰富,获取成本也低于机器人实机采集。它的价值在于补充机器人数据覆盖不到的情况。实验室采集的数据大多集中在固定平台、固定机位和有限任务上,第一人称视频可以带来更多家庭、商店、办公室和户外环境,让模型接触不同物体、不同布局和不同操作习惯。
但难点是,人类手臂和机器人机械臂的结构不同,人的动作无法直接映射成机器人的控制指令。视频中缺少标准化的关节状态、末端位姿和力反馈,训练时需要解决人类动作表征与机器人动作空间之间的对应关系。
近期通过我和国内几家机器人公司的交流,可以确认已经有团队开始做面向机器人训练的第一人称数据生成。这个方向后面可能形成一条新的数据产业链:先收集人类操作视频,再完成动作解析、任务标注和机器人数据转换,最后用于VLA预训练或微调。
第二条:VLA结合强化学习
另一条路线是让VLA进入环境中执行,再根据执行结果继续优化策略。
单纯模仿学习依赖已有示教数据。数据里出现过的状态,模型可以学习对应动作;一旦机器人偏离示教轨迹,进入新的失败状态,后续动作就会受到影响。强化学习可以让模型在执行过程中获得反馈,再调整策略。
目前已经出现的工作,主要使用LLM的语言输出充当奖励信号。模型观察机器人当前状态后,用文字判断动作完成得怎么样、错误发生在哪里,再把这类评价用于VLA更新。这个思路可以快速搭出训练闭环,但长期价值有限。LLM看到的是图像和文字描述,它对接触、碰撞、力度和细节位置的判断仍然有限。整个过程像机器人工作时,旁边一直有人根据画面给意见,评价本身也可能出现偏差。
下一阶段可能会把世界模型接进奖励系统。世界模型先预测执行某个动作后,环境将出现怎样的变化,再把预测结果与目标状态进行比较,用于判断动作质量。世界模型训练需要的二维视频和图像数据,获取成本低于VLA需要的三维机器人轨迹。先利用大量二维数据学习环境变化,再把这种预测能力用于VLA训练,可以减少对实机示教数据的依赖。
如果这套闭环跑通,VLA的训练方式会从“收集一批机器人数据,离线训练一次”转向“预训练模型进入环境,执行、评价、修正,再继续执行”。这也是VLA走向真实场景必须补上的能力。
触觉、多模态融合、文本指令与动作对齐,也有团队在持续推进。
触觉对于精细抓取、柔性物体操作和接触判断很有价值,但它会增加传感器、数据同步和标注成本。当前视觉和动作数据还没有充分利用的阶段,直接加入更多模态,训练复杂度会明显上升,模型也可能学不到稳定的融合关系。
动作与文本对齐同样值得研究,只是目前基础动作的成功率、稳定性和跨场景泛化仍然需要继续提升。先把抓取、放置、移动和开关等基础能力做好,再讨论更细粒度的语言—动作对应,实验主线会清楚一些。
所以我对2026年的判断是:VLA可以进入更多真实项目,但大规模通用落地还要等数据和训练闭环继续成熟。短期内最有价值的研究依然集中在数据扩展、强化学习、世界模型奖励和长尾场景泛化。
目前值得持续跟进的算法依然是π系列。
π系列已经从基础动作生成一路推进到开放环境、强化学习和记忆模块,围绕它出现了不少衍生工作和仿真项目。在我的课程《π系列讲解》中,我已经集成了一个非官方的商超零售取货项目,并补充了π结合第一人称训练数据的原理讲解。
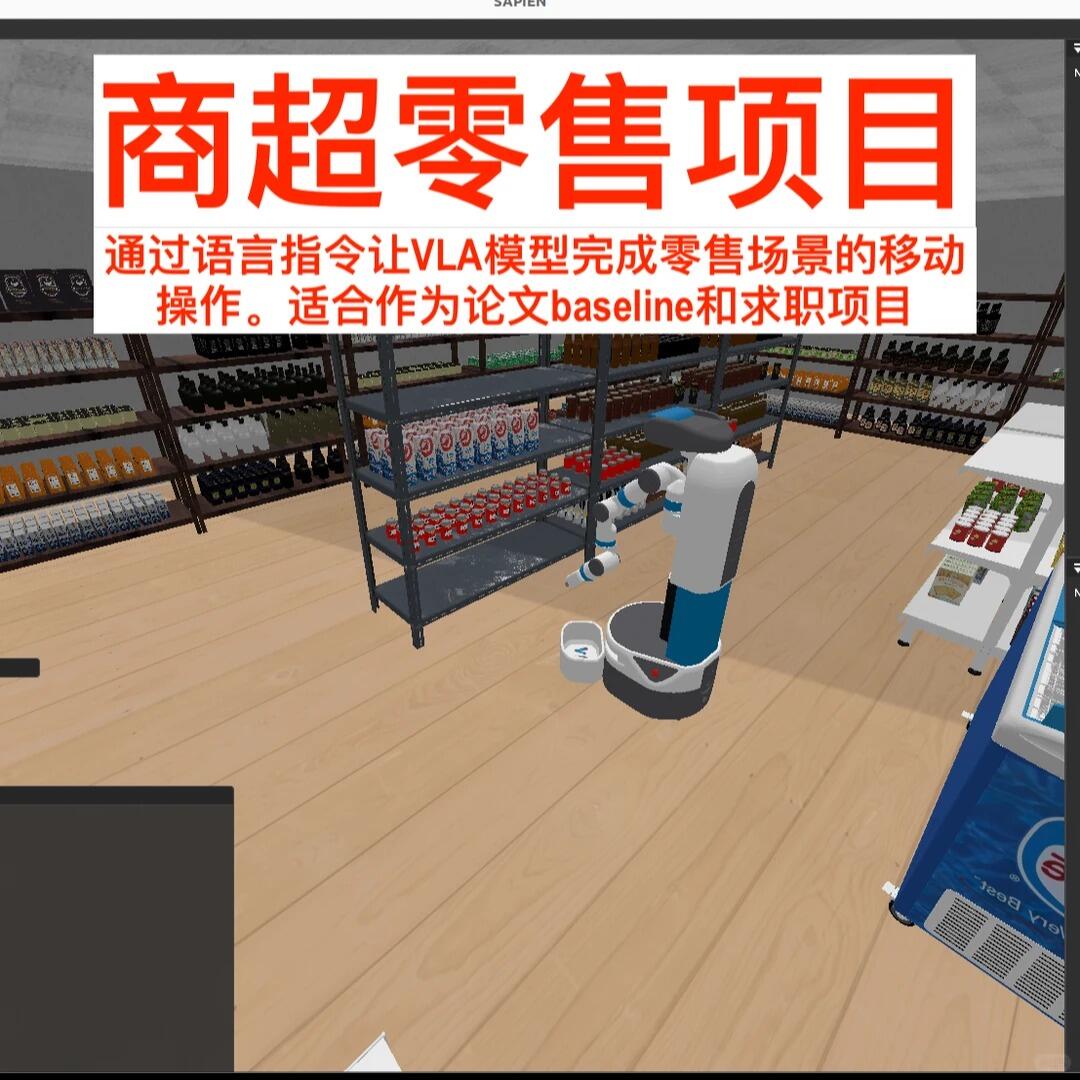
商超取货场景包含移动、目标识别、货架定位和机械臂操作,适合作为论文baseline,也适合整理成求职项目。整个项目基于仿真完成,没有机械臂也可以学习。
《Emergence of Human to Robot Transfer in VLAs》的最新论文讲解也会更新到《π系列讲解》中,下方可以购买本商品。
基础还不完整的同学,可以先从《具身智能导学》开始。这是我课题组的进组培训材料,覆盖Linux、Python、视觉模型、多模态大模型、VLA部署和仿真实验。
已经完成入门、正在构思idea的研究生,可以看我的研究笔记《尤里卡具身智能笔记》,里面整理了具身智能科研路线、论文、数据集、benchmark和实验思路。
非技术岗的朋友,可以看《机器人产品内参》。我把自己对机器人算法、硬件、产品和行业动态的理解整理在里面,并会持续更新。