齿轮产生的啮合频率等于该齿轮的齿数乘以其驱动轴的转速。大齿轮的啮合频率与其轴转速的乘积,等于小齿轮的啮合频率与其轴转速的乘积。
如果取一对传动比为1:1的齿轮,将它们啮合在一起,然后使其中一个齿轮旋转360°,另一个齿轮可能会旋转359.99°或360.01°。这种角度行程上的差异被称为齿距误差,其产生原因在于齿轮滚齿加工时的分度误差。这也是优质齿轮与廉价齿轮之的一大区别,就在于齿轮加工所达到的公差水平。
啮合频率处的高振动水平通常是由加工质量不佳导致的齿形误差、啮合表面磨损、侧隙不当,或任何其他致使啮合齿廓偏离理想几何形状的问题所引起的。因此,未施加载荷的齿轮可能完全不会显示出任何啮合频率,这是因为齿形误差已被润滑油膜的适应性变化所掩盖。而当齿轮开始承受载荷时,润滑油膜便无法再有效补偿这些误差,此时经典的啮合频率特征便会显现出来。
啮合频率的边带出现的原因与其他任何边带相同——即由调制的旋转运动所致。在齿轮传动中,这种调制现象源于啮合齿对未能在恰当时刻相互撞击。例如,有两个齿数均为100齿的啮合齿轮,它们以1赫兹的频率转动。按照正常情况,每对齿应在前一对齿接触后恰好0.01秒内完成啮合。然而,如果其中一只齿轮上相邻齿之间的间距过大,另一只齿轮上的啮合齿就不得不等待后才能实现撞击,从而导致该齿轮转速降低。为了保持平均每0.01秒一次的平均撞击频率,下一组齿的间距将比正常情况更早出现,进而使啮合齿轮加速运转。
齿轮可能会在啮合频率周围产生大量的边带。通常,这些边带包括:啮合频率加上或减去小齿轮转速的若干倍所形成的边带,以及啮合频率加上或减去大齿轮转速的若干倍所形成的边带。这类现象往往是由诸如齿轮偏心或轴线不平行等原因引起的,它们使得一个齿轮的旋转“调制”了另一个齿轮的转速。由于这种运动同时包含了振幅调制和频率调制两种效应,因此在啮合频率周围形成的边带形状通常表现为一组不对称的峰值,其位置位于两个齿轮运转速度的整数倍处。
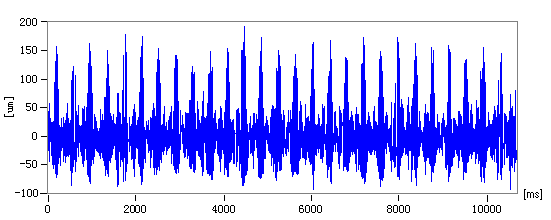
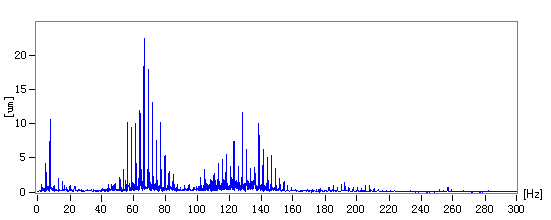
通常需要区分啮合频率处的高振动幅值与边带中的高能量含量,因为二者分别预示着齿轮传动中两种不同的潜在问题。例如,啮合频率处的高幅值可能表明配合齿轮之间存在过盈配合,即齿形误差类问题;而大量高幅值边带则可能暗示轴线不平行(由轴挠度过大、轴线未对中、齿轮齿面或壳体裂纹所致)、齿轮偏心或其他某种调制运动现象。
齿轮还可能引发更多强迫频率。其中一种是“追逐齿频率”,即一台齿轮上存在较大几何缺陷的齿与另一台齿轮上同样存在较大缺陷的齿以周期性方式相互撞击。如果两齿轮的传动比为1.00:1.00,那么啮合齿频将与齿轮的运转速度一致。然而,如果两齿轮的传动比为1.00:1.01,那么有缺陷的齿仅会在较慢轴每转101圈时才会发生撞击。如果你在大型低速齿轮上每隔几分钟听到一次偶尔的“砰”声,那很可能就是啮合齿频所致。
齿轮还可能产生鬼频,这是由齿轮的制造工艺所引起的。例如,若将齿轮毛坯夹持在三爪卡盘中进行加工,操作人员过度用力夹紧卡盘,齿轮齿会以均匀直径被切削。但当从卡盘中取出时,齿轮会在三个对称位置释放应力,形成“三角形齿轮”。这种情况下,预期会在3倍运行速度处出现明显的频率成分。齿轮加工方法中的其他缺陷也可能产生其他类型的鬼频。
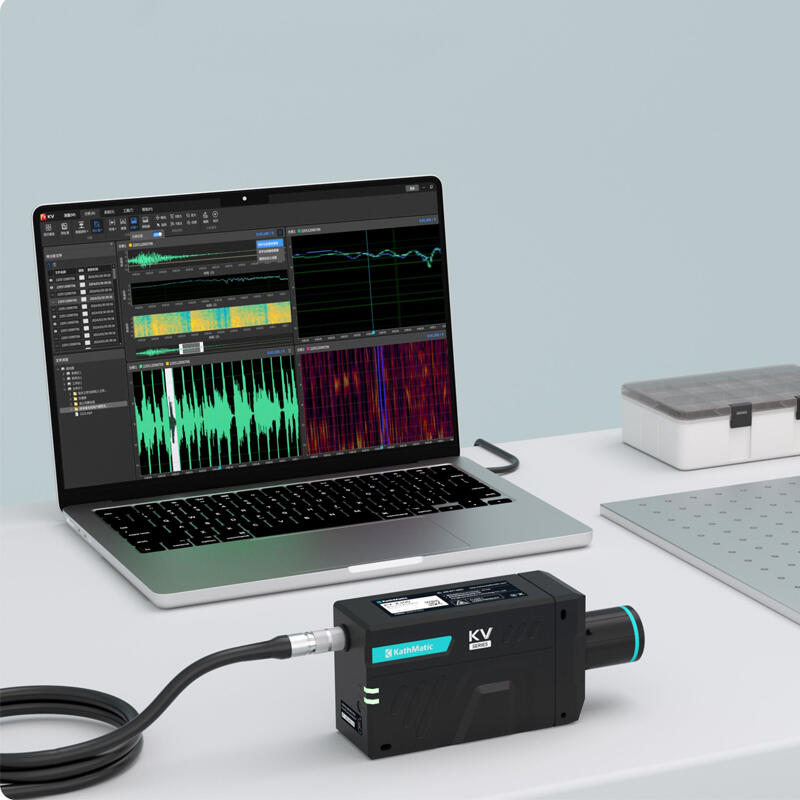
凯视迈(KathMatic)KV系列激光多普勒测振仪是公司自主研发的第二代多普勒测振仪,相较于第一代产品,该系列在多个方面进行了全面升级。
它配备了更高质量的激光模组、镀膜更加丰富的光学镜头、散热效率更高的结构、传输速度更快的信号端口以及通讯配置更为丰富的系统,这些改进使得仪器在极端环境下的稳定性和易用性得到了显著提升。
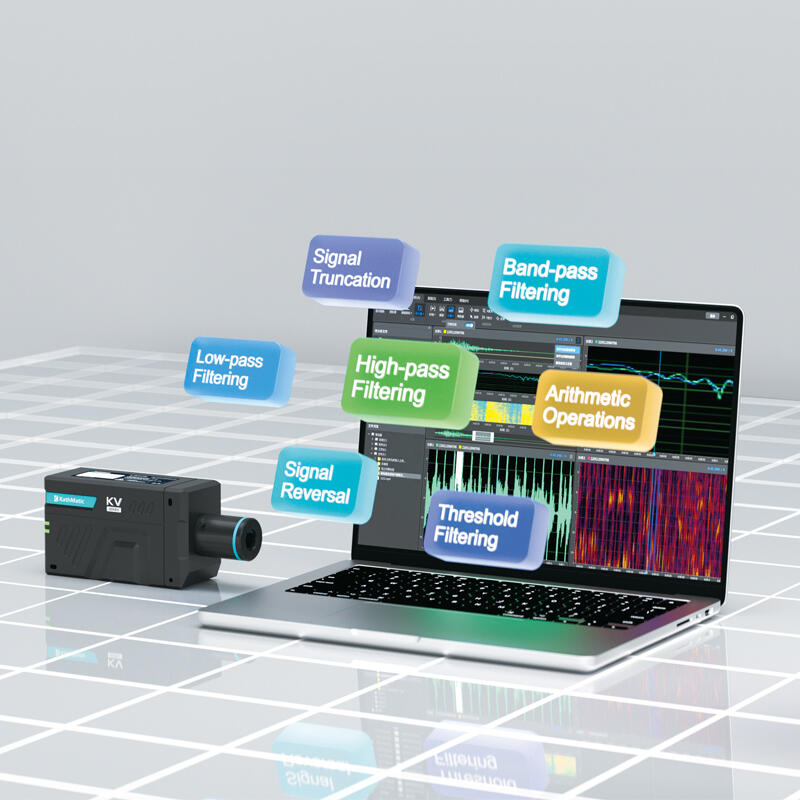
该仪器基于多普勒原理,采用红外激光作为测量媒介,能够非接触式、远距离地采集目标物体的振动信号。采用先进的光学技术和信号处理技术,能够在极短的时间内采集大量的振动数据。 在需要高速测量的场合,超高采样频率能够确保测量的准确性和实时性。
KV系列激光多普勒测振仪凭借其先进的技术、优异的参数、稳定的运行以及小巧便携的特 点,成为了超声领域、模态试验、疲劳试验、在线质量检测以及机械结构健康监测等领域的理想辅助工具。欢迎私信或留言咨询~