
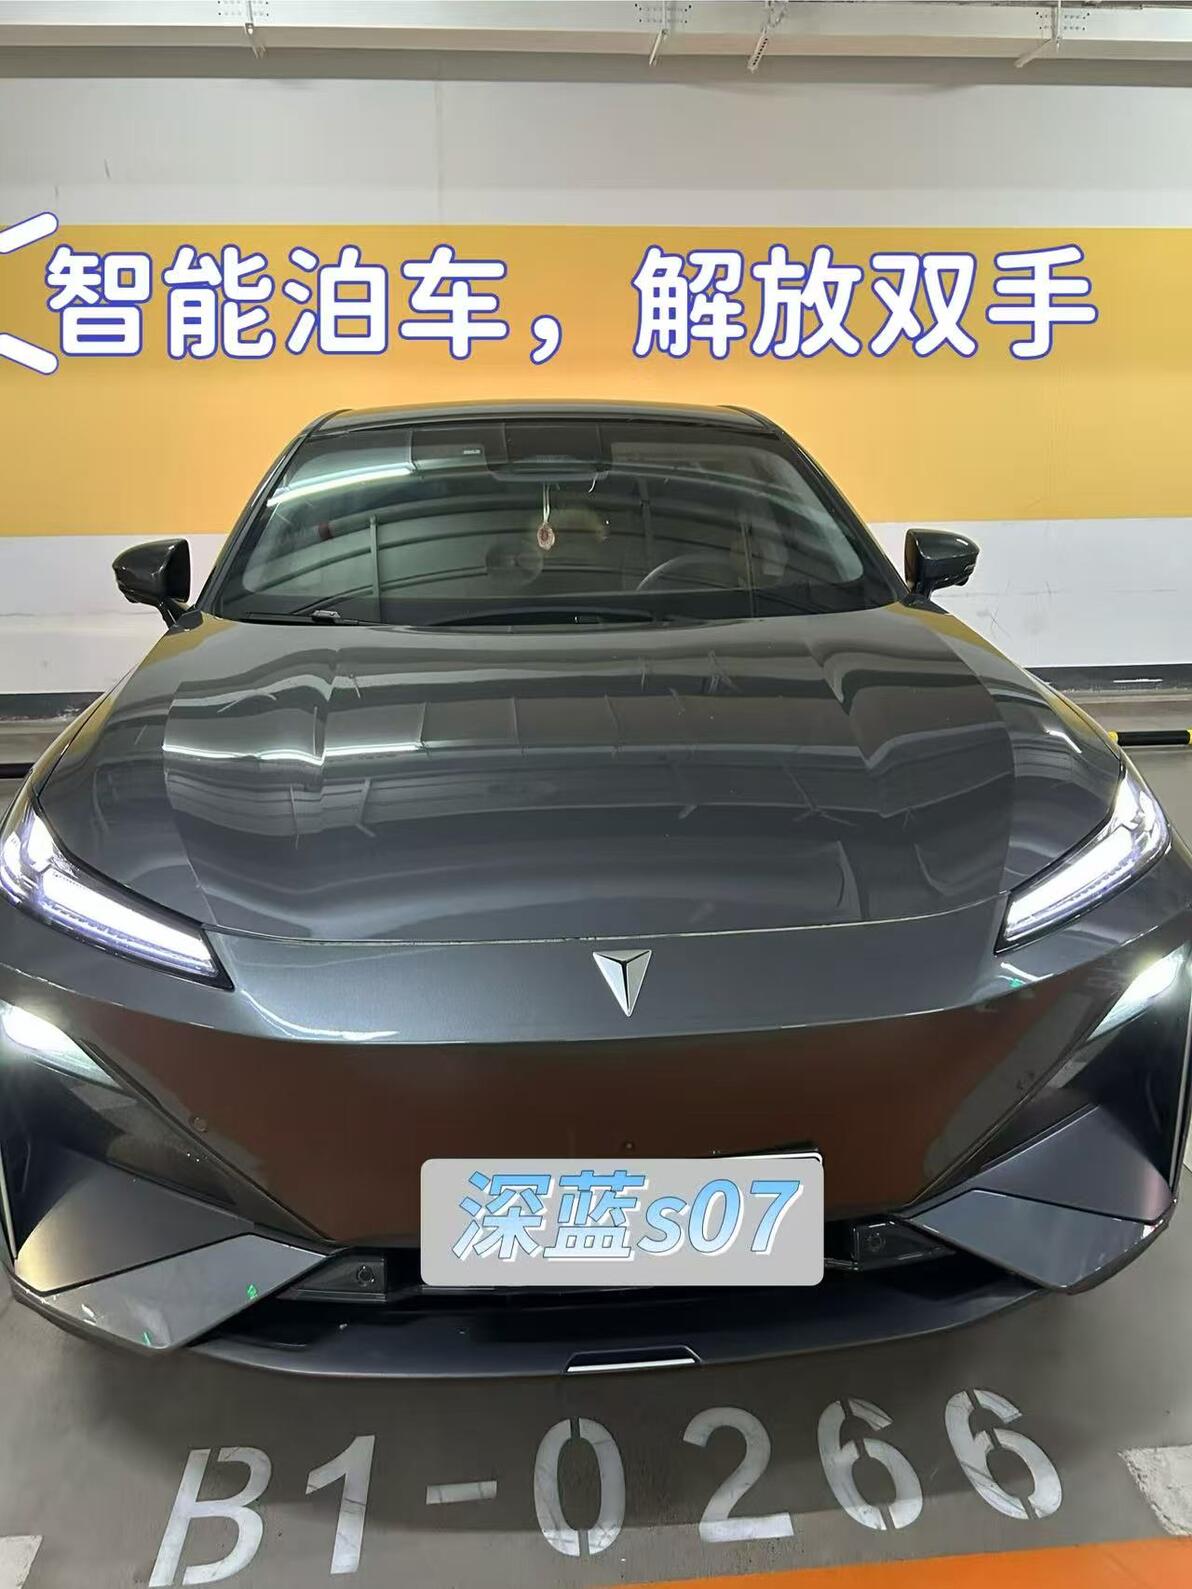
图1:第一次自动泊车成果展示
这张图是我在提车不久后在商场第一次使用智能泊车之后,拍了一张记录车位和停车效果的照片。
还记得这张照片的故事,那是刚提车,第一次使用,虽然看了视频,但是操作起来内心还是有些紧张,倒车的时候紧张的左右看后视镜,看中控屏,脚时刻在刹车上放着,即便如此手也略微有些冒汗,无惊无险的第一次。如果一定要说惊,那一定是惊喜,停的真的很正,强迫症福音!
下面的图片是去另外一个停车场,我完整的自动泊车记录。
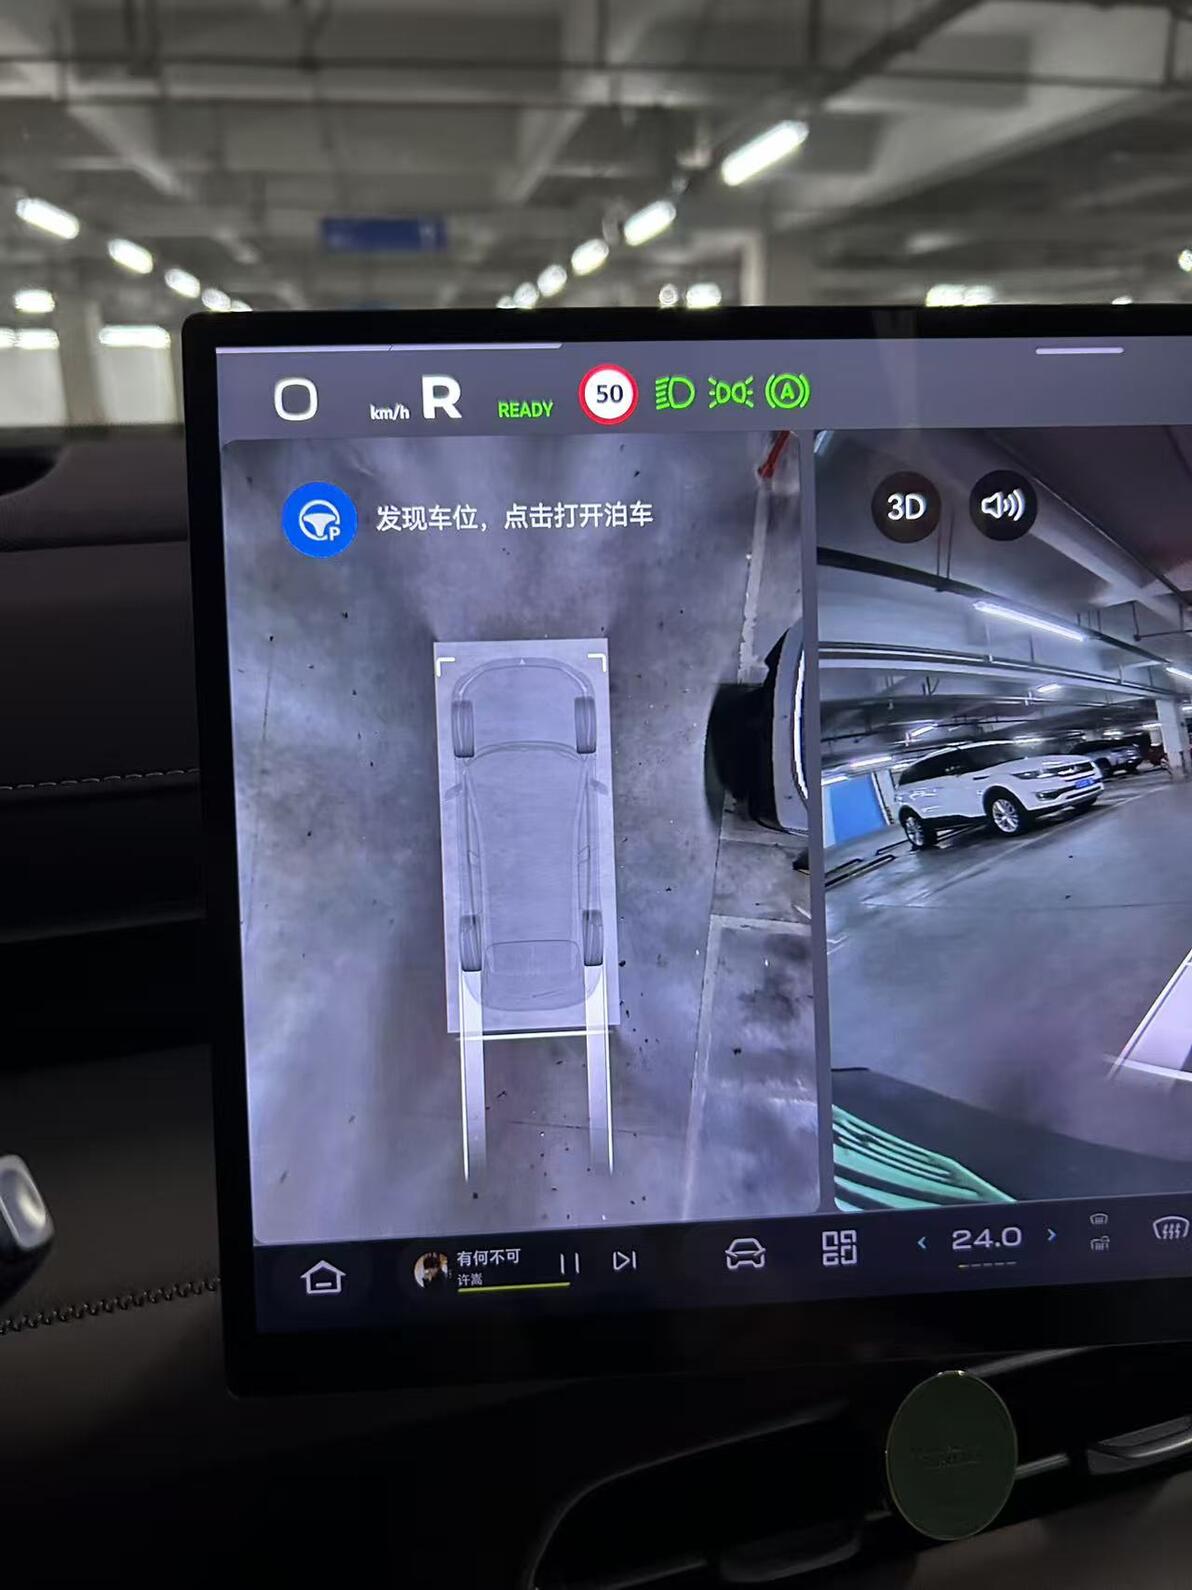
图2:发现车位
地库B1层,车位不算宽裕。挂了R挡,大屏突然弹出提示:"发现车位,点击打开泊车"。左边是3D俯视图,右边是实时摄像头画面,车位框标得清清楚楚。我点了确认,系统开始扫描周围环境。
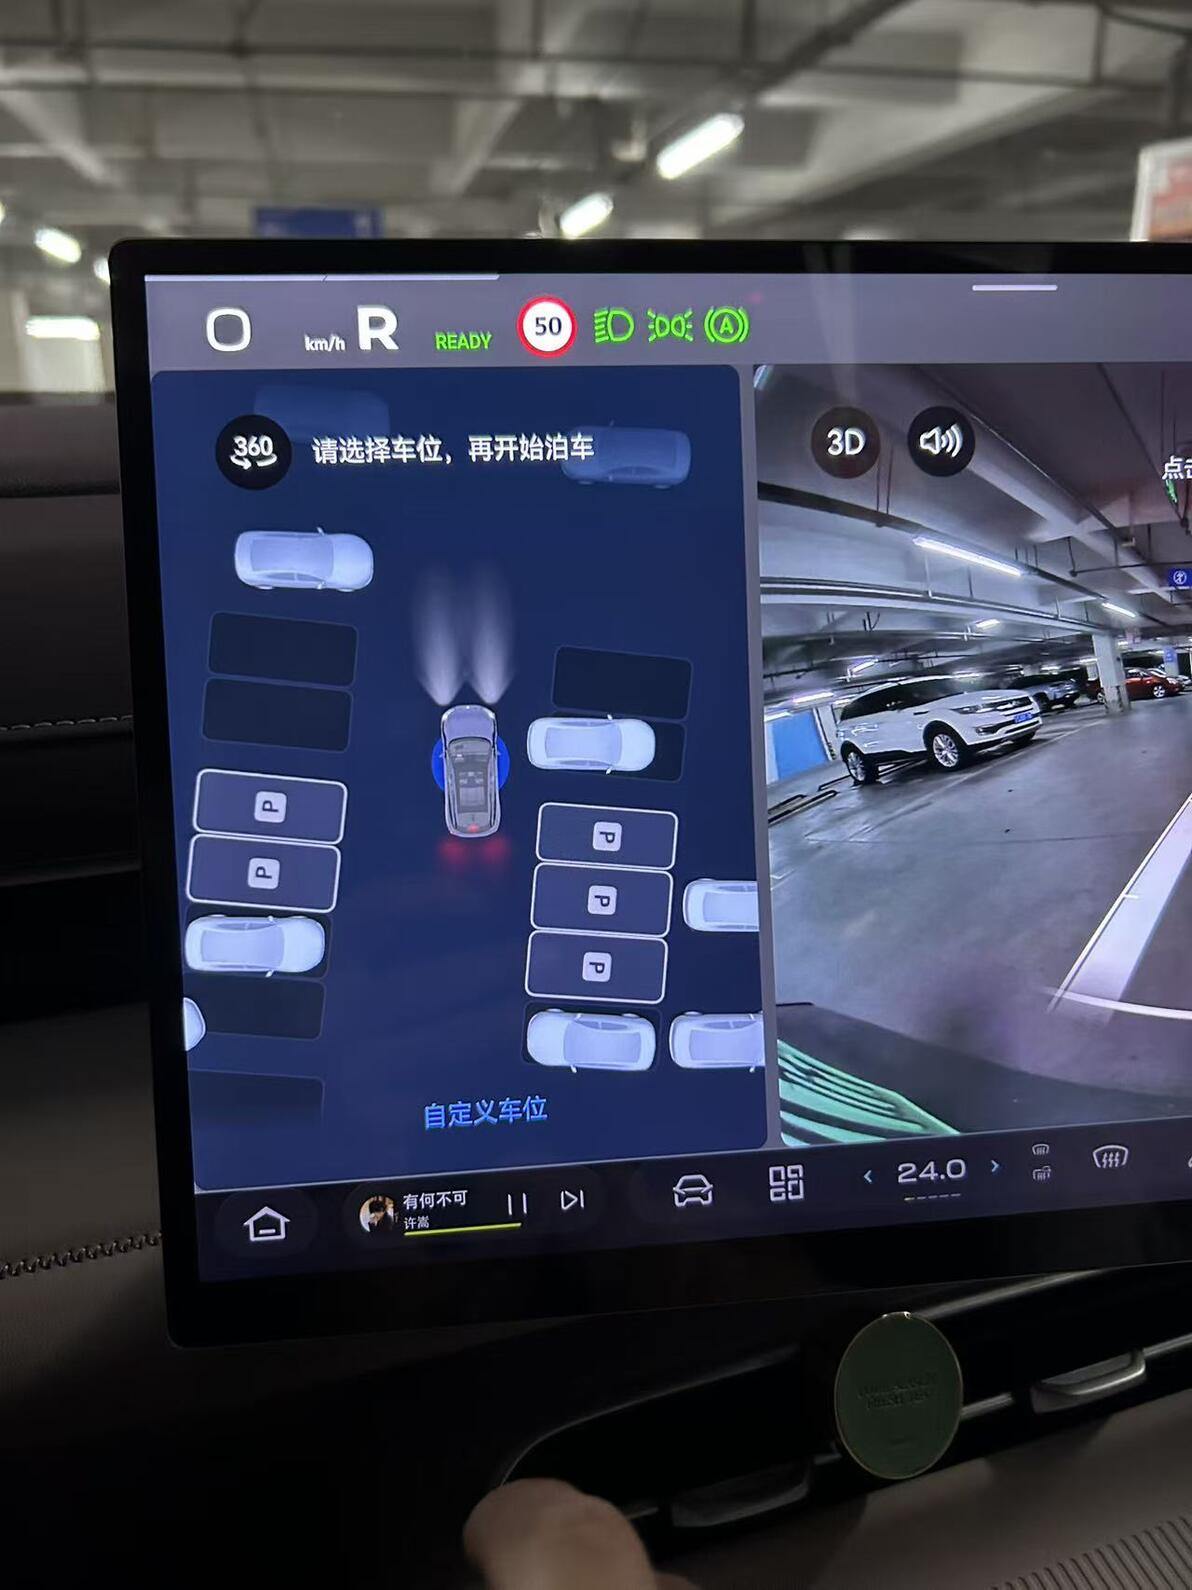
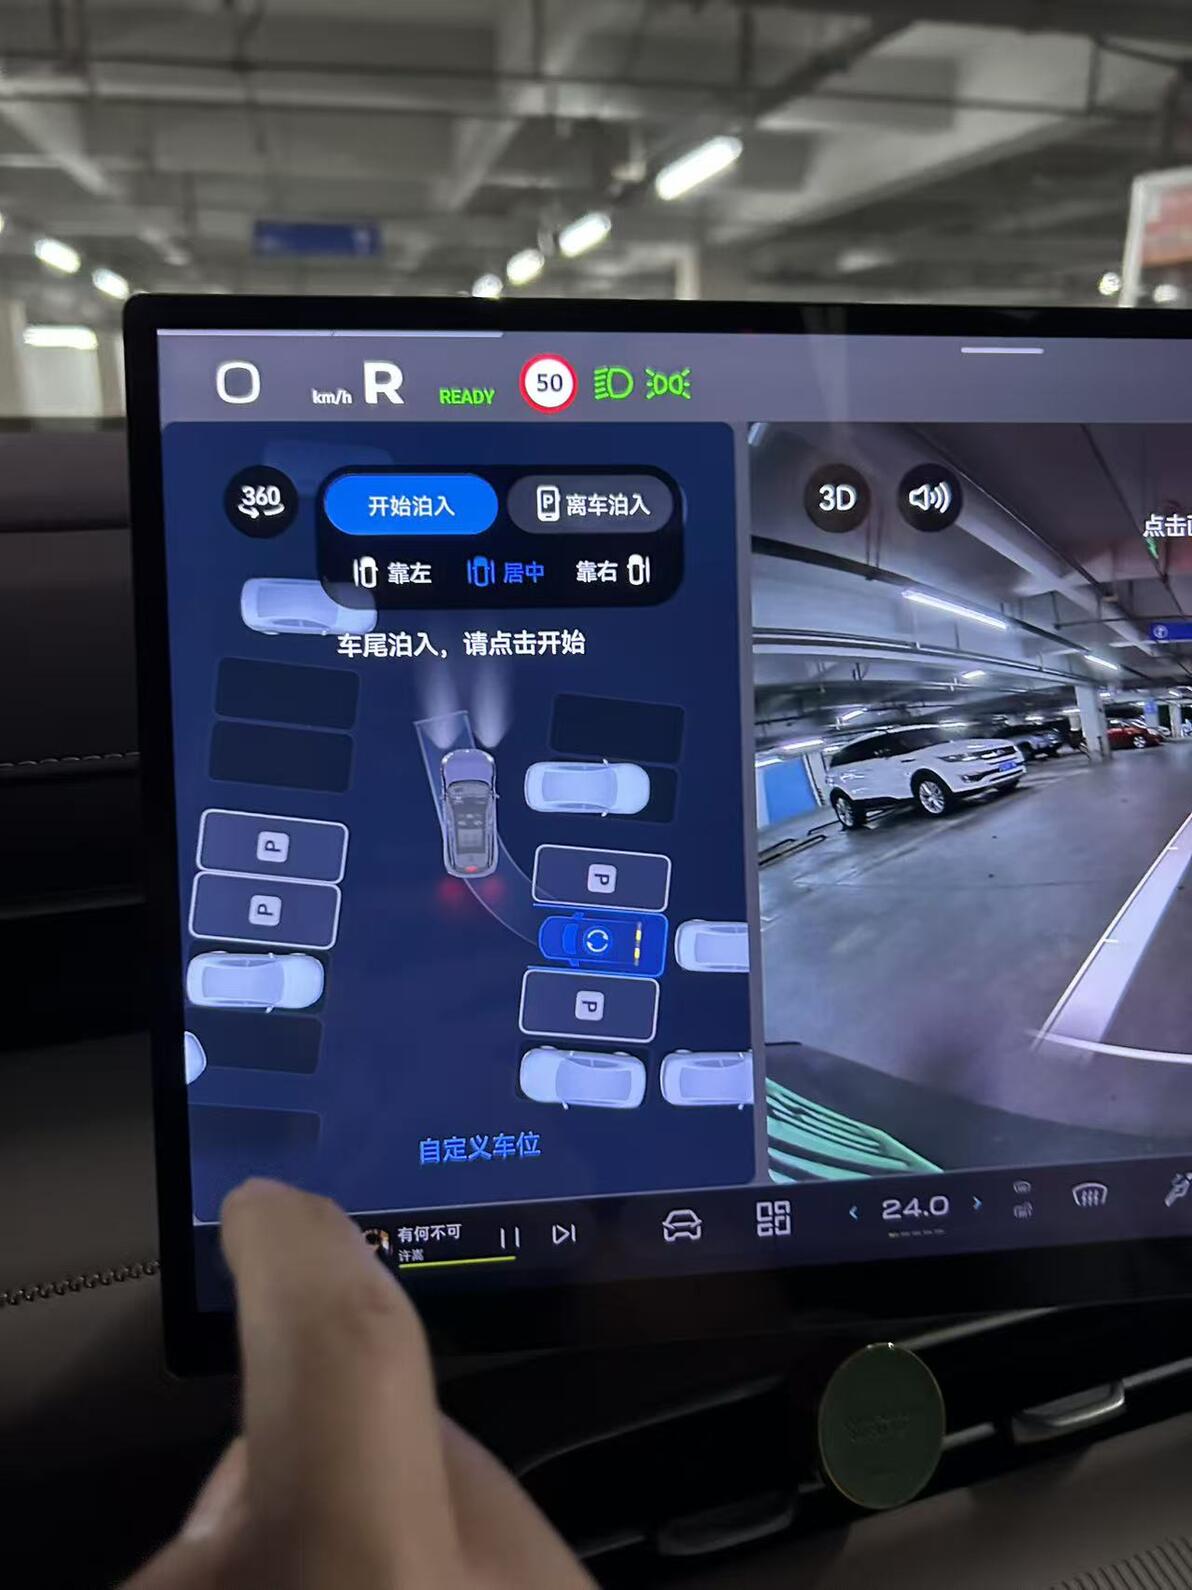
图3-4:选择车位,设置偏好
扫描完,屏幕上跳出好几个可选车位,每个都标了P。我选了目标车位,系统又弹出选项:"开始泊入"、"离车泊入",还能选靠左、居中、靠右。我选了"居中",点"开始"。屏幕显示"车尾泊入,请点击开始",手指一点,泊车激活。
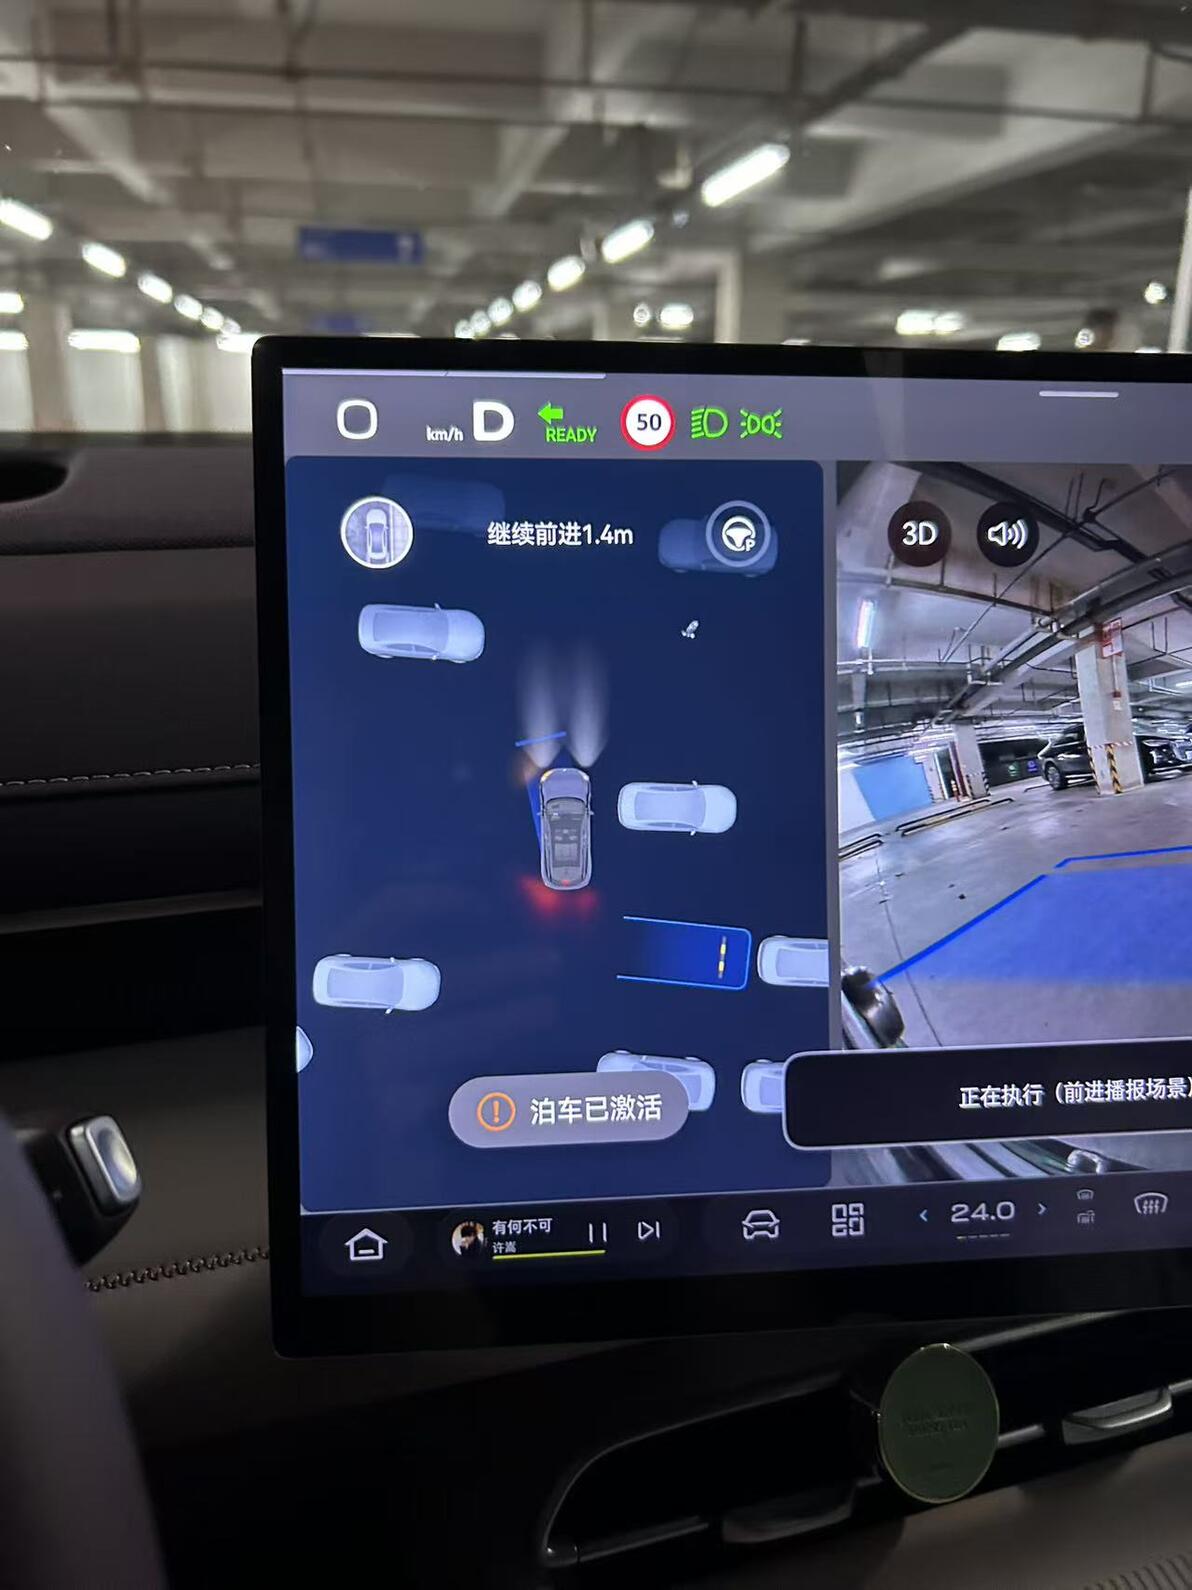
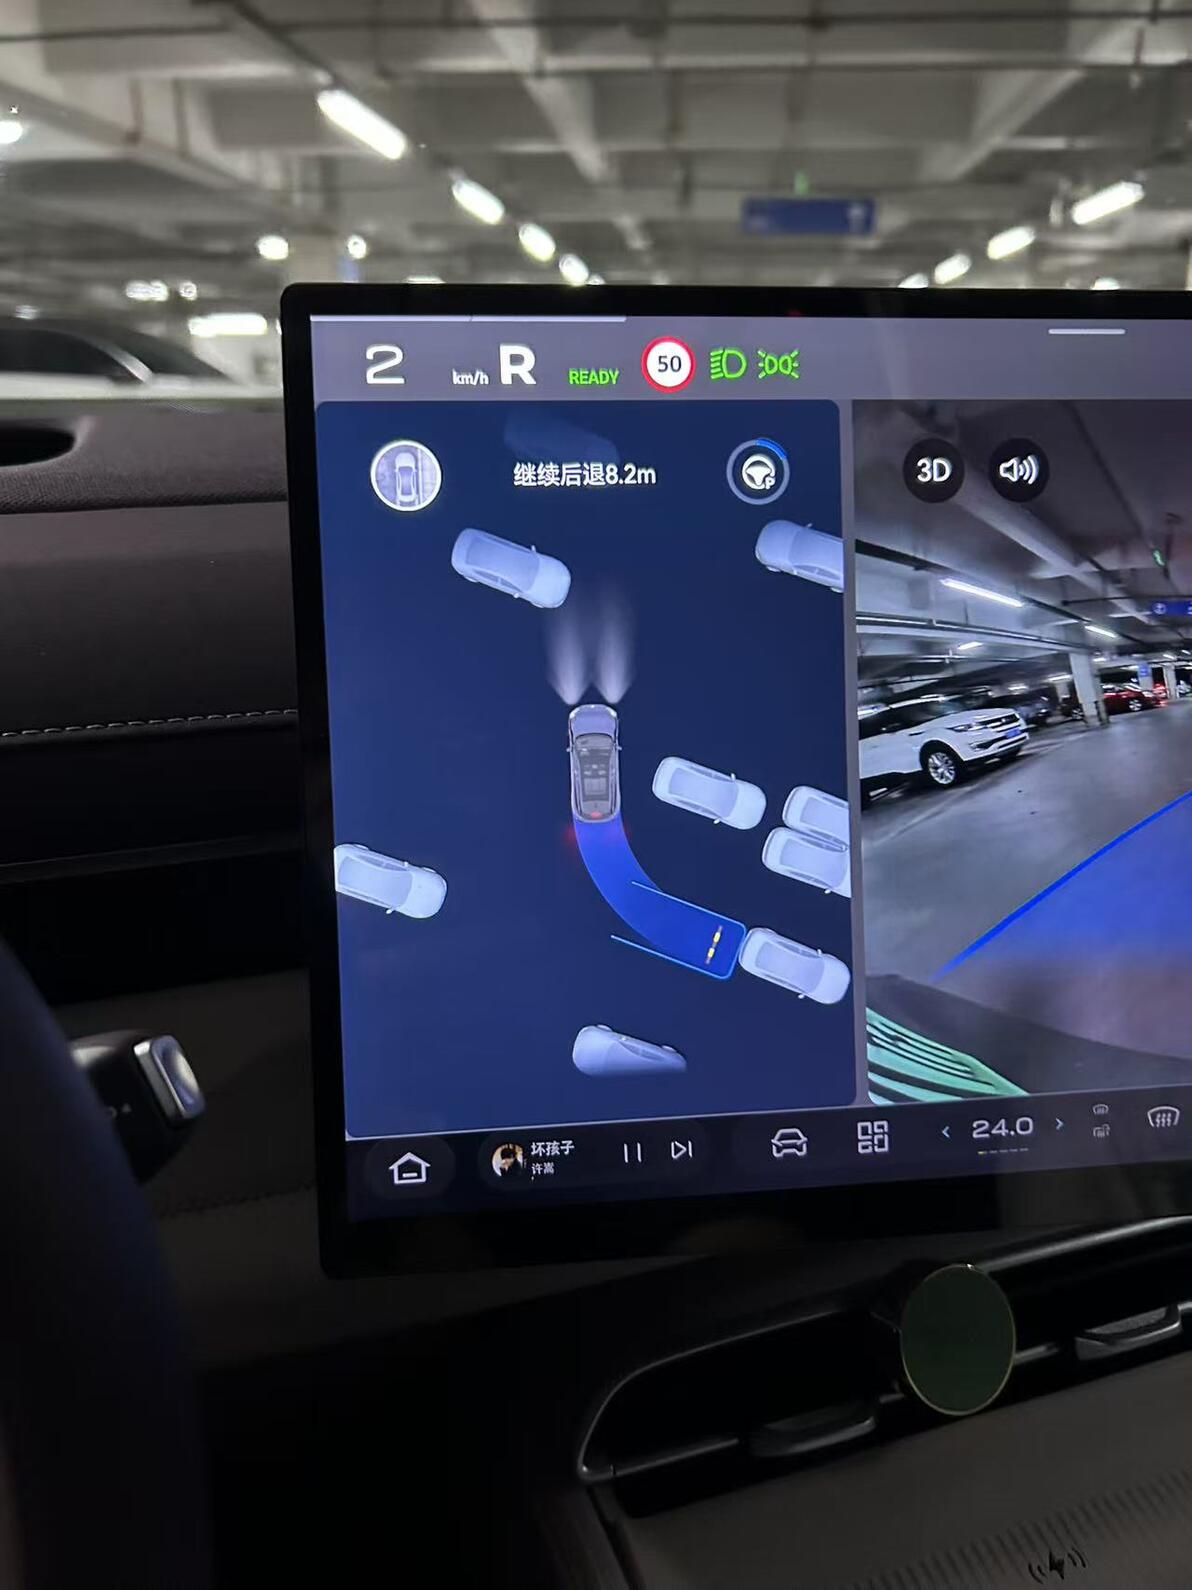
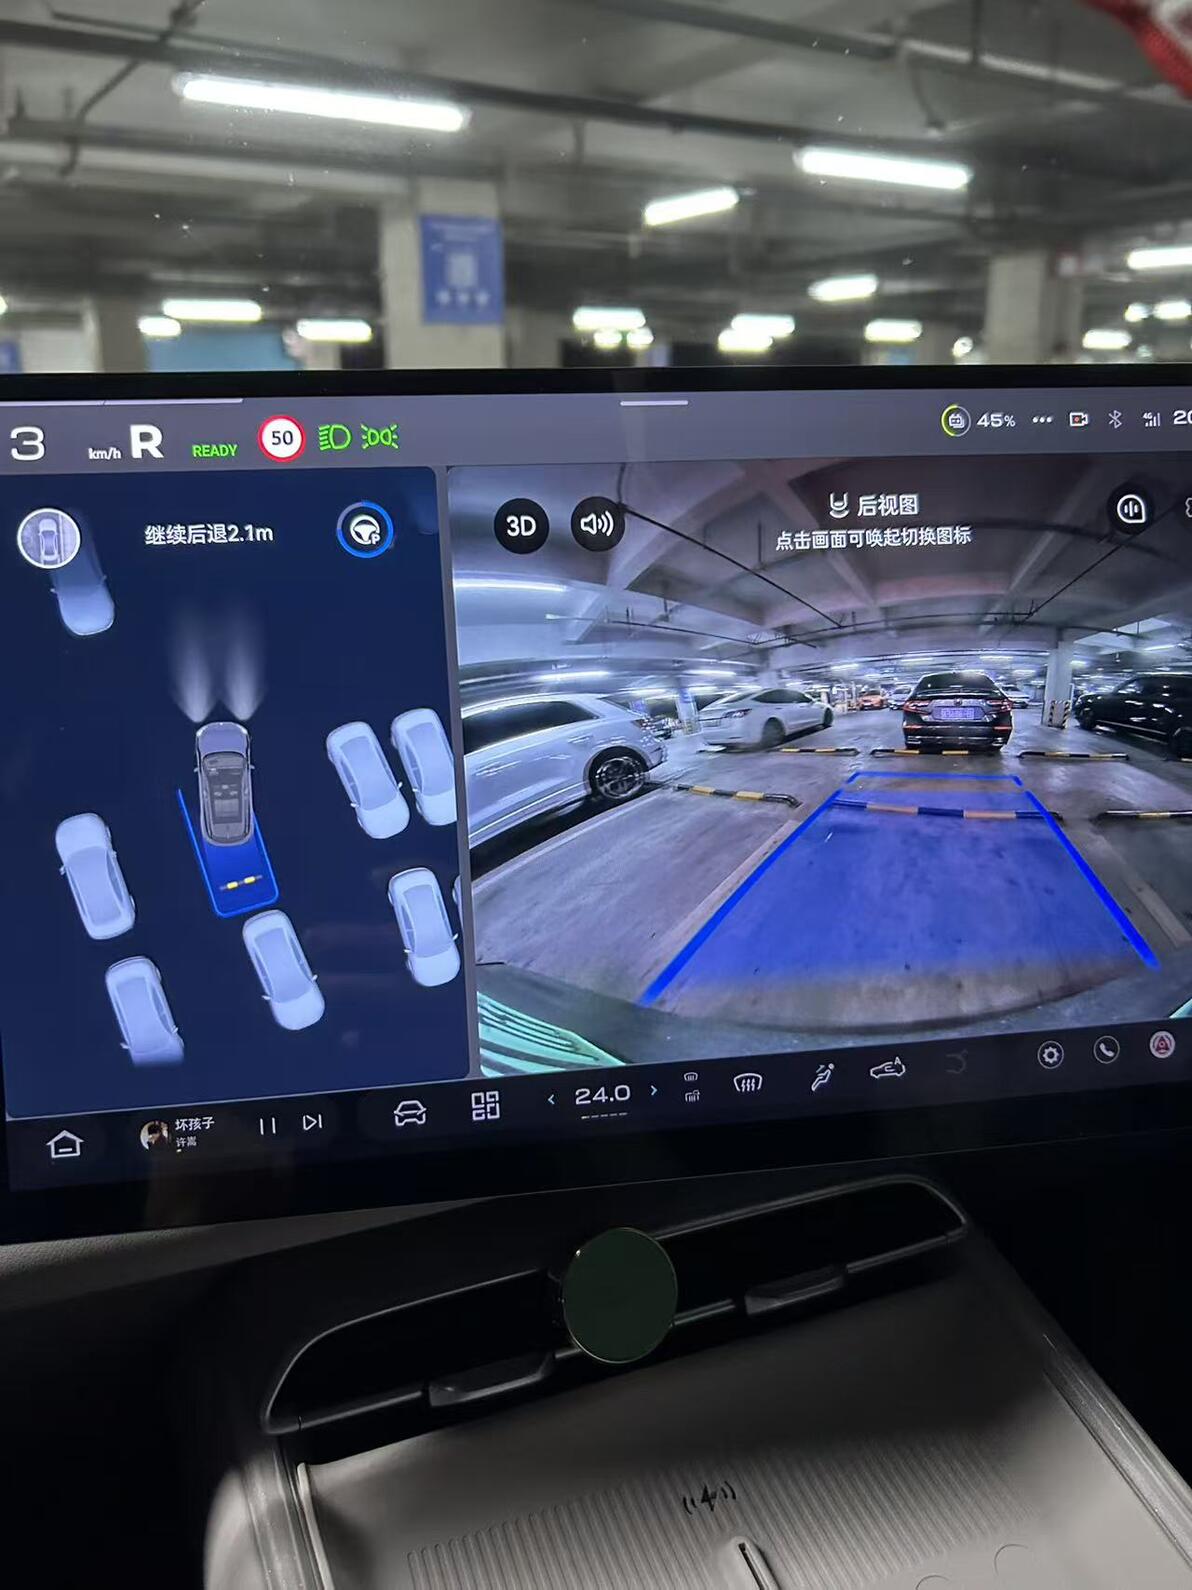
图5-7:自动泊车过程
车子自己开始动了。先前进1.4米调整位置,然后挂倒挡,屏幕显示"继续后退8.2m"。3D视图里,蓝色轨迹线画出了倒车路径,周围车辆的位置也标得清楚。我双手离开方向盘,脚放在刹车上备着,看着它自己打方向、调整角度。
后退到2.1米的时候,后视图显示车位已经近在眼前。在每次快到标记地点时车速会降下来,整个过程车速比较平衡,整体给人一种很有思路的感觉,比我手动倒车还谨慎一些。旁边有辆白车停得有点歪,系统识别到了,自动往另一侧多留了点空间。
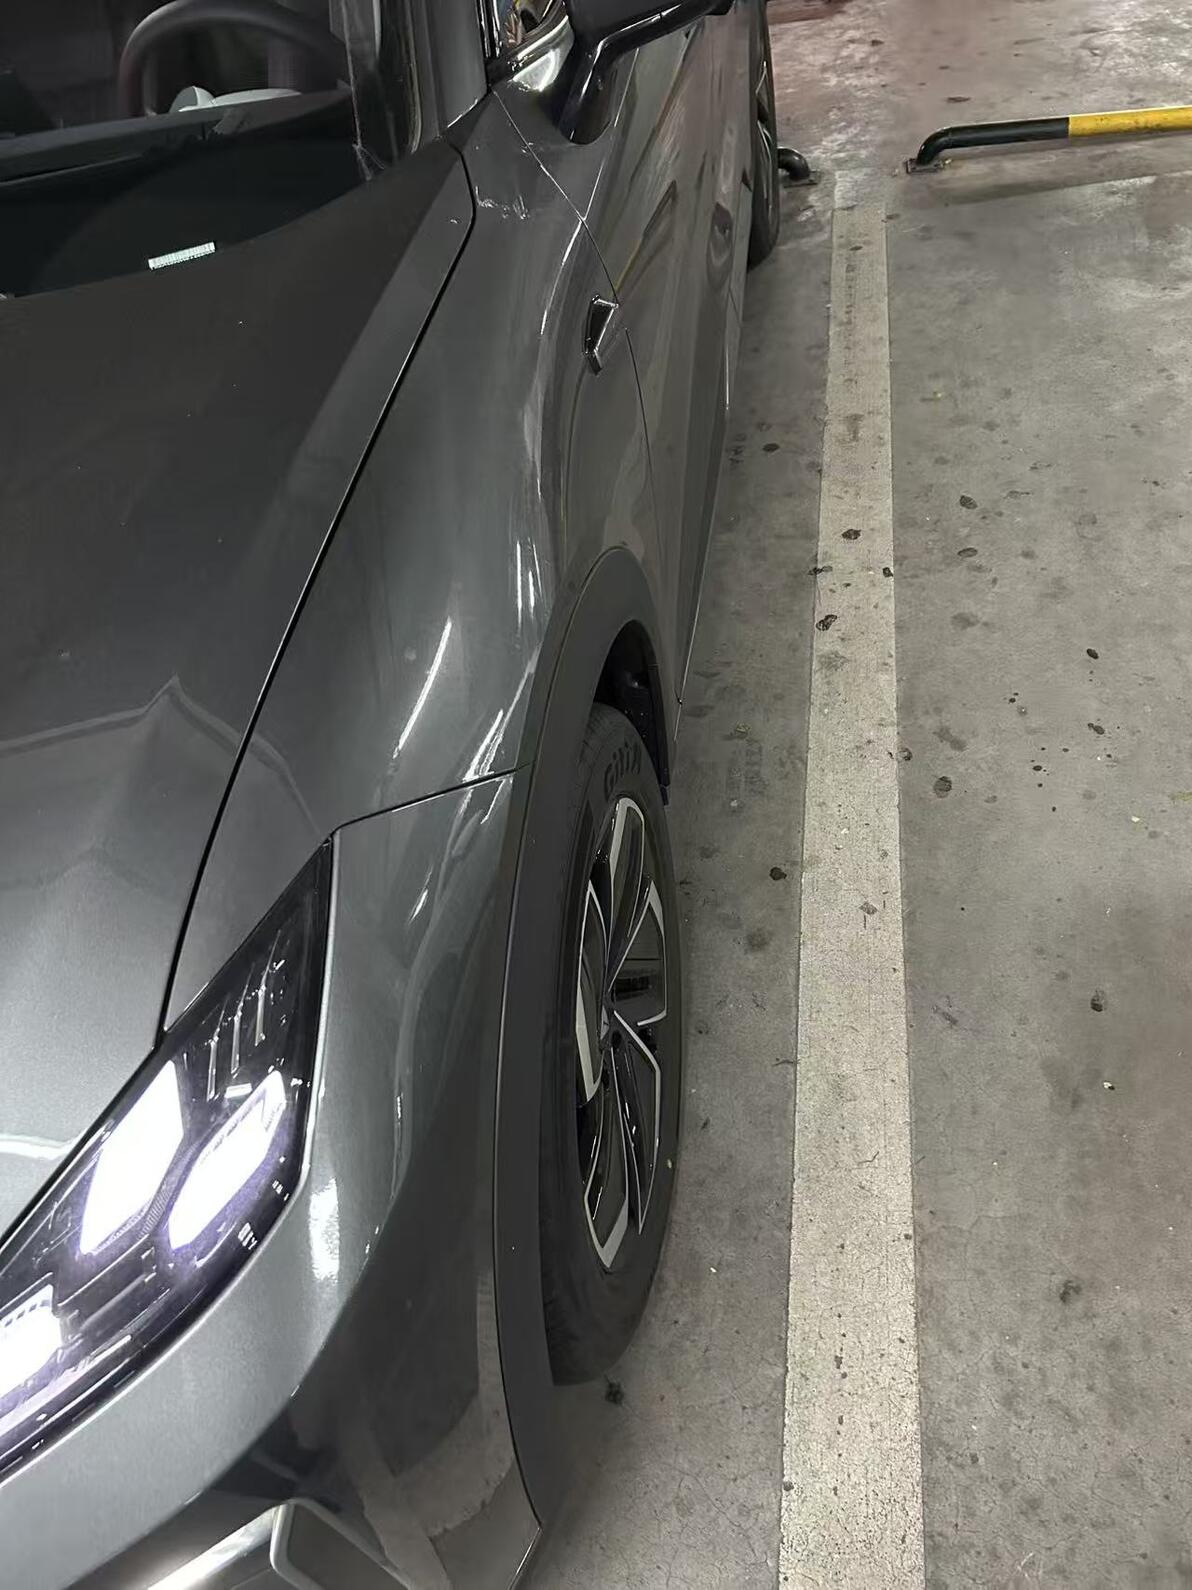
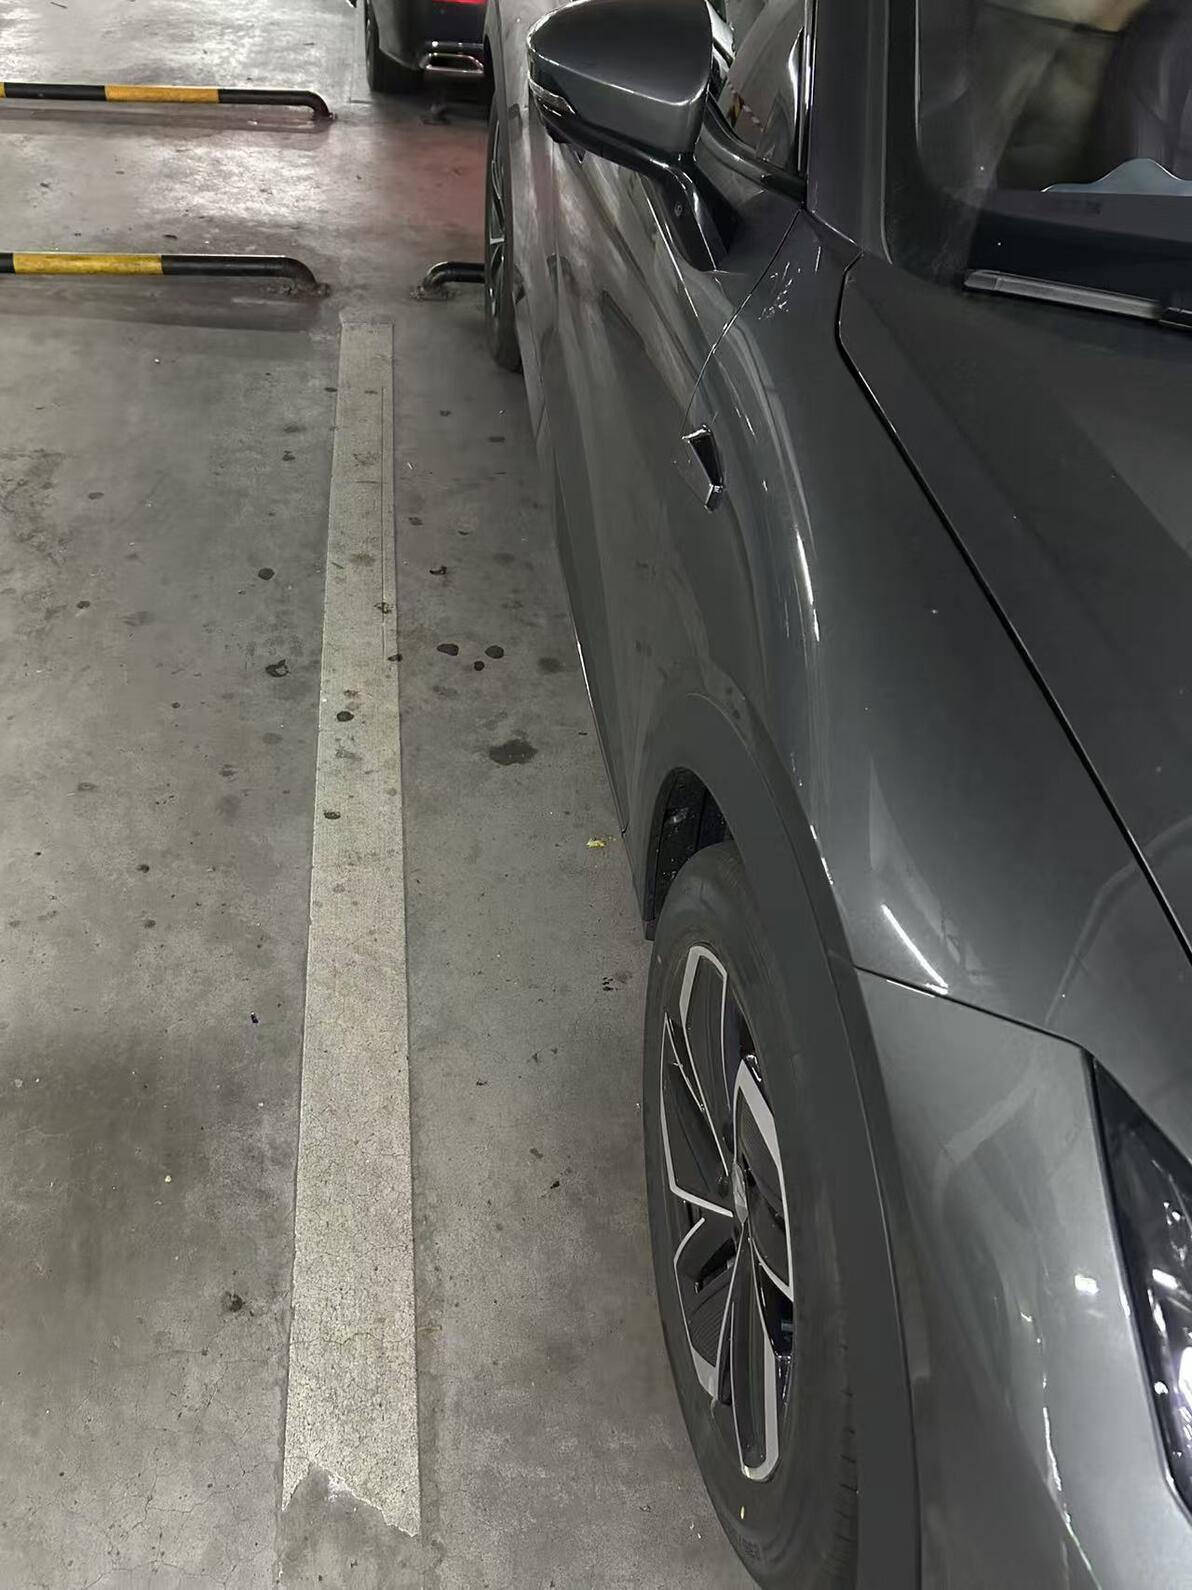
图8-9:停车结果
停完我下车看了眼。左侧轮胎离车位线大概20cm,右侧也差不多,车身正得很。说实话,我自己停的话,大概率要歪一点,或者离某一边太近。550Ultra这个居中策略,两边留的距离几乎对称,作为强迫症看了舒服,没想到在停车上还能治愈我的强迫症。
总结
深蓝s07智能泊车这个功能,实际用下来,确实能解放双手。识别准确,路径规划合理,停车精度比我手动高。对于停车技术一般的人来说,这功能比什么零百加速实用太多了,更是对强迫症深度患者十分友好,个人强烈推荐!
ps:看它停了很多次车,停车路径的规划,对于我个人而言是很有启发的,不过现在直接让它停就好了。
