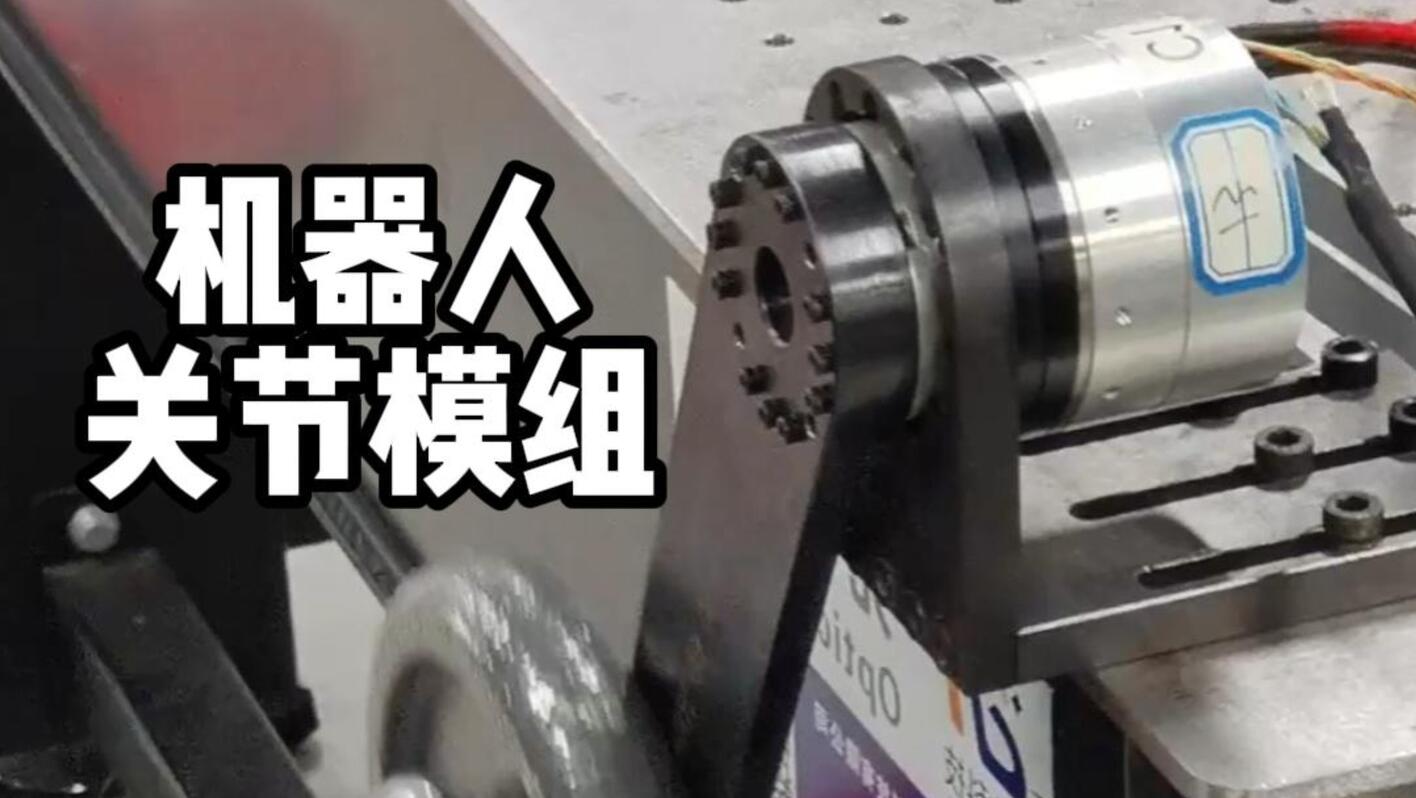

随着机器人在工业、巡检、物流等关键领域的深度应用,系统可靠性成为制约产品性能与安全的核心瓶颈。如何科学定义可靠性目标?如何分析关键部件(电机、电调、传感器、减速器)的失效机理?如何通过仿真、加速试验与场景验证提升整机MTBF?
华汽睿达将举办“机器人关节模组设计与验证技术专题培训班”,本课程将为您提供系统性的工程方法与实战技术。
课程共九个模块,三大部分:第一部分聚焦关节模组设计, 涵盖产品架构与需求分解、电机特性分析、DOE多目标选型、系统可靠性仿真、热仿真;第二部分聚焦关节模组验证,涵盖失效机理分析、加速验证、场景验证、匹配验证;第三部分以真实工业现场关节模组应用案例分析讲解。相信通过两天的学习和交流,参加学员可以获得一套可落地的机器人可靠性设计与验证方案;掌握机器人加速试验、载荷谱构建、MTBF推算等关键技能;通过分组实操与案例研讨,快速提高机器人应用经验。
机器人关节模组需求架构、参数、选型、仿真与失效验证
模块一:机器人架构与关节模组需求分解
本节解决:整机指标如何分解为关节模组的设计输入。
1. 关节模组组成与接口定义
动力链:力矩电机(动力单元)→减速器→执行器→负载
控制链:编码器→驱动板→上位控制器→制动器(失电/得电制动)
支承链:安装法兰→机身,组件间机械接口、电气接口、热接口的耦合关系
2. 需求分解维度
精度分解:末端位姿公差→关节角度公差→传动误差、编码器误差、扭转变形、装配偏心各分量预算
寿命分解:整机设计寿命下行分配至各组件B10、可靠度
模块二:关节模组电气参数特性
本节解决:扭矩、转速、反电势、电流不平衡、抖动等特性如何提前识别与处置。
1. 关节模组参数体系
机械参数:额定/峰值扭矩、额定/最高转速、背隙、迟滞、传动误差、扭转刚度、转矩波动、惯量
电气参数:反电势常数、转矩常数、相电阻、相电感、额定/峰值电流
精度参数:绝对/重复定位精度、分辨率
热参数:热阻、热时间常数、工作温度范围、绝缘等级
参数耦合关系:转矩常数与电阻的权衡、速比与惯量匹配
2. 空载反电势
选型约束:给定最高转速与母线电压,反推最大允许反电势常数
异常判据:反电势常数偏离设计值指示磁钢异常或匝间短路
3. 电流不平衡
检测手段:三相有效值对比、序分量分解、在线阻抗辨识
保护策略:不平衡度阈值判据、降功率运行或停机
课堂讨论:夹爪抖动原因及解决
激励源:齿槽转矩(电磁)、动平衡残余(机械)、增益失配(控制)
影响:末端精度劣化、减速器柔轮与轴承微动磨损
抑制:斜极/斜槽、谐波注入、动力吸振器、惯量匹配
模块三:关节模组多目标选型与正交优化
本节解决:多参数耦合下如何以最少试验次数锁定关节模组最优组合。
1. 选型问题建模
约束条件:峰值扭矩、均方根扭矩、绝对精度、重复精度、MTBF、重量、成本
可控因子:速比、转矩常数、背隙等级、编码器分辨率、轴承类型、驱动板电流等级
2. 响应量设定
性能响应:扭矩余量(安全系数)、绝对角度误差、重复精度
寿命响应:系统MTBF、B10寿命
综合响应:总重、BOM成本
3. 课堂练习:结合自身产品,选取重复精度和重量目标,完成关节模组选型和参数优化
模块四:关节模组电驱系统热仿真与评估
本节解决:制造偏差与工况波动导致关节发热严重,直接影响运行与可靠性。
1. 热源识别
绕组铜耗、减速器摩擦热、MOSFET开关损耗
2. 热阻网络参数设定
绕组→定子铁芯→壳体→环境,各界面热阻等效计算
3. 工况边界制定
额定工况与极限工况的制定依据
峰值过载能力:给定温升限值与过载倍数下的最大持续时间
4. 课堂练习:散热设计评估与优化
模块五:关节模组失效物理与加速验证(上)
本节解决:寿命计算中的关键参数如何取值——活化能、冲击系数等实测经验值。
1. 电机绝缘老化:温度-寿命关系、不同绝缘等级的活化能取值、热-电老化叠加
2. 减速器失效:齿面接触疲劳与齿根弯曲疲劳、柔轮应力谱(平均应力与应力幅)、S-N曲线修正
3. 驱动板失效:结温波动幅值与循环寿命关系、不同工况下结温估算、并联器件的均流与热点
机器人关节模组加速验证、场景验证、匹配验证与应用案例
模块六:关节模组失效物理与加速验证(下)
本节解决:振动、高温、温湿度循环等多应力下的加速试验如何设计与执行。
1. 零件级试验
电机:绝缘电阻/耐压/极化指数、匝间冲击、磁钢退磁(高温堵转)、绝缘阶梯老化
减速器:刚度衰退、传动误差漂移、疲劳寿命
驱动器:功率循环、高低温启停、电压拉偏
电连接器/接插件:插拔耐久、接触电阻退化、振动条件下的瞬断检测
2. 加速模型与寿命计算
阿伦纽斯模型:高温加速,单一失效机制前提,加速因子上限避免引入新失效模式
逆幂模型:振动加速,应力量级放大与试验时间换算
3. 基于测试和仿真数据的关节模组可靠性评估
模块七:关节模组场景化验证体系
本节解决:现场工况如何等效转化为实验室可执行的试验方案。
1. 人形机器人工业任务剖面
物料搬运:抓取、举升、转运、放置,关节扭矩-转角时程——人形机器人、轮式机器人
设备巡检:长时行走、坡道、过门槛,持续扭矩与间歇过载——轮式机器人
2. 任务剖面转化方法
从现场典型工况提取关键应力参数,设计等效加载谱
3. 课堂练习
给定MTBF目标和真实场景,确定等效试验方案(应力水平、循环数、样本量、置信度)
选取场景:
装配作业:力控搜孔、插入、拧紧,低速高精工况——双臂机器人
上下料:快速往复、频繁启停,加减速峰值与热积累——单臂机器人
模块八:关节模组搭载整机匹配验证
本节解决:关节模组单体合格,装整机后出现故障——匹配问题如何前置发现。
1. 机械接口匹配
安装公差链:关节安装面精度与整肢角度累积误差
刚度与模态:关节扭转刚度不足→整肢谐振频率下移→与步态频率耦合→共振
2. 电连接器匹配
选型准则:载流量及降额、接触电阻、绝缘耐压、防护等级、插拔寿命
失效模式:微动腐蚀、突发断裂
验证方法:振动条件下接触电阻在线监测、插拔次数后的接触电阻与温升复测
3. 控制匹配
总线同步:EtherCAT/CAN FD同步机制与延迟,多关节时钟偏差对轨迹精度的影响
典型问题:通信延迟+力矩环延迟→相位滞后→动态轨迹误差增大
模块九:典型工业场景中机器人关节模组设计与应用案例
本节解决:工业现场关节模组典型故障的根因分析与改进路径。
案例1:高动态关节热失效——搬运机器人腕关节
工况:码垛作业,产线节拍由每小时30件提升至45件
故障:关节频繁过温报警,陆续出现绕组对地击穿、磁钢不可逆退磁
根因:实测扭矩-温度时程,峰值过载时间占比提高;建立热积累模型,频繁过载下热累积速率超过壳体散热速率
对策:优化壳体导热路径(导热垫/材料)、缩短过载保护时间窗口、控制回路增加热模型前馈
教训:热设计不能仅考虑额定工况,节拍提升后热时间常数匹配是核心
案例2:预测性维护与剩余寿命预估——装配线关节模组
工况:3C装配产线,数十台关节长时间运行,非计划停机冲击整线节拍,定期维护拆卸的模组多数仍有大量剩余寿命
方案:部署电流、绕组温度、壳体振动、红外热像四类传感,建立正常运行基线
剩余寿命预估:振动特征频率幅值趋势、红外热点温差、电流波形畸变→多源退化指标融合→剩余寿命预估模型
效果:非计划停机显著下降,模组平均服役周期延长
案例3:工况变更与长寿命验证——物流机器人关节模组
工况:由轻载料箱搬运改为重载托盘搬运,谐波柔轮B10寿命下降
改进:DOE评估速比调整、柔轮材料升级、托盘轻量化等方案,选定速比调整加材料升级,寿命恢复至目标水平,增重可控
验证:新载荷谱下加速疲劳试验确认改进有效
参观某省级重点实验室(机器人关节模组验证方向)
本次培训采用双方互动研讨及案例教学的方式,邀请到长期从事关节模组设计及相关验证的技术专家,通过对大量的具体案例分析,并结合工程实践的经验和心得,向大家呈上一场专业盛宴。
