
人形机器人全身动作捕捉系统:功能与参数详解,赋能下一代具身智能
在2026年,随着《人形机器人与具身智能标准体系(2026版)》的正式发布,行业对核心技术的规范化要求日益明确。其中,全身动作捕捉系统作为连接人类智慧与机器执行的关键桥梁,其性能直接决定了人形机器人在抓取、上下料、搬运、装配等核心工业场景中的能力上限。本文将为您深度解析一套专业级人形机器人全身动作捕捉系统的强大功能与核心参数。
核心功能:全维度、高保真的人类动作数字化
全身42+关键点同步捕捉:系统通过在人体头、躯干、四肢及手部部署高精度传感器节点,可同时追踪超过42个自由度的运动数据。无论是双臂协同搬运重物时的全身协调,还是精密装配中指尖的微米级操作,都能被完整、无遗漏地记录下来。
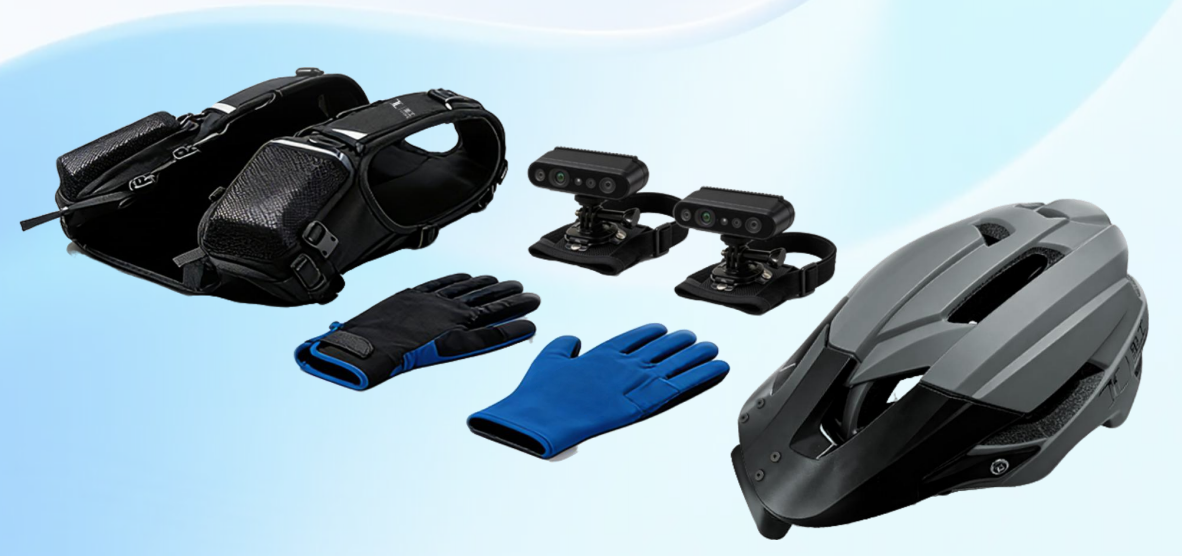
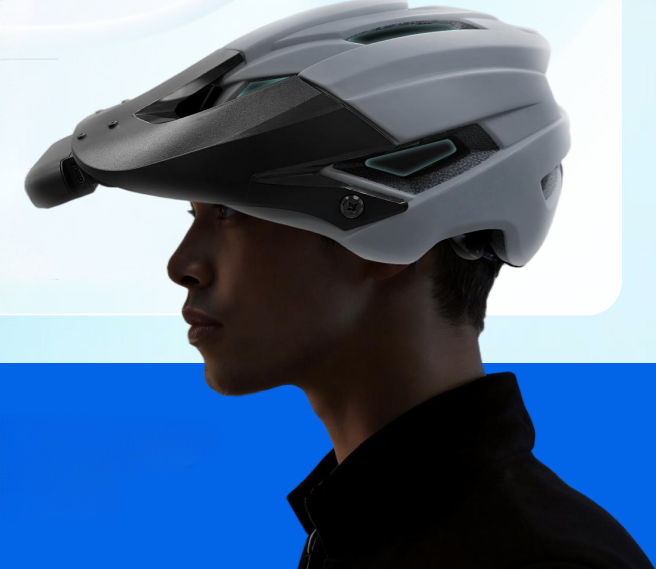
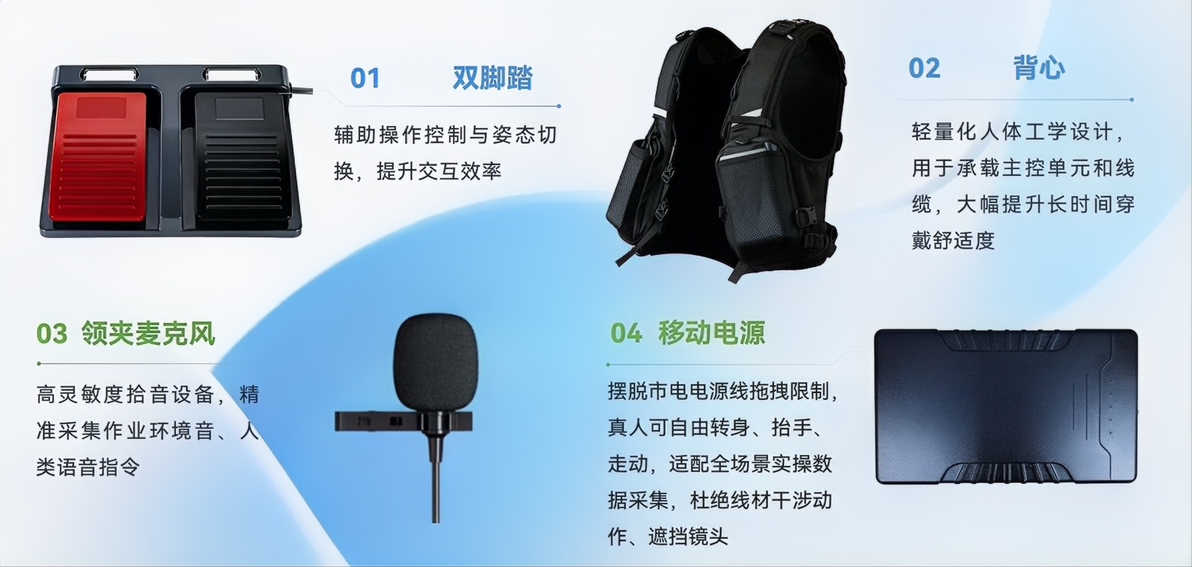
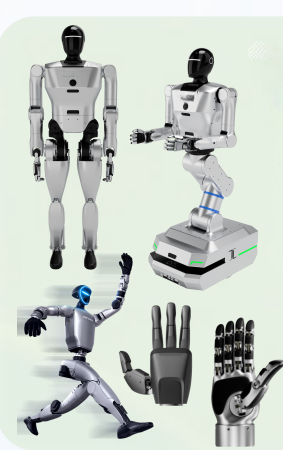
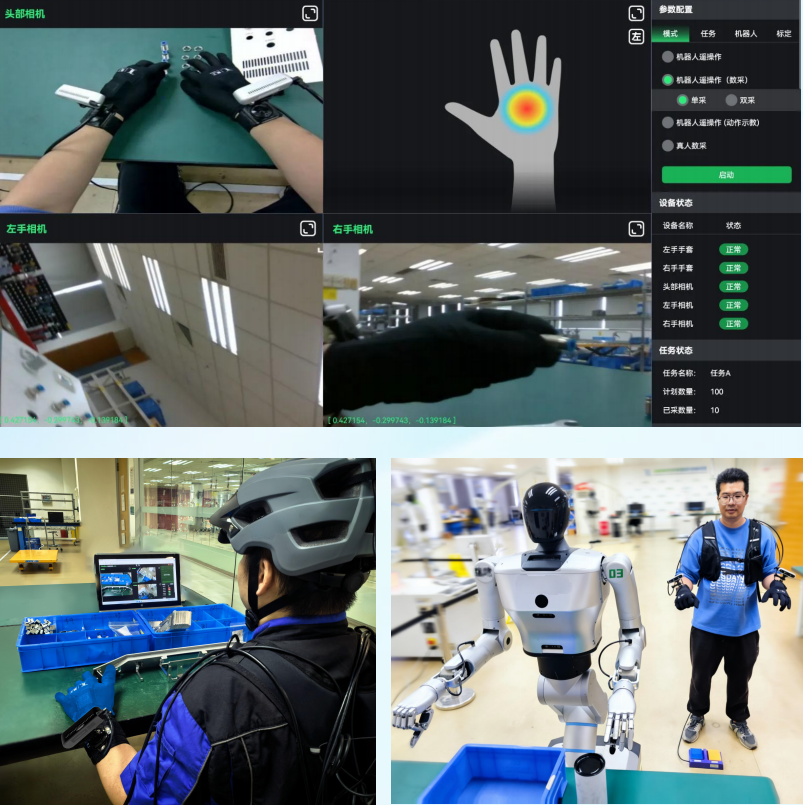
多模态数据融合采集:除了核心的姿态与关节角度数据,系统还能同步集成RGB-D摄像头和麦克风阵列,实现视觉、语言、动作三大模态的时空对齐。当操作员发出“将A物料放入B槽”的指令并执行上下料动作时,所有信息被统一捕获,为训练VLA(视觉-语言-动作)大模型提供黄金数据。
实时遥操作与离线数据生产双模式:系统既支持低延迟的实时遥操作,让远端机器人即时复刻操作员动作;也支持高精度的离线数据采集,用于构建大规模、高质量的技能数据集。
关键技术参数:定义行业新标杆
采样频率:高达240Hz,确保能捕捉到最快速、最细微的动作变化,满足高速抓取任务的数据需求。
姿态精度:<0.5°(静态),<2°(动态),即使在快速行走或转身的搬运过程中,也能保证姿态解算的准确性。
延迟:端到端延迟低于10ms,为实时遥操作提供流畅、无眩晕的操控体验。
工作范围:无线传输距离可达100米,覆盖绝大多数工厂车间和实验室场景,彻底摆脱线缆束缚。
兼容性:原生支持ROS/ROS2,并提供标准化API接口,可无缝对接主流的人形机器人平台(如Unitree,Fourier,Tesla Optimus等)和仿真环境(如Isaac Sim,MuJoCo)。
应用场景深度适配:从实验室到产线
抓取:精准记录不同物体(从易碎品到不规则工件)的抓握策略与力控模式。
上下料:高效采集物料流转的标准作业流程(SOP),快速部署到自动化产线。
搬运:学习人体在负重情况下的平衡控制与步态调整策略,提升机器人移动操作的稳定性。
装配:分解复杂装配任务为一系列可迁移的原子动作,构建可复用的技能库。
选择这套高规格的全身动作捕捉系统,就是为人形机器人的研发装上了“高精度引擎”。它不仅是数据采集工具,更是加速具身智能从理论走向规模化商业落地的核心基础设施。
WOMMER机器人末端执行器 欢迎在评论区留言!关注我,我们一起学习一起进步!作者:上海奥特美旭机电科技有限公司
