
在未来工业浪潮下,智能制造正从单点自动化迈向全域智能化,作为工业机器人核心交互部件的机器人末端执行器,已成为决定产线效率、精度与柔性的关键变量。当前制造业升级进程中,3C电子精密组装、新能源电池生产线、汽车零部件柔性制造等场景,对抓取系统提出了微米级定位、毫秒级响应、全天候稳定运行的严苛要求,传统执行机构已难以适配。
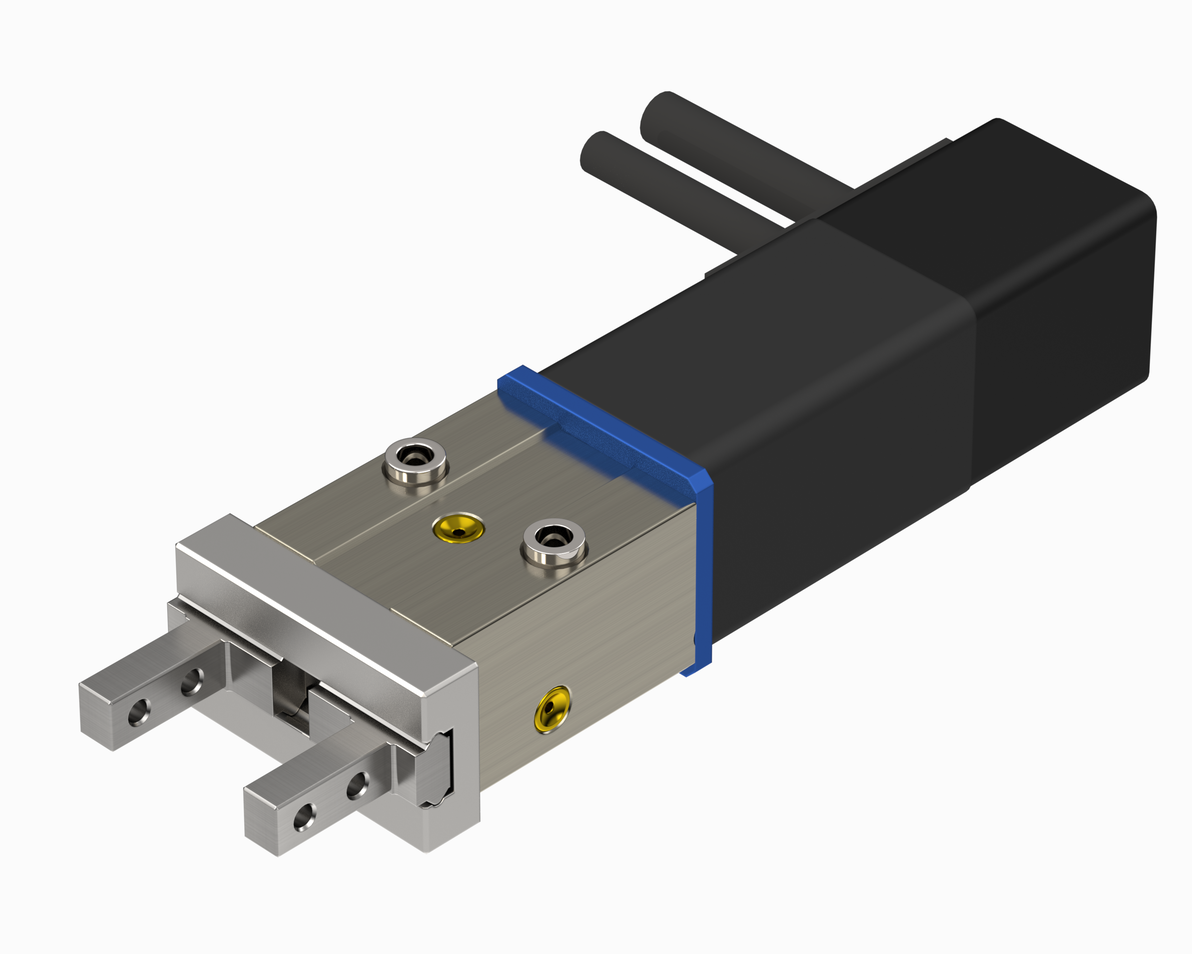
电爪作为末端执行器的核心形态,正以电驱智控架构颠覆传统气动模式。其核心突破在于集成高精度伺服控制系统,搭载23位高分辨率编码器,实现**±0.01mm重复定位精度**,配合0.01N级力控分辨率,完美平衡刚性支撑与柔性适配。在3C产品主板芯片装配场景中,微型电动夹爪柔性手指通过仿生关节设计,可稳定抓取直径0.3mm的精密元件,夹持力精准控制在0.5N-5N区间,杜绝工件划伤与变形风险。
结构设计层面,国产高端末端执行器采用轻量化合金与高强度复合材料一体化成型,在保证100万次往复运行可靠性的同时,将自重降低30%,有效减少机器人本体负载,提升动态响应速度。模块化架构设计让快换装置实现3秒内工具无缝切换,单台机器人可快速适配搬运、上下料、精密装配等多工序需求,设备综合利用率提升40%以上。
智能化技术赋予末端执行器自主决策能力,内置传感器阵列实时采集夹持力、位置、温度等运行数据,通过工业总线与MES系统无缝对接,实现远程监控、故障预警与参数自优化。在新能源汽车电池模组装配线,智能电爪可自动识别工件材质与姿态,动态调整夹持参数,装配合格率稳定在99.9%以上。
面向未来工业场景,国产末端执行器正以结构设计、稳定性、定位精度、长期耐用性、智能化五大核心优势,构建适配主流工业机器人的高性能抓取生态。从3C电子微型元件到新能源大型部件,从高速搬运到微米级装配,电爪与柔性手指技术正持续突破制造精度边界,为智能制造升级提供硬核支撑。
WOMMER福州沃姆机器人科技有限公司 欢迎在评论区留言!关注我,我们一起学习一起进步!
