
研究内容
为无人遥控潜水器(UUV)提供动力的电池只有一个用途:为电子设备和电机提供能量;所需能量越多,机器人必须越大以容纳更多的能量存储空间。通过选择主要由液体介质组成的电池[例如,氧化还原液流电池(RFBs)],可以更好地分配增加的重量,从而减少惯性力矩并提高容量。在这里,我们将一种RFB设计成了水母的形状,使用了两种氧化还原化学和架构:(i) 二次ZnBr电池2 和 (ii) 混合一次/二次ZnI电池。UUV能够仅靠RFBs供电,并且具有更高的体积(Q ~ 11安培小时每升)和面积(108毫安小时每平方厘米)能量密度,从而使得主要由电化学能量密集型液体组成(约占机器人重量的90%)的UUV具有较长的运行寿命(T ~ 1.5小时)。
研究背景
提高无线机器人的功率和能量以延长工作时间是一个重要目标,但扩大机器人尺寸以容纳更高容量的储能系统往往会牺牲设计自由度、增加惯性、降低效率和灵活性,同时提高运输成本。当前的机器人能量系统大多为单一用途,工程师通常通过选择高能量密度的锂离子电池或增加电池数量来延长运行时间。
一种创新的方法是将电池的电化学能量融入机器人结构中,以减少惯性和阻力并增加能量容量。这种多功能能量集成的概念在自然界中广泛存在,如水母的“mesoglea”结构。
之前的研究提出了将氧化还原液流电池(RFB)作为无缆水下航行器(UUV)的液压流体和电能存储相结合的概念,RFB容量与电解液中的电荷量成正比,而电化学反应速率决定了电流输出。然而,目前对机器人容量最大化的关注较少,尤其是通过减轻重量或调整形状来降低惯性。
研究表明,通过多功能使用RFB和精确设计电池形状,可以同时增加机器人的能量容量和灵活性。例如,立方体电池会增加机器人的惯性,限制其快速转向能力,而半球形设计可以显著减少惯性并按比例扩大电容量。此外,半球形设计易于构建并能提高机器人的敏捷性。因此,采用半球形结构的液态电池模型能够有效地在增加尺寸时扩展电容量,同时提升机器人的灵活性。
研究思路
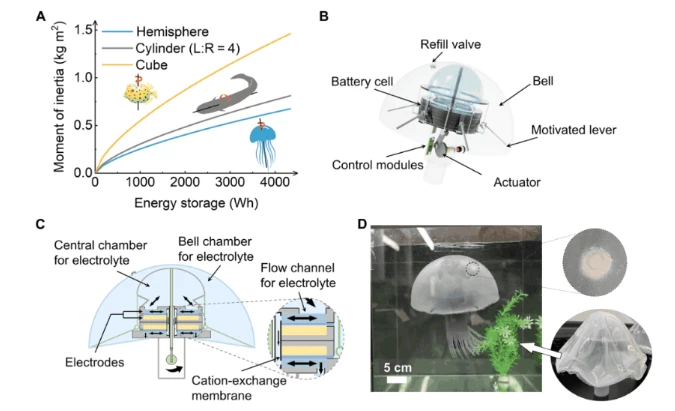
图1.由RFB驱动的水母机器人。(A) 不同几何形状的惯性矩和能量存储。(B) 水母机器人的示意图。(C) 水母机器人中的水基能源系统。(D) 由ZnBr2流动电池驱动的组装好的水母机器人。
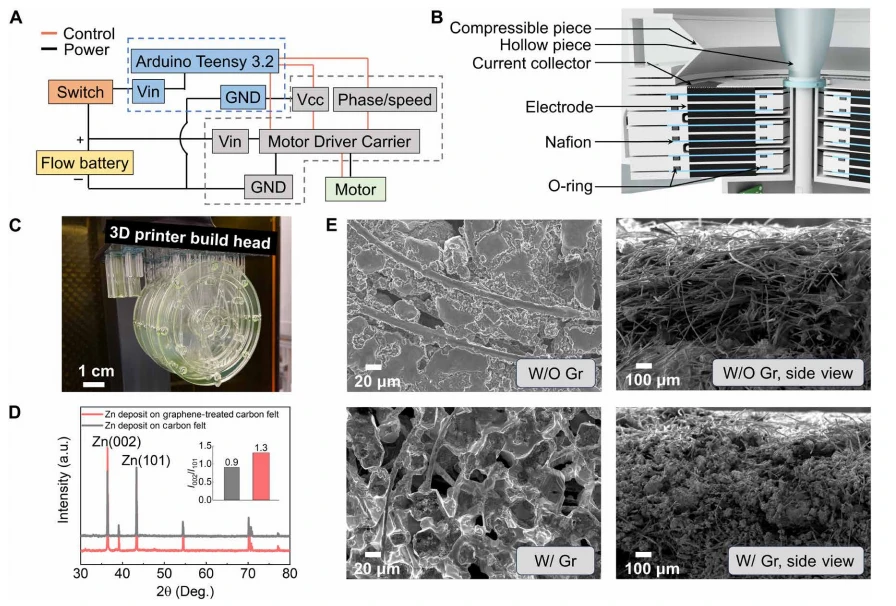
图2. 水母系统制造。(A) 显示水母控制系统设计的框图。(B) 水母的电源系统设计。(C) 流电池外壳。(D) 碳纤维上Zn沉积的XRd测试。a.u.,任意单位。(E) 碳纤维上Zn沉积的扫描电子显微镜图像。
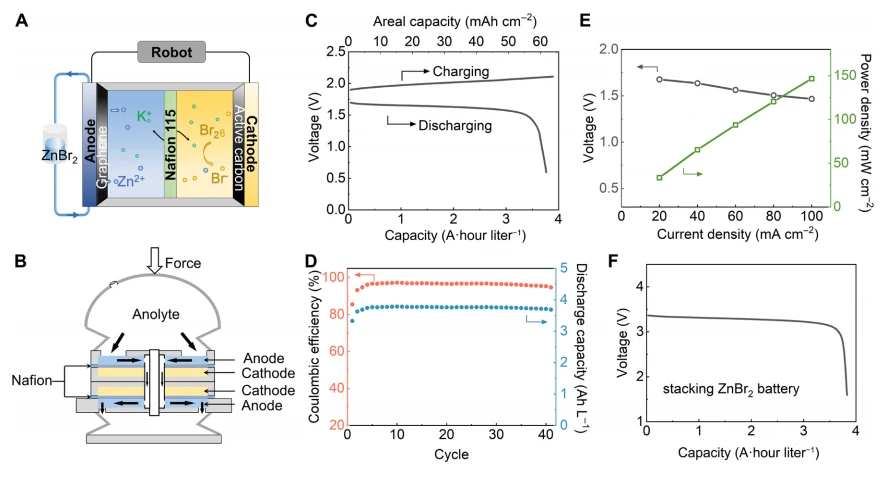
图3. 用于支持水母高功率密度的ZnBr2流动电池系统。(A) 描述ZnBr2 RFB结构的示意图。(B) 水母内部的电池堆设计。(C) 在40 mA cm−2电流密度下,单个流动电池单元在3 M KCl + 2 M ZnBr2中的充放电极化曲线。(D) 在40 mA cm−2电流密度下单个流动电池单元的循环性能。(E) 不同电流密度下ZnBr2流动电池单元的电压和功率密度。(F) 在40 mA cm−2电流密度下,两个堆叠的流动电池单元使用3 M KCl和2 M ZnBr2的恒电流电压曲线。
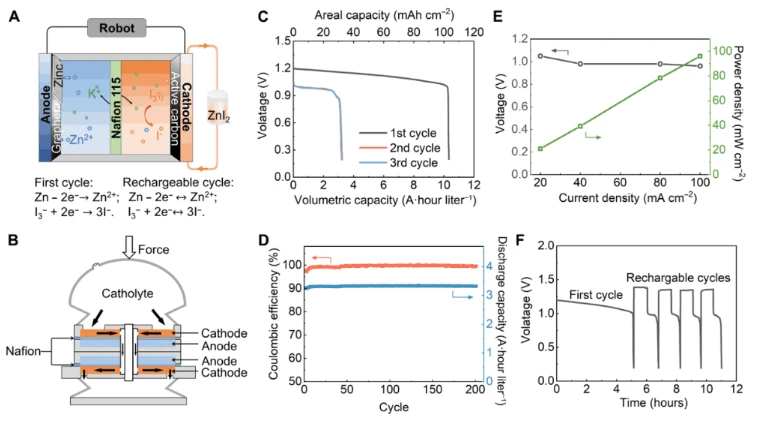
图4. 用于高容量支持水母的原生-可再充电ZnI2流动电池系统。(A) 描述原生-可再充电ZnI2流动电池的方案。(B) 水母内部的电池堆设计。(C) 在20 mA cm−2电流密度下,首次原生循环与随后循环的容量与电压曲线。(D) 在20 mA cm−2电流密度下首次原生循环后,流动电池的容量和库仑效率循环性能。(E) 不同电流密度下ZnI2流动电池单元的电压和功率密度。(F) 使用4 M ZnI2 + 1 M KI + 0.3 M I2,在20 mA cm−2电流密度下的恒电流电压曲线。
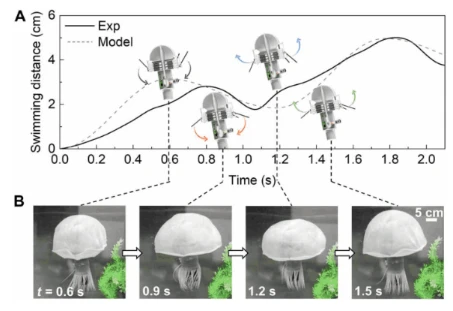
图5. 水母游泳测试与模拟。(A) 实验和预测的水母在不同时间的游泳距离,展示了一个周期内机器人的运动,附有水母的三维模型。 (B) 对应于(A)中时刻的操作测试。
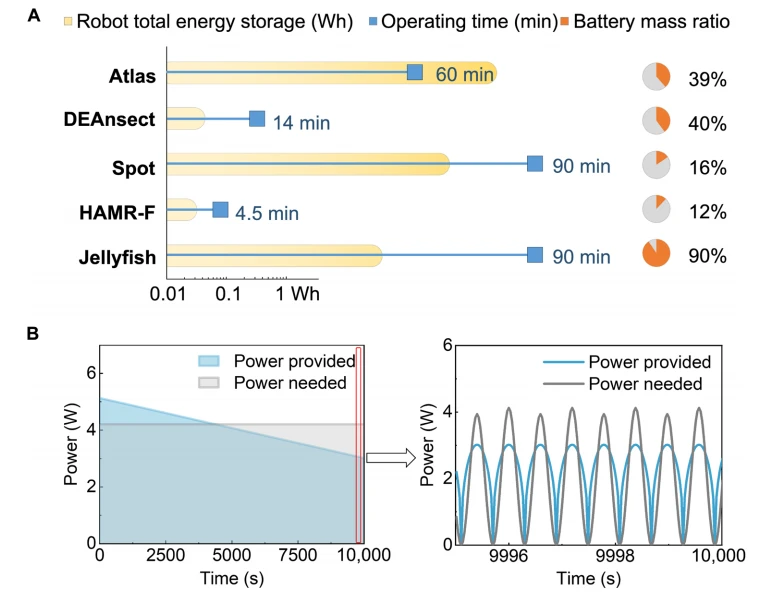
图6.水母及其他现代机器人中的能量存储。(A)某些机器人系统的能量存储和操作时间。(B)水母操作所需功率与实际功率的比较。
研究结论
这项研究报告介绍了一种新型机器人,该机器人在高体积能和面积能密度的液压动力系统支持下,能够实现长达1.5小时的运行寿命。机器人主要由电化学能量密集型液体组成,约占其重量的90%。它是第一个完全依赖于再生流动电池(RFB)作为电源的机器人,同时也是第一个使用可充电一次性RFB的机器人。机器人通过水母触须中的电解液运动实现快速上升,并利用其低惯性半球形结构,展示了通过具身能量设计提高耐久性和敏捷性的潜力。
研究还表明,该机器人结合了一次电池和二次流动电池配置,具备高容量和可充电性。ZnI电解液的快速清空和填充能力为机器人提供了一种新的充电方法,这对搜索和救援任务具有重要意义,并可能促进不同类型机器之间的合作。此外,尽管理论上具有更长的工作寿命,但由于放电过程中浓度降低导致的功率密度下降,机器人仅使用了ZnI2原电池容量的15%。
该机器人具有较小的惯性和接近海洋的平均密度,具有潜力作为拉格朗日漂流器,用于监测洋流并收集海洋环境数据。其成本约为4,300美元,远低于现有漂流器,允许在多个洋流沿线部署,从而形成高密度的传感网络。
推荐理由
通过多功能液流电池的使用显著提高了UUV的能量密度和操作寿命,并优化了机器人结构降低惯性和阻力。潜在应用包括海洋监测和搜索救援任务,尤其是在需要长时间续航的小型机器人应用中。实验显示进一步研究和优化有助于提升这项技术在实际工程中的应用价值。
参考文献
10.1126/sciadv.adq7430
