笼目(Kagome)晶格的能带和态密度

收录于文集
共7篇
笼目晶格
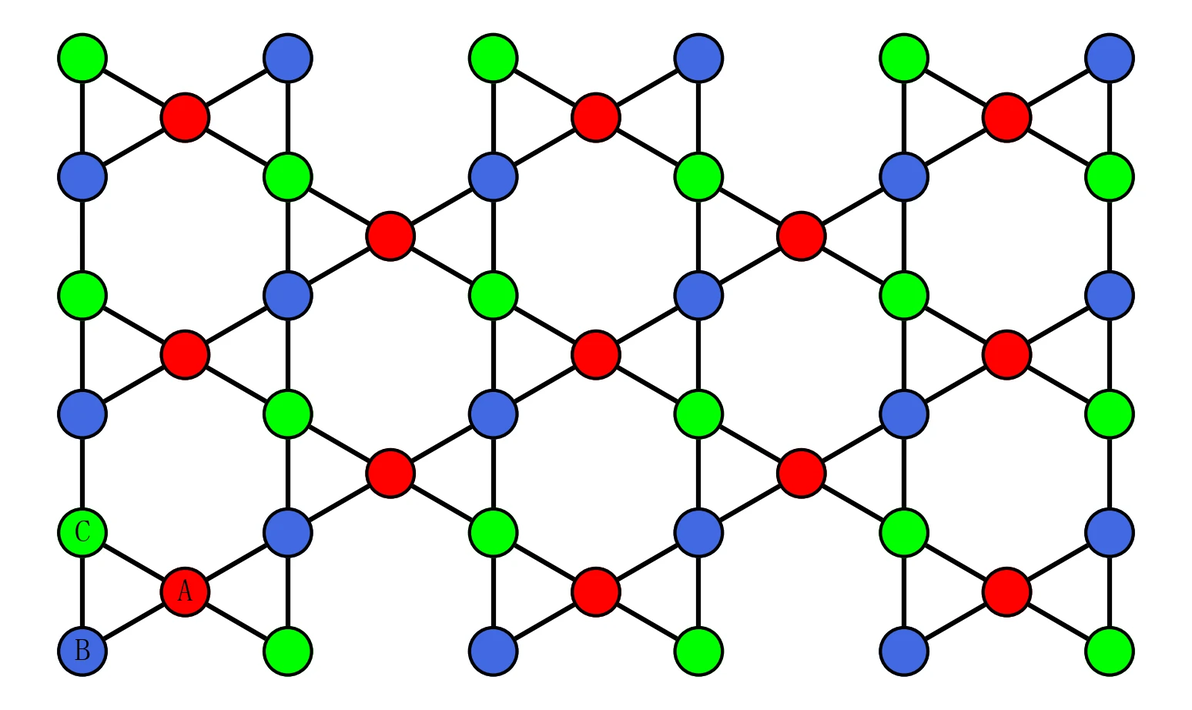
图1 笼目晶格
笼目晶格的基元由三个不等价的原子(A、B、C)构成,三个原子排列成一个三角形。基元按照三角晶格的方式进行排列,紧束缚近似下哈密顿量为
和为子晶格(A、B、C)指标,表示仅考虑最近邻原子间的跃迁,每个原子由四个最近邻原子
最近邻原子间距为,则有,对于B和C原子类似。
通过傅里叶变换可以得到动量空间中的哈密顿量为:
其中,通过对角化求得能带函数为:
态密度为:
基元与基元按照三角晶格的方式进行排列,则该点阵的实空间基矢可取为
由公式,可以求得动量空间的基矢为,取,
则有,因此可以得到三角晶格的第一布里渊区为一个正六边形,同时和能带一起绘制出来,如下图
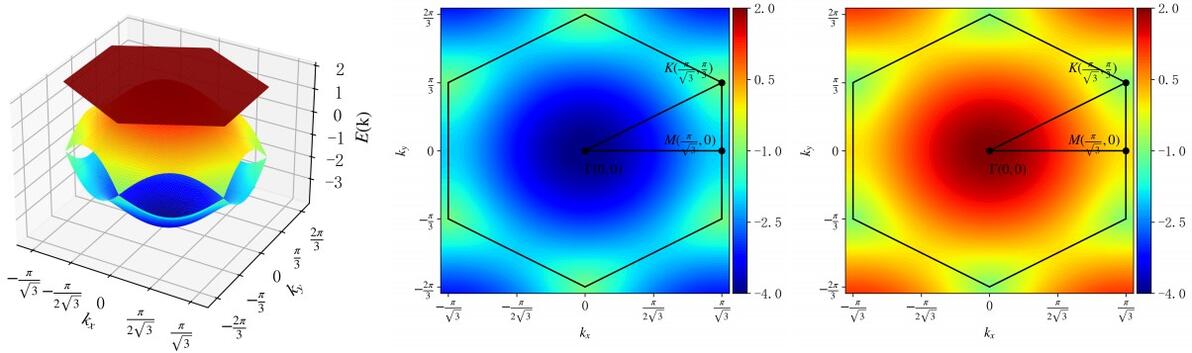
图2 三维能带(左),E2俯视图(中),E3俯视图(右)
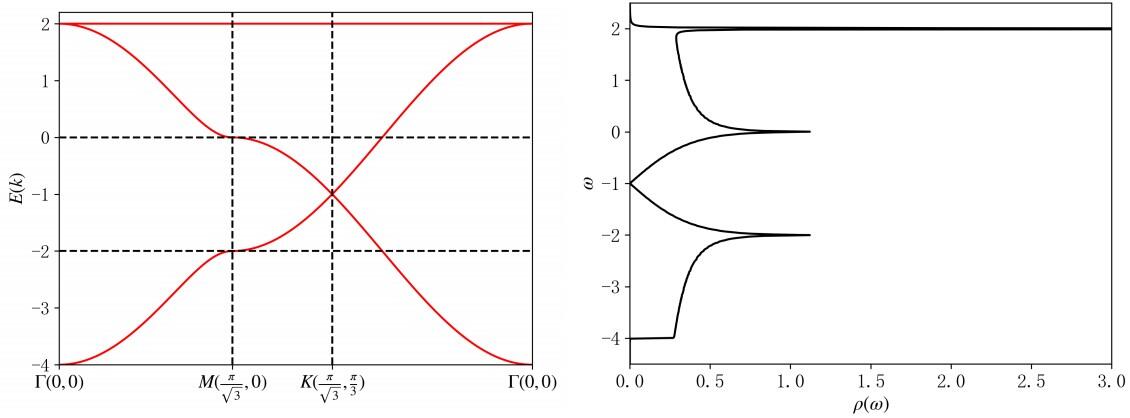
图3 能带(左)和态密度(右)
附:
【哈密顿量的傅里叶变换过程】
傅里叶变换公式,参见《固体理论》--李正中
哈密顿量傅里叶变换
其中,3*3矩阵对角化求能带函数
因此本征值为
其中
解方程过程中还用到了下面关系式
非通用公式,仅在时成立
关系式推导:
【代码】
能带、费米面图像绘制
代码块
JavaScript
自动换行
复制代码
import time
import numpy as np
import numba as nb
import matplotlib.pyplot as plt
from cmath import nan
from matplotlib import rcParams, colors
# 全局设置字体及大小,设置公式字体即可,若要修改刻度字体,可在此修改全局字体
config = {
    "mathtext.fontset":'stix',
    "font.family":'serif',
    "font.serif": ['SimSun'],  #字体设置
    "font.size": 14,			# 字号,大家自行调节
    'axes.unicode_minus': False # 处理负号,即-号
}
rcParams.update(config)

def main3d(): #负责绘制三张图,三维能带及其俯视图,费米面
    a0=1; kn=1000; dim=np.shape(h0k(0,0))[0]
    evas=np.zeros((dim,kn,kn)); evas0=np.zeros((dim,kn,kn))
    kx=np.linspace(-np.pi/(np.sqrt(3)*a0)-0.1, np.pi/(np.sqrt(3)*a0)+0.1, kn)
    ky=np.linspace(-2*np.pi/(3*a0)-0.1, 2*np.pi/(3*a0)+0.1, kn)

    x0=np.pi/(np.sqrt(3)*a0); y0=np.pi/(3*a0); k=np.sqrt(3)/3; b=2*np.pi/(3*a0)
    for nx in range(kn):
        for ny in range(kn):
            eva,evc = np.linalg.eig(h0k(kx[nx],ky[ny]))
            if (-x0<=kx[nx]<=x0 and -y0<=ky[ny]<=y0) or \
            (ky[ny]<-y0 and ky[ny]>(-k*kx[nx]-b) and ky[ny]>(k*kx[nx]-b) or \
            (ky[ny]>y0  and ky[ny]<(k*kx[nx]+b)  and ky[ny]<(-k*kx[nx]+b))):

                evas[:,ny,nx] = np.sort(np.real(eva))   #1、2、3对应NN、NNN、TNN配对
            else:
                evas[:,ny,nx]=nan
            evas0[:,ny,nx] = np.sort(np.real(eva))

    X,Y = np.meshgrid(kx,ky)
    fig1 = plt.figure(); ax1 = plt.axes(projection='3d')    #三维能带
    vmin=np.min(evas0); vmax=np.max(evas0)
    norm=colors.Normalize(vmin=vmin, vmax=vmax)
    for i in range(dim):
        ax1.plot_surface(X,Y,evas[i,:,:],rstride=10,cstride=10,norm=norm,cmap='jet')

    ax1.set_xlabel(r'$k_x$');ax1.set_ylabel(r'$k_y$');ax1.set_zlabel(r'$E(\mathrm{k})$')
    ax1.set_xticks([-np.pi/np.sqrt(3), -0.5*np.pi/np.sqrt(3), 0, 0.5*np.pi/np.sqrt(3), np.pi/np.sqrt(3)])
    ax1.set_xticklabels([r'$-\frac{\pi}{\sqrt{3}}$',r'$-\frac{\pi}{2\sqrt{3}}$','0',r'$\frac{\pi}{2\sqrt{3}}$',r'$\frac{\pi}{\sqrt{3}}$'])
    ax1.set_yticks([-2*np.pi/3, -np.pi/3, 0, np.pi/3, 2*np.pi/3])
    ax1.set_yticklabels([r'$-\frac{2\pi}{3}$',r'$-\frac{\pi}{3}$','0',r'$\frac{\pi}{3}$',r'$\frac{2\pi}{3}$'])
    # ax1.view_init(elev=90,azim=-90)
    zmin = np.min(evas0); zmax = np.max(evas0);

    fig2, ax2 = plt.subplots()  #三维能带俯视图
    fig2.subplots_adjust(top=0.98,bottom=0.15,left=0.15,right=0.9)
    levels = np.linspace(zmin,zmax,100)
    sf2 = ax2.contourf(X,Y,evas0[0,:,:],levels=levels,cmap='jet')
    ax2.set_xlabel(r'$k_x$');ax2.set_ylabel(r'$k_y$')
    ax2.set_xticks([-np.pi/np.sqrt(3), -0.5*np.pi/np.sqrt(3), 0, 0.5*np.pi/np.sqrt(3), np.pi/np.sqrt(3)])
    ax2.set_xticklabels([r'$-\frac{\pi}{\sqrt{3}}$',r'$-\frac{\pi}{2\sqrt{3}}$','0',r'$\frac{\pi}{2\sqrt{3}}$',r'$\frac{\pi}{\sqrt{3}}$'])
    ax2.set_yticks([-2*np.pi/3, -np.pi/3, 0, np.pi/3, 2*np.pi/3])
    ax2.set_yticklabels([r'$-\frac{2\pi}{3}$',r'$-\frac{\pi}{3}$','0',r'$\frac{\pi}{3}$',r'$\frac{2\pi}{3}$'])
    cb2 = fig2.colorbar(sf2,pad=0.01)
    cb2.set_ticks(np.linspace(zmin,zmax,5)); cb2.update_ticks()

    fig3, ax3 = plt.subplots()  #三维能带俯视图
    fig3.subplots_adjust(top=0.98,bottom=0.15,left=0.15,right=0.9)
    levels = np.linspace(zmin,zmax,100)
    sf3 = ax3.contourf(X,Y,evas0[1,:,:],levels=levels,cmap='jet')
    ax3.set_xlabel(r'$k_x$');ax3.set_ylabel(r'$k_y$')
    ax3.set_xticks([-np.pi/np.sqrt(3), -0.5*np.pi/np.sqrt(3), 0, 0.5*np.pi/np.sqrt(3), np.pi/np.sqrt(3)])
    ax3.set_xticklabels([r'$-\frac{\pi}{\sqrt{3}}$',r'$-\frac{\pi}{2\sqrt{3}}$','0',r'$\frac{\pi}{2\sqrt{3}}$',r'$\frac{\pi}{\sqrt{3}}$'])
    ax3.set_yticks([-2*np.pi/3, -np.pi/3, 0, np.pi/3, 2*np.pi/3])
    ax3.set_yticklabels([r'$-\frac{2\pi}{3}$',r'$-\frac{\pi}{3}$','0',r'$\frac{\pi}{3}$',r'$\frac{2\pi}{3}$'])
    cb3 = fig3.colorbar(sf3,pad=0.01)
    cb3.set_ticks(np.linspace(zmin,zmax,5)); cb3.update_ticks()


    b1=[-np.pi/(np.sqrt(3)*a0),-np.pi/(3*a0)]; b2=[0,-2*np.pi/(3*a0)]; b3=[np.pi/(np.sqrt(3)*a0),-np.pi/(3*a0)]
    b4=[np.pi/(np.sqrt(3)*a0),np.pi/(3*a0)];   b5=[0,2*np.pi/(3*a0)];  b6=[-np.pi/(np.sqrt(3)*a0),np.pi/(3*a0)]
    x1=np.linspace(b1[0],b2[0],5); y1=np.linspace(b1[1],b2[1],5)
    x2=np.linspace(b2[0],b3[0],5); y2=np.linspace(b2[1],b3[1],5)
    x3=np.linspace(b3[0],b4[0],5); y3=np.linspace(b3[1],b4[1],5)
    x4=np.linspace(b4[0],b5[0],5); y4=np.linspace(b4[1],b5[1],5)
    x5=np.linspace(b5[0],b6[0],5); y5=np.linspace(b5[1],b6[1],5)
    x6=np.linspace(b6[0],b1[0],5); y6=np.linspace(b6[1],b1[1],5)

    ax2.plot(x1,y1,c='k');ax2.plot(x2,y2,c='k');ax2.plot(x3,y3,c='k');
    ax2.plot(x4,y4,c='k');ax2.plot(x5,y5,c='k');ax2.plot(x6,y6,c='k');
    ax3.plot(x1,y1,c='k');ax3.plot(x2,y2,c='k');ax3.plot(x3,y3,c='k');
    ax3.plot(x4,y4,c='k');ax3.plot(x5,y5,c='k');ax3.plot(x6,y6,c='k');
    gam=[0,0]; M=[np.pi/(np.sqrt(3)*a0),0]; K=[np.pi/(np.sqrt(3)*a0),np.pi/(3*a0)]
    x5=np.linspace(gam[0],K[0],5); y5=np.linspace(gam[1],K[1],5)
    x6=np.linspace(K[0],M[0],5);   y6=np.linspace(K[1],M[1],5)
    x7=np.linspace(M[0],gam[0],5); y7=np.linspace(M[1],gam[1],5)
    ax2.plot(x5,y5,c='k');ax2.plot(x6,y6,c='k');ax2.plot(x7,y7,c='k');
    ax3.plot(x5,y5,c='k');ax3.plot(x6,y6,c='k');ax3.plot(x7,y7,c='k');
    xd=[gam[0],M[0],K[0]]; yd=[gam[1],M[1],K[1]]
    ax2.scatter(xd,yd,c='k'); ax2.text(0,-0.35,r'$\Gamma(0,0)$');
    ax2.text(np.pi/3,0.1,r'$M(\frac{\pi}{\sqrt{3}},0)$')
    ax2.text(np.pi/3,2*np.pi/(3*np.sqrt(3)),r'$K(\frac{\pi}{\sqrt{3}},\frac{\pi}{3})$')
    ax3.scatter(xd,yd,c='k'); ax3.text(0,-0.35,r'$\Gamma(0,0)$');
    ax3.text(np.pi/3,0.1,r'$M(\frac{\pi}{\sqrt{3}},0)$')
    ax3.text(np.pi/3,2*np.pi/(3*np.sqrt(3)),r'$K(\frac{\pi}{\sqrt{3}},\frac{\pi}{3})$')

def mainhp():
    gam=[0,0]; M=[np.pi/np.sqrt(3),0]; K=[np.pi/np.sqrt(3), np.pi/3]
    kn1=1732; kn2=1000; kn3=2000; totkn=kn1+kn2+kn3
    kx=np.zeros(totkn); ky=np.zeros(totkn);
    dim=np.shape(h0k(0,0))[0]; evas=np.zeros((dim,totkn))

    #Gamma-M
    kx[0:kn1] = np.linspace(gam[0],M[0],kn1)
    ky[0:kn1] = np.linspace(gam[1],M[1],kn1)

    #M-K
    kx[kn1:kn1+kn2] = np.linspace(M[0],K[0],kn2)
    ky[kn1:kn1+kn2] = np.linspace(M[1],K[1],kn2)

    #K-Gamma
    kx[kn1+kn2:totkn] = np.linspace(K[0],gam[0],kn3)
    ky[kn1+kn2:totkn] = np.linspace(K[1],gam[1],kn3)

    for i in range(totkn):
        eva, evc = np.linalg.eig(h0k(kx[i],ky[i]))
        evas[:,i] = np.sort(np.real(eva))

    fig,ax = plt.subplots()
    for i in range(dim):
        ax.plot(range(totkn),evas[i,:],c='r')
    ax.set_ylabel(r'$E(k)$')
    ax.set_xticks([0,kn1,kn1+kn2,totkn])
    ax.set_xticklabels([r'$\Gamma(0,0)$',r'$M(\frac{\pi}{\sqrt{3}},0)$',r'$K(\frac{\pi}{\sqrt{3}},\frac{\pi}{3})$',r'$\Gamma(0,0)$'])
    ax.set_xlim(0,totkn)
    ymin=np.min(evas); ymax=np.max(evas);
    ax.set_ylim(ymin,ymax+0.2)
    plt.axhline(y=0,ls='--',c='k')
    plt.axhline(y=-2,ls='--',c='k')
    plt.axvline(x=kn1,ls='--',c='k')
    plt.axvline(x=kn1+kn2,ls='--',c='k')

@nb.jit
def h0k(kx,ky):
    a0=1; t=1; h0=np.zeros((3,3))+0j
    k1=0.5*a0*np.sqrt(3)*kx+0.5*a0*ky; k3=a0*ky
    k2=0.5*a0*np.sqrt(3)*kx-0.5*a0*ky

    h0[0,1]=-2*t*np.cos(k1); h0[0,2]=-2*t*np.cos(k2); h0[1,2]=-2*t*np.cos(k3)
    h0 = h0+np.transpose(np.conj(h0))

    return h0

if __name__ == "__main__":
    ts = time.time()
    main3d()
    td = time.time()
    print('用时:'+ str((td-ts)//60) + '分' + str((td-ts)%60) + '秒。')
复制成功
态密度图像绘制
代码块
JavaScript
自动换行
复制代码
import time
import numpy as np
import numba as nb
import matplotlib.pyplot as plt
import multiprocessing as mp
from matplotlib import rcParams
# 全局设置字体及大小,设置公式字体即可,若要修改刻度字体,可在此修改全局字体
config = {
    "mathtext.fontset":'stix',
    "font.family":'serif',
    "font.serif": ['SimSun'],  #字体设置
    "font.size": 14,			# 字号,大家自行调节
    'axes.unicode_minus': False # 处理负号,即-号
}
rcParams.update(config)

def main():
    a0=1; kn=3000; en=500; dim=np.shape(h0k(0,0))[0]
    kx=np.linspace(-np.pi/(np.sqrt(3)*a0), np.pi/(np.sqrt(3)*a0), kn)
    ky=np.linspace(0, -np.pi, kn)
    evas=np.zeros((dim,kn,kn))

    for nx in range(kn):
        for ny in range(kn):
            eva,evc = np.linalg.eig(h0k(kx[nx],ky[ny]))
            evas[:,ny,nx] = np.sort(np.real(eva))

    emax=np.max(evas); emin=np.min(evas)
    ex = np.linspace(emin-0.5,emax+0.5,en)

    cpun=4; pn=int(en/cpun); rem=en%cpun
    if rem != 0:
        cpun = cpun+1
    pool = mp.Pool(cpun)
    res = []
    for i in range(cpun):
        if i==cpun-1 and rem!=0:
            a = pool.apply_async(dos, [ex,evas,i*pn,i*pn+rem])
        else:
            a = pool.apply_async(dos, [ex,evas,i*pn,(i+1)*pn])
        res.append(a)
    pool.close(); pool.join()
    rhos = [res[i].get() for i in range(cpun)]
    rhok = np.concatenate((rhos),axis=-1)

    fig, ax = plt.subplots()
    plt.subplots_adjust(top=0.9,bottom=0.14,left=0.14,right=0.9)
    ax.plot(rhok,ex,c='k')
    ax.set_xlabel(r'$\rho(\omega)$'); ax.set_ylabel(r'$\omega$')
    ax.set_ylim(emin-0.5,emax+0.5)
    ax.set_xlim(0,3)
    # plt.legend(frameon=False)

@nb.jit
def dos(ex,evas,n1,n2):
    gam=0.0005;kn=evas.shape[1]
    rhok=np.zeros((n2-n1)); dim=np.shape(h0k(0,0))[0]

    n=0
    for i in range(n1,n2):
        sumk=0
        for j in range(kn):
            for d in range(kn):
                for g in range(dim):
                    sumk = sumk + gam/((ex[i]-evas[g,d,j])**2+gam**2)

        rhok[n] = sumk/(kn*kn*np.pi)
        n=n+1

    return rhok

@nb.jit
def h0k(kx,ky):
    a0=1; t=1; h0=np.zeros((3,3))+0j
    k1=0.5*a0*np.sqrt(3)*kx+0.5*a0*ky; k3=a0*ky
    k2=0.5*a0*np.sqrt(3)*kx-0.5*a0*ky

    h0[0,1]=-2*t*np.cos(k1); h0[0,2]=-2*t*np.cos(k2); h0[1,2]=-2*t*np.cos(k3)
    h0 = h0+np.transpose(np.conj(h0))

    return h0

if __name__ == "__main__":
    ts = time.time()
    main()
    td = time.time()
    print('用时:'+ str((td-ts)//60) + '分' + str((td-ts)%60) + '秒。')
复制成功
本文为我原创,未经授权禁止转载
cv26996090
分享至
投诉或建议
