
本篇以真机F16 DFLCS控制律框图为参考,简要划分其中的功能模块并进行说明
1. 两种主要工作模式 - Cruise Gains 和 Takeoff & Landing Gains
* Cruise Gains(巡航增益)在起落架手柄收上、TEF收起、加油盖关闭(或加油盖打开但空速大于400节)时启用。 * Takeoff & Landing Gains(起降增益)在起落架手柄放下、TEF通过Alt Flaps EXTEND放下、加油盖打开(且空速不大于400节)时启用。
巡航增益较起降增益最大的不同是,巡航增益采用法向过载反馈(normal acceleration / Nz feedback)。其特点就是在配平中立时,若飞行员没有发出任何操纵指令,系统自动操纵平尾使飞机保持1g的法向过载,实现中性速度稳定性。它是由比例-积分控制中的积分器实现的。积分器的输入信号是操纵指令和反馈信号做差得到的综合信号。由于积分器的作用,将使这个综合信号不断地调整到零值,使得操纵指令=反馈信号。
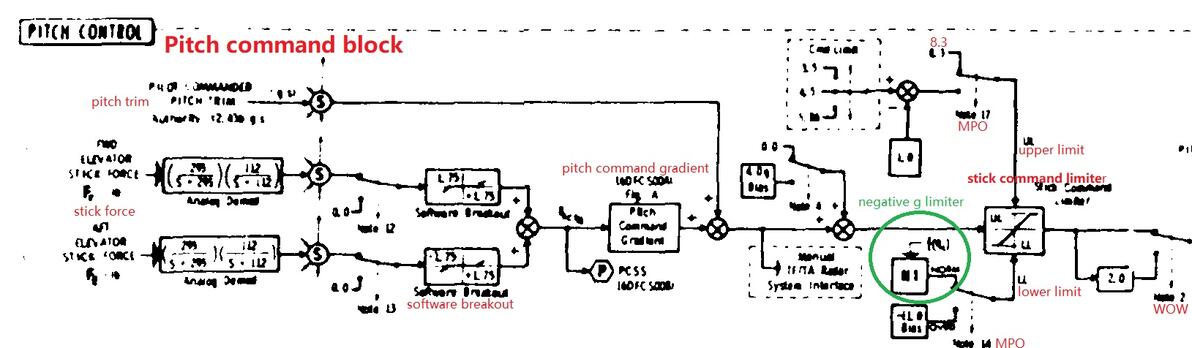
纵向操纵指令模块
纵向操纵指令模块以操纵杆杆力的电信号以及配平信号作为输入。杆力输入经过一个-/+1.75磅的软件突破力(图中software breakout)后,进行非线性校正(图中pitch command gradient),把杆力转化为过载指令,并进入指令限制器(图中stick command limiter)。
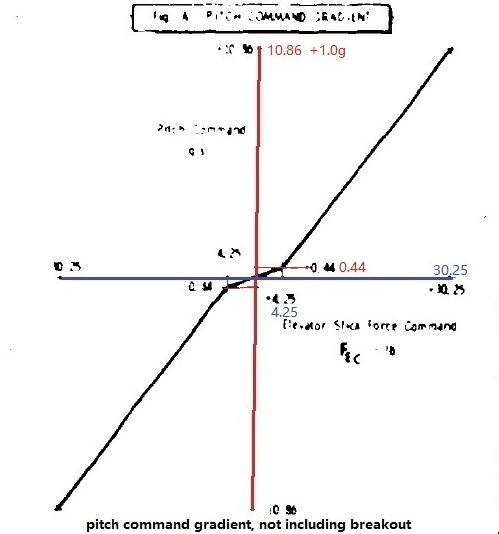
纵向杆指令非线性校正
经过指令限制后,进入一个动态的(一阶)低通滤波,形成最终的指令模型。该滤波会根据动压来调整其时间常数,在较大动压时降低操纵灵敏度。
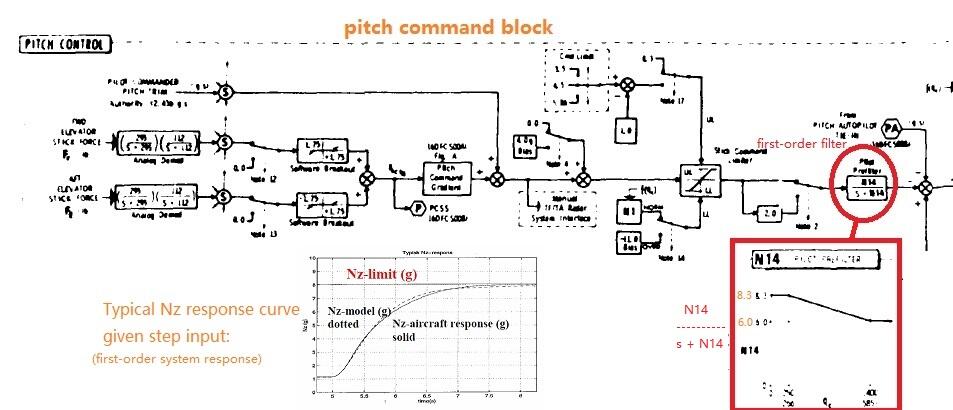
指令的动态低通滤波
巡航增益还额外使用了经过高通滤波(washout filter)的俯仰速率反馈,过滤出俯仰速率的高频部分,用于在不降低俯仰机动性的同时增加飞机的俯仰阻尼、增强纵向动稳定性。
F-16的过载响应是一条标准的一阶响应曲线。例如你会发现从1g拉到5g要比8g拉到9g快得多。以下是一条典型的一阶响应曲线,在Jas-39上测得:
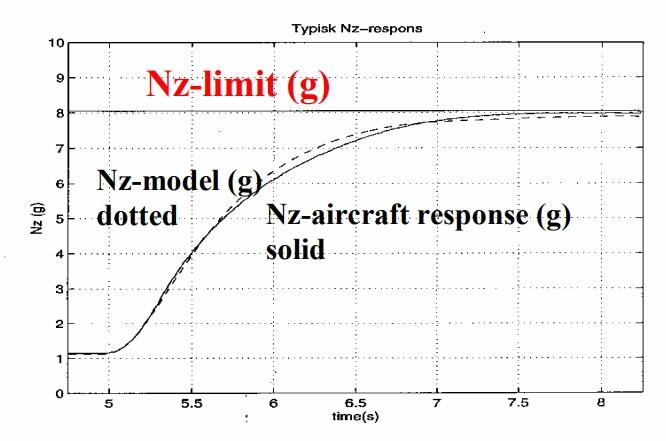
Jas-39法向过载响应曲线
在起降增益下,系统不再使用法向过载反馈,而是俯仰速率和迎角的混合反馈。在配平中立时,若飞行员没有发出任何操纵指令,则迎角小于10度时系统保持俯仰速率为零。迎角大于10度时,系统加入一个增益为0.105的通路合并入俯仰速率反馈,使得飞机低头,实现在大于10度迎角段的正向速度稳定性。该混合反馈通路可具体表示为:俯仰速率 * 0.5 + 0.105 * pos(AOA - 10)。pos表示限正值。通过此公式我们可以知道,当迎角小于10度时,飞机能够达到8.3/0.5 = 16.6度每秒的俯仰速率,这是由比例-积分控制器的特性决定的。
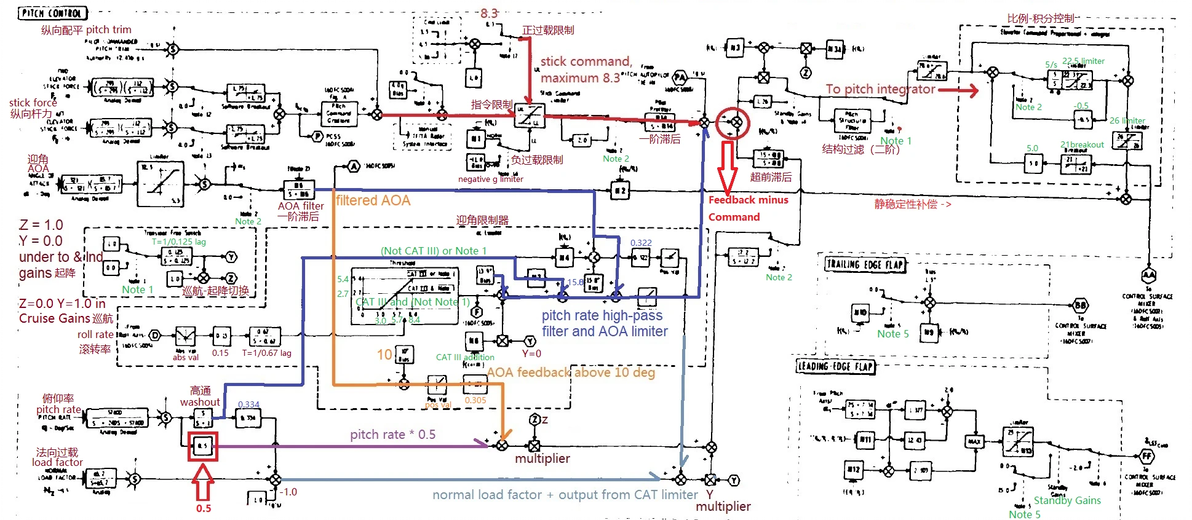
DFLCS纵向控制律框图
2. 纵向通道 - 迎角/过载限制器(CAT限制器)
该限制器会根据输入的迎角数值和CAT开关的位置(CAT I或CAT III)来决定如何对过载指令进行削减,以达到限制飞机过载的作用。例如在CAT I下,当迎角小于15.8度时,限制器对过载指令的削减量为0g。当迎角处于15.8到20.4之间时,削减量为0.322 * (AOA - 15.8)。当迎角超过20.4时,另一条增益为1.0的限制通路接通,削减量为:0.322 * (AOA - 15.8) + 1.0 * (AOA - 20.4)。当迎角为25.8°时,过载指令被削减到1g(系统内的过载增量为0g),只允许1g飞行。
经限制器最终输出的过载增量为-4g到+8.3g,因而实际所限制的飞机过载值为-3g到+9.3g。
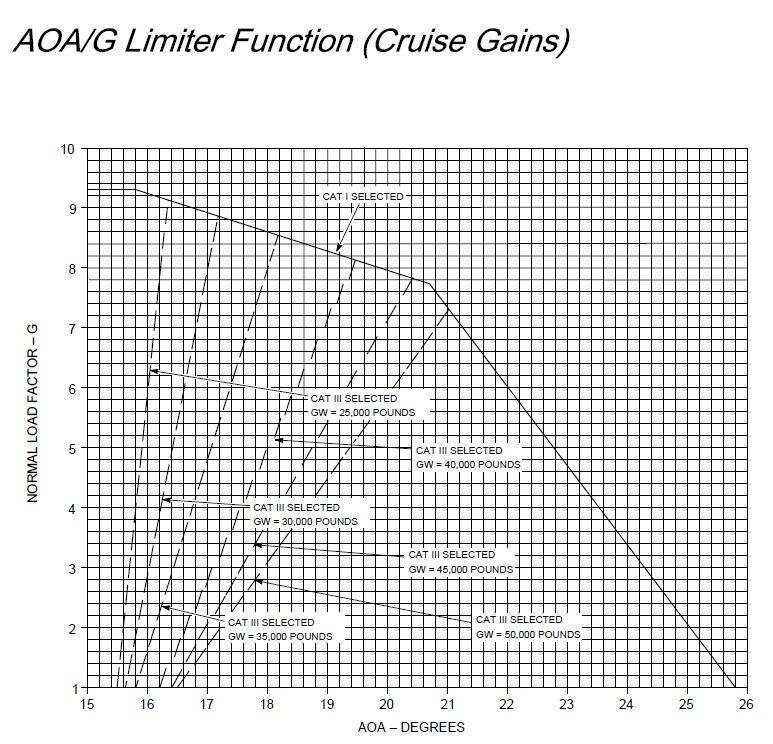
CAT限制器根据迎角变化的两段式过载限制
在切换到CAT III后,其削减量为:0.322 * (AOA - 15.8) + 1.0 * (AOA - 13.4)。最终使得迎角被限制在了15.5°和15.8°之间(取决于飞机重量)。但只要速度足够或者飞机重量够轻,你就能在迎角达到其限制值前拉出9.3g。但迎角一旦超过了13.4°,系统就会通过限制过载来减小迎角。
另有一个负G限制器,仅由动压调参。当空速小于100节时,限制过载为0g。当空速大于230节时,限制过载为-3g。使用MPO可以超控负G限制器。
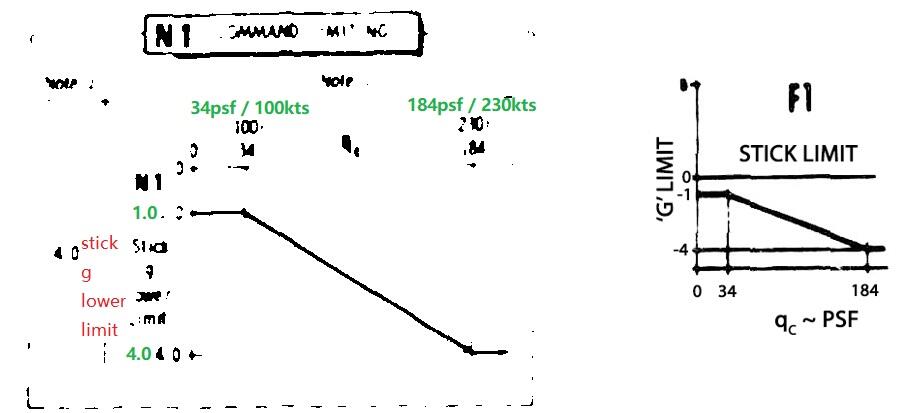
负G限制随动压的调参
3. 纵向通道 - 放宽静稳定性补偿
在比例-积分控制器的输出位置,加入了一条开环的迎角反馈回路,用以补偿飞机自身的静稳定性。在亚音速时增益为正,增加飞机的静稳定性。在超音速时增益为负,减少飞机的静稳定性。
4. 深失速及手动俯仰超控系统(Deep Stall & Manual Pitch override system)
当迎角大于25.8度时,CAT限制器限制法向过载为1g,系统操纵水平尾翼使之前缘上偏(δh>0)以使飞机低头。为研究深失速时飞机的俯仰力矩变化,我们找到代表平尾偏转+25°的那条俯仰力矩系数(Cm)曲线,看到在45°到60°迎角且平尾偏转+25°时的俯仰力矩系数为正,飞机甚至会抬头,这是由于平尾失速及大迎角气动中心前移造成的。再观察60°迎角处的曲线斜率发现,该点位于飞机的大迎角静稳定区域(50°以上迎角段):当迎角小幅度增大时,俯仰力矩系数为负值,飞机产生微小的低头力矩使迎角稍稍减小。而当迎角小幅度减小时,俯仰力矩系数为正值,飞机产生微小的抬头力矩使迎角稍稍增大,这样在该静稳定区域内的俯仰震荡都会收敛于60°迎角,就如同一个静稳定飞机一样,飞机就会被困在深失速中。60°迎角处的这一收敛点被称为Deep Stall Trim Point(图中的红点)。
MPO(手动俯仰超控)的作用就是停用迎角反馈并停止积分器继续积分,使得CAT限制器不会介入,让飞行员通过一种叫pitch rocking的技巧故意制造俯仰震荡,并随着震荡频率推拉杆,加大震荡幅度,使飞机震荡到能够产生足够低头力矩的迎角段(70°以上),一举使得迎角越过Cm>0(产生抬头力矩)的那段凸起部分并低于25度。当然,如果失控时的起始迎角值大于75度,飞机本身就会产生足够的低头力矩以使迎角越过Cm>0的那段凸起部分,使飞机自动恢复。通过适时开减速板放襟翼起落架也可以帮助增加一点低头力矩,但这通常需要在失控的起始阶段完成。
pitch rocking技巧范例:
* 1.飞行员按压住MPO开关,用力拉操纵杆。于是平尾偏转到-25°(前缘下偏25°),俯仰力矩系数上升到0.1左右,飞机抬头,AOA增大至63度。
* 2.推杆使平尾偏转到+25°,俯仰力矩系数变为负值,飞机产生较小的低头力矩使AOA降到40度。
* 3.再次拉杆使平尾偏转到-25°,俯仰力矩系数上升到0.2左右,飞机猛地抬头,AOA增大至70度。
* 4.推杆使平尾偏转到+25°,俯仰力矩系数下降到-0.18左右,产生较大的低头力矩使AOA回到25度,改出成功。
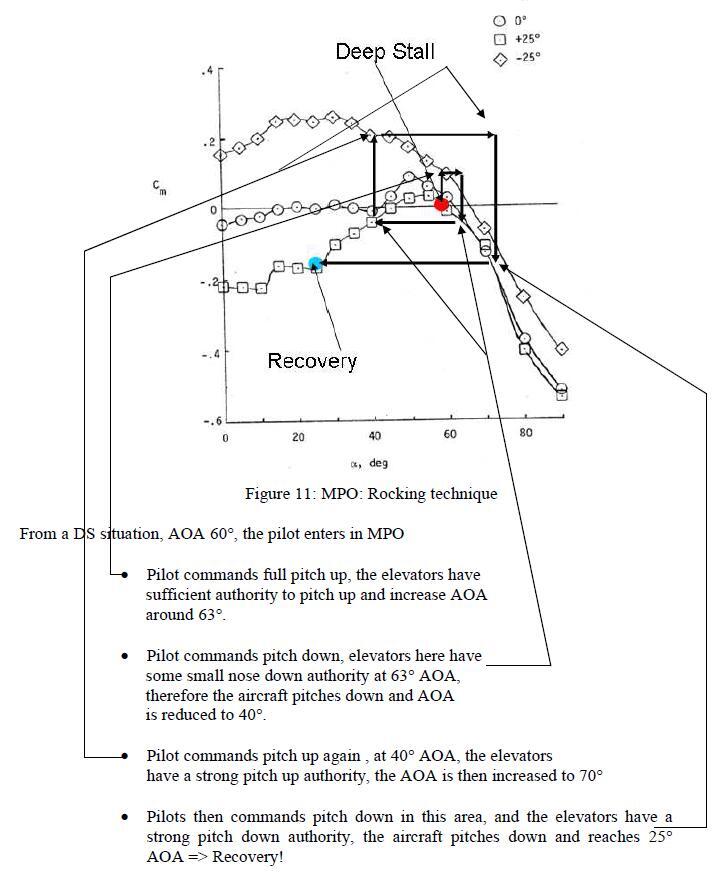
使用俯仰力矩曲线说明深失速的改出
(δh>0表示平尾前缘上偏)
MPO开启后对控制律的改动:
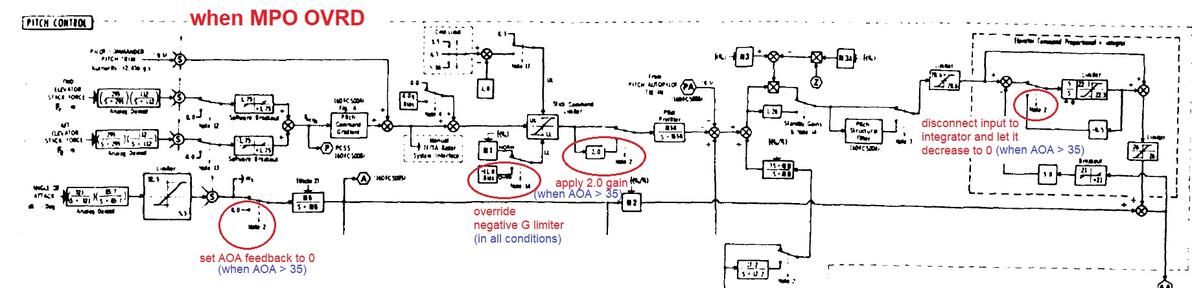
MPO控制逻辑
需要注意的是,只有当迎角大于35度(模拟电传为29度)时,MPO才能关闭迎角限制器。但任何时候按住MPO都能解除负G限制。
5. 横向控制增稳系统(CAS)和航向增稳系统(SAS)
横向控制增稳系统由滚转率指令模块和滚转速率反馈组成。滚转率指令模块采用了一个称为Slow In Fast Out的回路,它使得滚转率指令的增加较为柔和,但停止却更为迅速。滚转率指令模块中还有一个限制器,用于在进行惯性耦合机动时限制滚转率,以及在CAT III和起降模式下降低滚转率。由于横向通道仅采用了一个增益为0.12的比例控制器,其无法对不对称挂载进行自动配平。下图显示了一个经Slow In Fast Out回路的滚转率指令输出曲线。
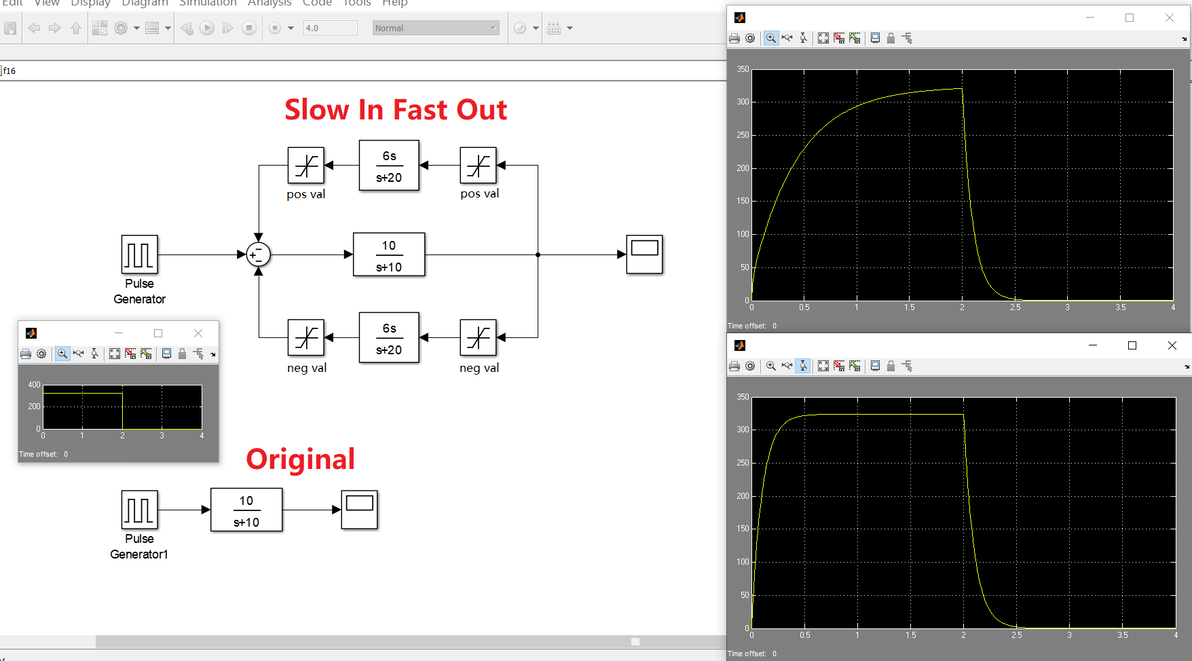
SIFO回路的simulink仿真
以下横向控制律框图显示了滚转率指令模块、滚转限制器、滚转率反馈以及比例增益。

DFLCS横向控制律框图
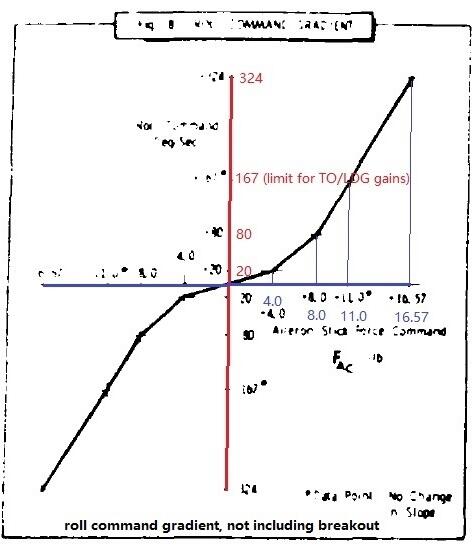
横向杆指令非线性校正
航向增稳系统主要采用了经过超前滞后网络和高通滤波的稳定轴系偏航速率反馈,以及侧向加速度反馈。
如控制律框图所示,体轴系偏航速率减去迎角乘以滚转率的弧度,构成了稳定轴系偏航速率反馈。它考虑了滚转率在稳定轴系上的投影分量,降低了大迎角滚转时出现的过大侧滑。
超前滞后网络用于调整相位,而高通滤波则用于增强荷兰滚阻尼和航向动稳定性,同时不影响偏航机动性。侧向加速度反馈则能减少转弯时出现的侧滑,实现协调转弯,增强飞机的航向静稳定性,特别是跨音速和超音速段的静稳定性。(协调转弯功能有别于ARI的协调滚转功能)
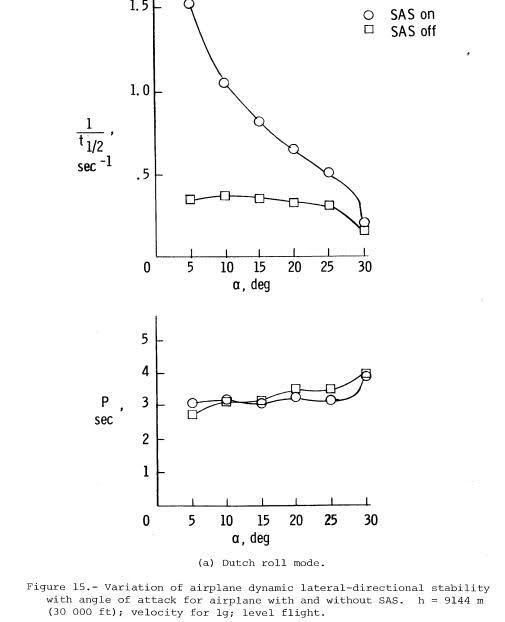
荷兰滚模态(SAS开关对比)
(t1/2为半衰期,指震荡幅值衰减至初始扰动的一半所需经历的时间。数值越小,扰动衰减越快,飞机恢复平衡的能力越强;周期P为飞机受扰动后震荡一次所需的时间。)
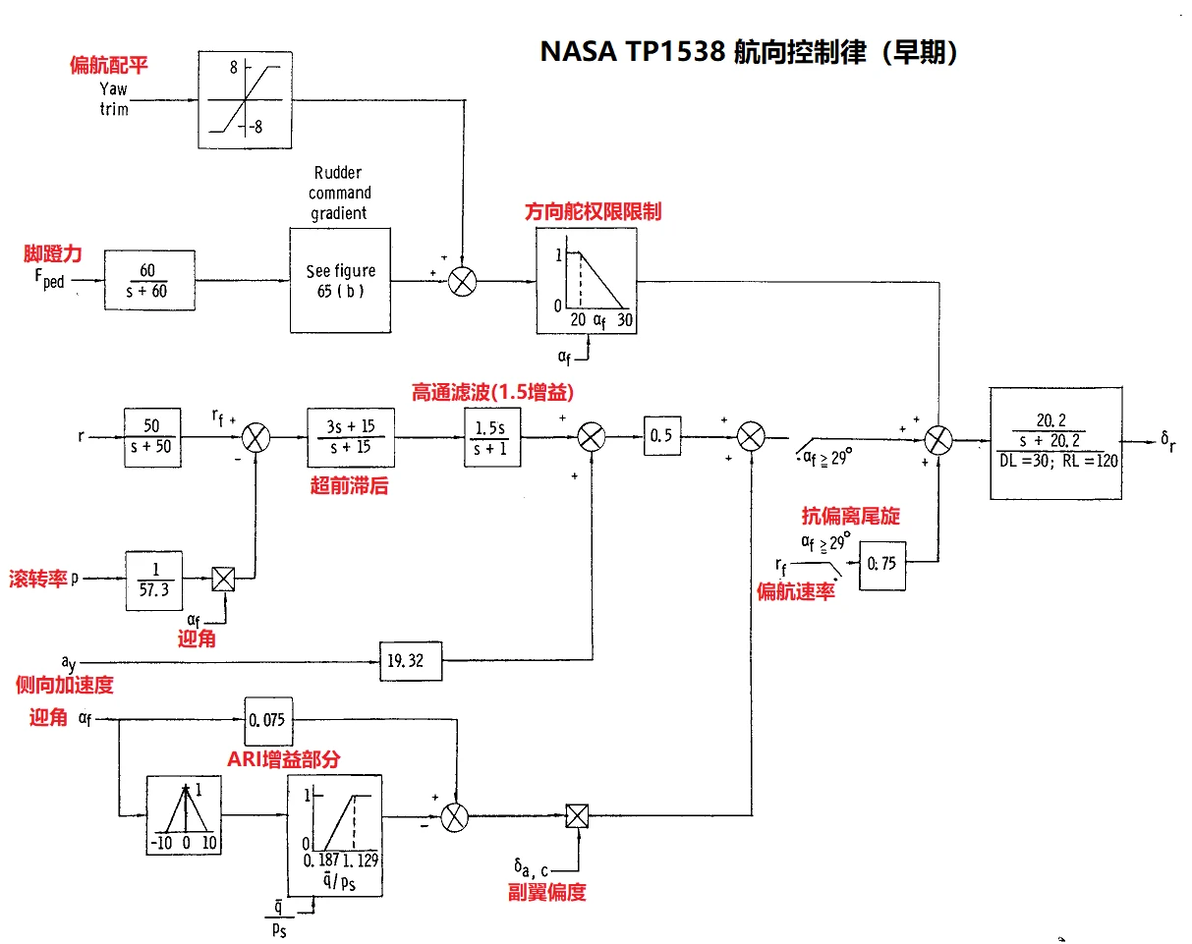
早期NASA F16的航向控制律框图,基本构造与DFLCS一致
6. 航向通道:副翼-方向舵交联(Aileron–Rudder Interconnect / ARI)
下图为F16的偏航力矩系数曲线,反映了完全偏转的副翼和方向舵在不同迎角下对飞机产生的偏航力矩系数的大小。由下图中的Effect of Ailerons曲线可见,大迎角下副翼的偏转也会产生偏航力矩,且方向与所需滚转/偏航方向相反,该力矩称为不利偏航力矩(Adverse Yaw Moment)。同时,在进行带一定迎角的绕体轴系x轴的滚转时,会将一部分迎角转化为侧滑角。这种非协调滚转把迎角和侧滑角来回转化的现象被称为迎角-侧滑角运动耦合的效应(kinematic coupling)。上述两种效应带来的侧滑角叠加能致使飞机向相反方向偏航/侧滑,进而通过上反角效应产生相反方向的滚转力矩,在大迎角能够抵消甚至盖过副翼产生的滚转控制力矩,从而造成操纵反效。ARI的主要功能就是通过偏转方向舵来消除由上述两种效应而产生的侧滑,从而使得飞机能够绕速度矢量轴滚转、实现了协调滚转(稳定轴系滚转控制)。当主起落架的机轮轮速大于60节,或迎角大于35度时,ARI被关闭。
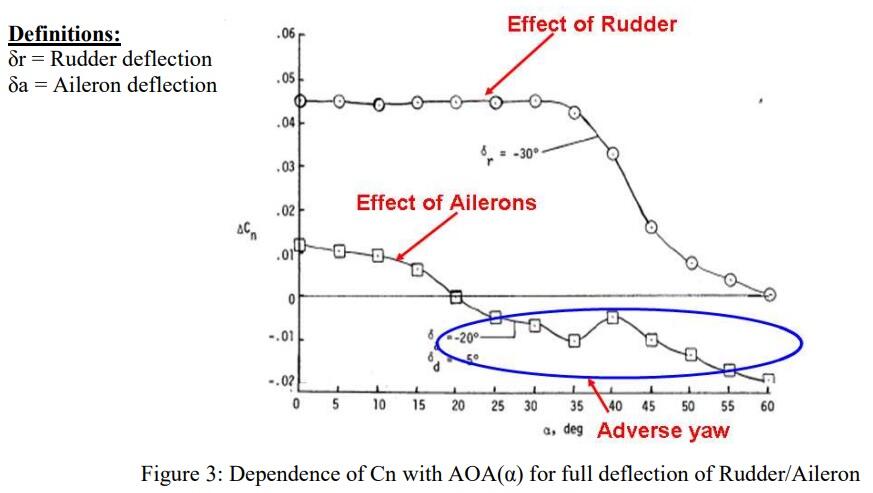
副翼和方向舵所产生的偏航力矩系数
(δr>0表示方向舵左偏,机身向左偏航。δa表示副翼的偏转角度,大于0时为左滚转。δd表示差动平尾的偏转角度,大于0时为左滚转。)
LCDP就是一个能够量化横向操纵性的参数。其正值代表正常的横向操纵性,值越高则横向操纵性越强。而负值则代表操纵反效。从下图F-16的LCDP曲线上可以看出ARI对横向操纵性的影响。若没有ARI,则飞机将在迎角 > 25度时出现操纵反效,例如压左杆导致右滚转。
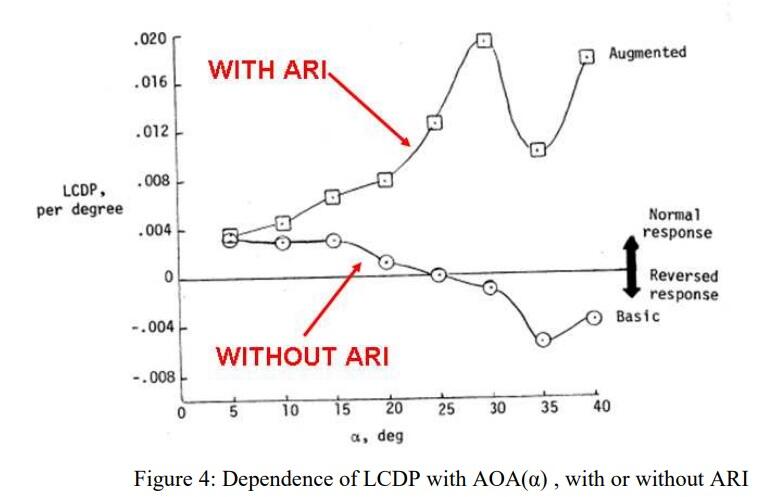
ARI对LCDP曲线的影响
7. 横航向通道:自动抗偏离/尾旋系统(Automatic departure/spin prevention system)
该模块在飞行手册中又称偏航速率限制器(Yaw Rate Limiter)。根据上述偏航力矩曲线,在相同迎角下副翼和方向舵的偏航操纵效能不同,特别是在60°迎角附近踩满右舵时的偏航操纵效能几乎没有、偏航力矩系数几乎为零,而在该迎角下向右打满副翼时的偏航力矩系数为负,可见如果此时向右打满副翼那么机身会向左偏航。上一个段落中我们已经了解过,这种效应称为不利偏航(adverse yaw)。利用不利偏航效应反向偏转副翼可以控制住飞机在大迎角状态下的侧滑角,防止飞机进入尾旋。历史上顺杆改出尾旋的方法也是利用了不利偏航效应。
该模块在迎角大于35度时自动启动,使用偏航速率反馈,操纵副翼和方向舵来消除任何偏航运动。数字电传还额外考虑了倒尾旋的情况:当迎角小于-5度且空速小于170节时,系统操纵方向舵对抗偏航速率。
8. 纵向和横向通道:抗滚转偏离系统(Roll departure prevention system)
F16在绕速度矢量轴高速滚转时,受惯性耦合效应(inertia coupling)的影响,飞机会产生一个抬头的趋势。滚转速率越高,头抬得越猛,迎角的增量也越大,从而导致滚转偏离(roll departure)而失控。惯性耦合的主导因素有迎角和滚转率,所以这个系统能做的有两件事:
* 一是横向通道限制滚转速率。当迎角大于15度、平尾偏转角大于+4.2度、动压低于一定值后,系统开始对滚转率指令作出限制。
* 二是纵向通道通过在实际测得的迎角上增加度数使得输入CAT限制器的迎角数值变大,借CAT限制器之手限制了迎角。当滚转速率大于56度每秒时,系统给实际测得的迎角数值再加上5.4度输入CAT限制器。当滚转速率小于20度每秒时,系统保留实际测得的迎角数值并原封不动地输入CAT限制器。例如假设实际测得的迎角为21度,那么当滚转速率大于56度每秒时,CAT限制器所获得的迎角数值为26.4度,因此法向过载指令被削减到低于1g,使飞机低头。
以下显示了纵向通道的抗滚转偏离控制律框图:
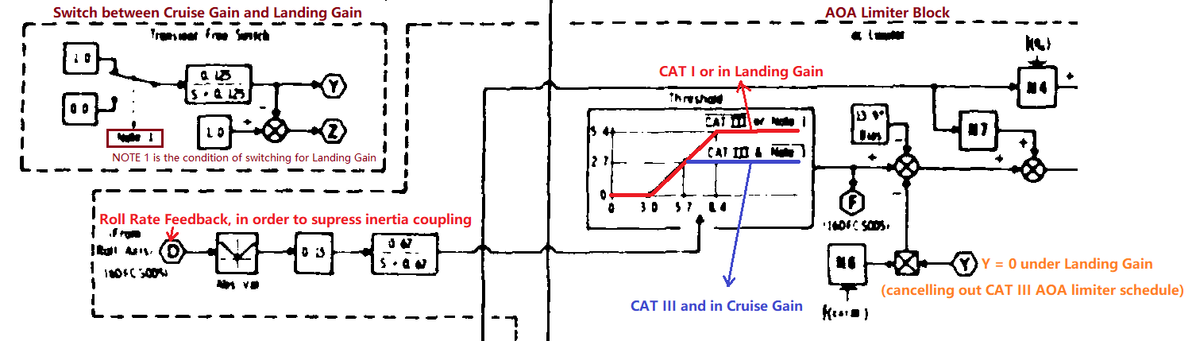
纵向通道抗滚转偏离功能
9. 航向通道:方向舵权限限制器
由于方向舵主要被用于自动协调滚转和转弯,为了防止在大迎角时因飞行员对方向舵的操纵不当而导致飞机失控,系统对飞行员的操纵权限作出如下限制:
* CAT I下:当迎角 > 14度时,飞行员对方向舵的可操纵偏转角度开始受限。当迎角 >= 26度时,系统全权控制方向舵,飞行员无法操纵(操纵指令输出值为0)。
* CAT III下:当迎角 > 3度时,飞行员对方向舵的可操纵偏转角度开始受限。当迎角 >= 15度时,系统全权控制方向舵,飞行员无法操纵。
大迎角下蹬舵造成失控的主要原因: * 1. 蹬舵产生的侧滑,通过上反角效应(Cl-beta)增加了飞机的滚转率,加剧了因惯性耦合效应所产生的抬头趋势。 * 2. 侧滑对平尾产生低头力矩的能力有不利影响。平尾全偏不足以压制由惯性耦合所产生的抬头力矩。
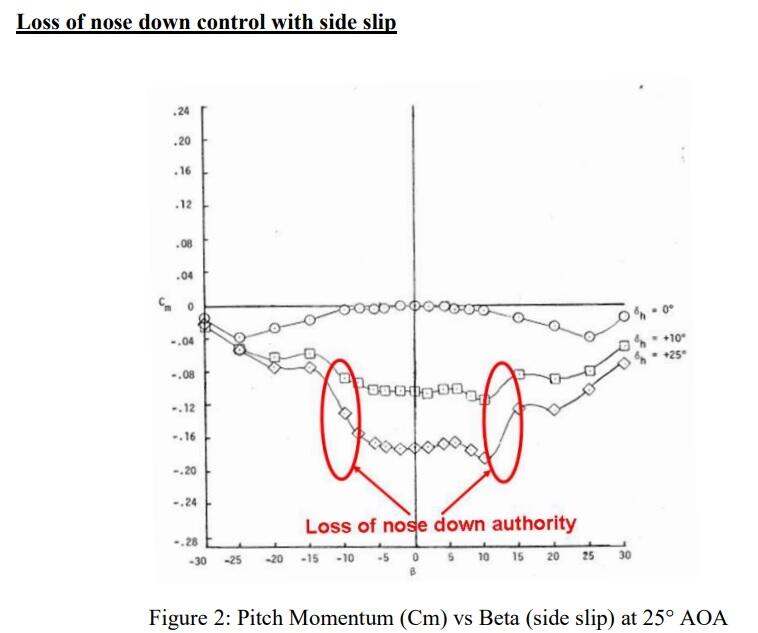
25度迎角时,侧滑角对俯仰力矩系数的影响
* 3. 在25-30度迎角时的航向静稳定导数Cn-beta降低至0左右,接近中立稳定。超过30度迎角时降低到负值,表示静不稳定。更容易发生航向偏离失控。
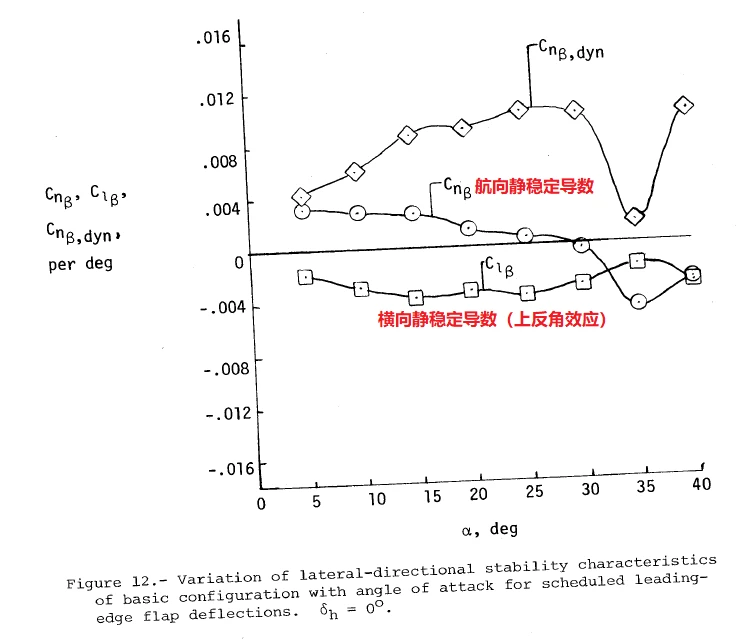
航向静稳定导数Cn-beta和上反角效应Cl-beta随迎角的变化曲线
10. 航向通道:侧滑角和侧滑角速率反馈
为了进一步加强飞机在大迎角下的防偏离失控能力,系统在航向通道中加入了由惯导数据计算得到的侧滑角和侧滑角速率反馈(F-16本无侧滑角传感器)。侧滑角反馈用于减少滚转机动中产生的侧滑角,提高大迎角下的航向静稳定性,而侧滑角速率反馈则用于提供阻尼以抑制侧滑角震荡。该反馈在迎角大于10°且表速低于350节时启用。
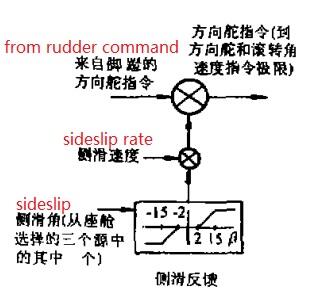
侧滑角和侧滑角速率反馈
11. LEF 和 TEF(前缘襟翼和后缘襟翼)
LEF完全由FLCS来控制,偏转角度由迎角和马赫数决定。其控制律具体可分为两个路径。
路径1:迎角反馈经过(2S+7.34)/(S+7.34)的超前滞后滤波,乘以1.377,加入2.0偏置,再减去12.43*N11增益。
路径2:经过超前滞后滤波后的迎角反馈,减去N12增益,再乘以2.503。
取路径1和路径2的较大者,进入限幅器。最大限25°偏转角。举个例子,N12增益在海平面时的值为2.52,因此当迎角一旦超过12.5°,LEF即会达到最大偏转角。
当超跨音速或主机轮着地时,LEF始终向上偏转2度。
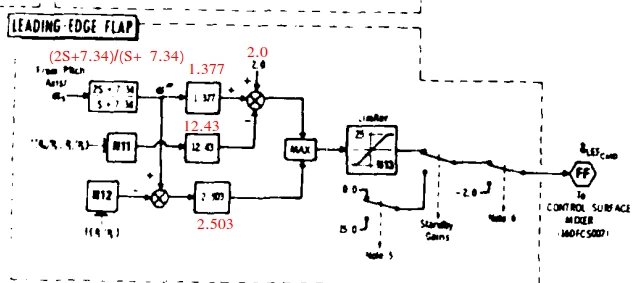
LEF控制律
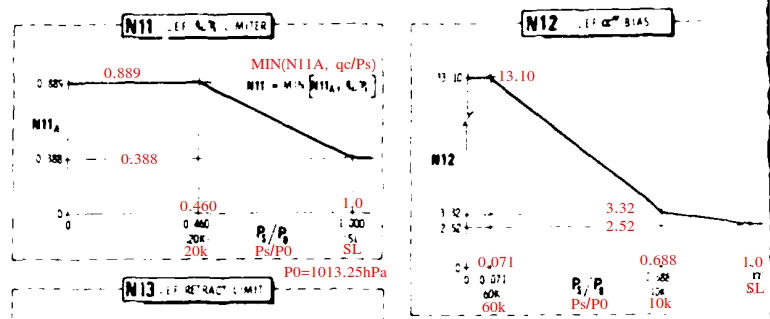
LEF的N11和N12增益
TEF的偏转角度由起落架手柄的位置、Alt Flaps开关的位置和空速决定。当起落架拉柄放下或ALT FLAPS开关在EXTEND位置时:
* 空速小于240节时,TEF向下偏转20度
* 空速大于240节时,TEF的偏转角度由空速决定。空速大于等于370节时完全收起
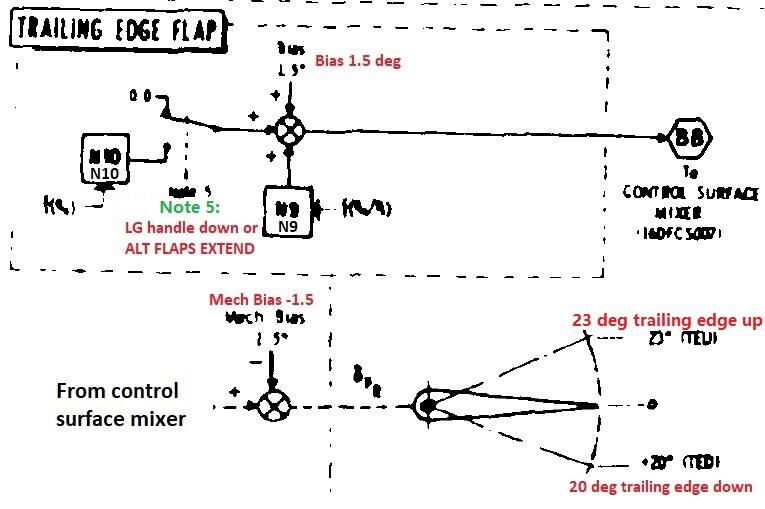
TEF控制律框图
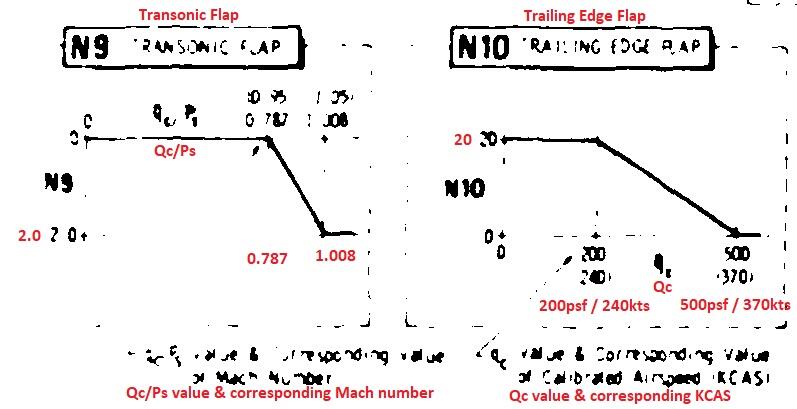
N10增益随动压的调参,以及N9增益的跨音速调参
