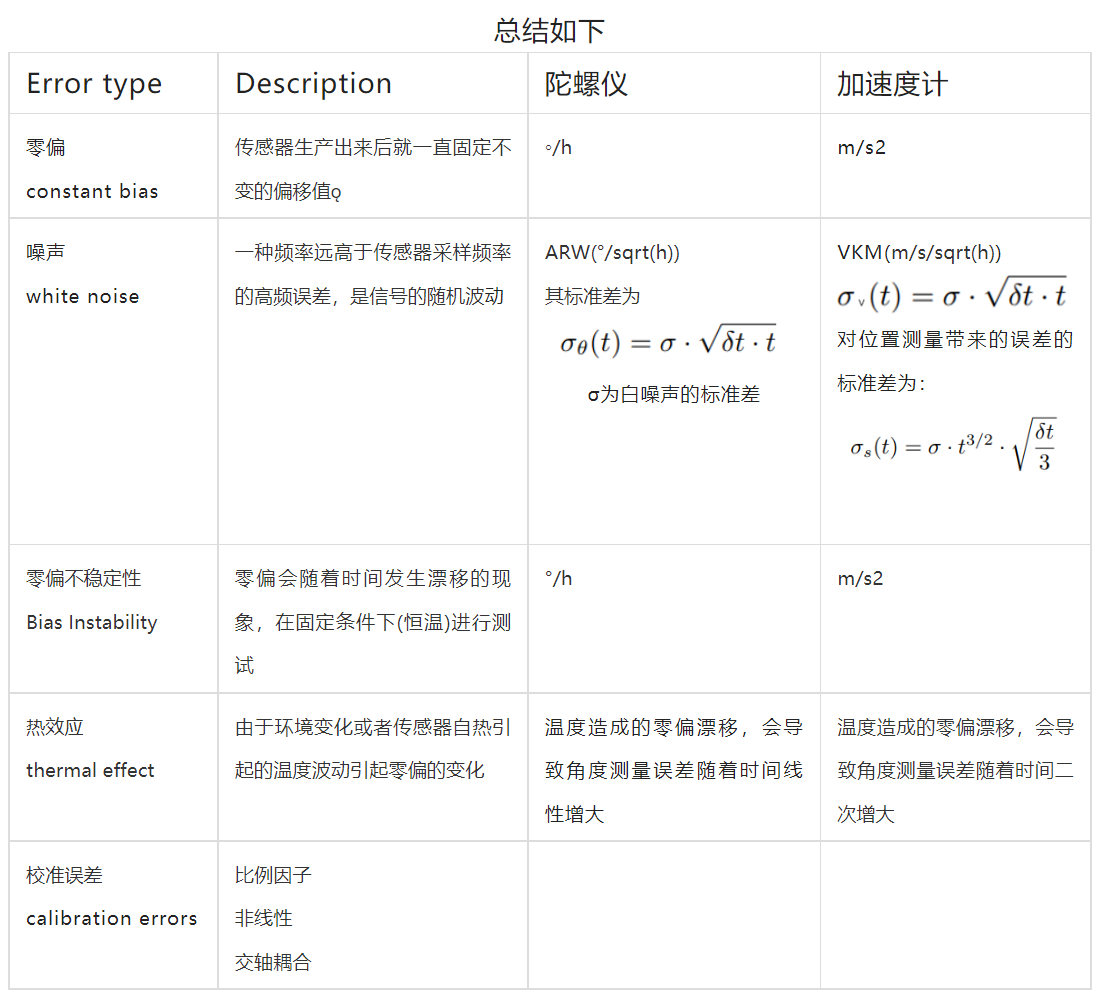
IMU传感器有以下常见的误差
零偏(constant bias)
噪声(noise: angle random walk/velocity random walk)
零偏不稳定性 (bias instability/flicker noise)
热效应(thermal effect)
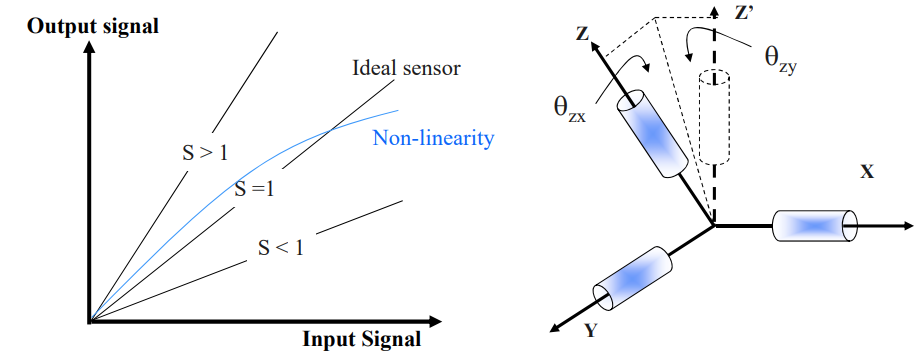
校准误差(Calibration Errors)

零偏(constant bias)
零偏也就是IMU传感器生产出来后就一直固定不变的偏移值,但在实际使用中零偏很容易补偿,例如在初始启动过程中利用几秒钟的静态数据求平均即可扣掉大部分。
角速度传感器零偏的单位为◦/h;加速度计零偏的单位为m/s2 。
2. 白噪声(Noise)
白噪声是一种频率远高于传感器采样频率的高频误差,是信号的随机波动,相邻历元不相关。
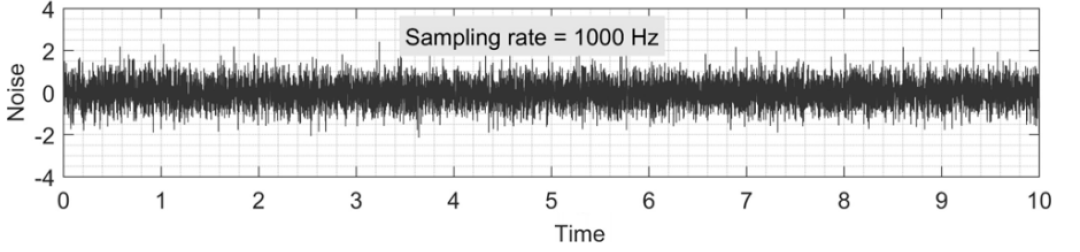
白噪声为功率谱密度在整个频率内均匀分布的噪声,但实际中噪声的频率不可能无限高,都会有带宽的限制。白噪声的带宽高于IMU传感器的测试带宽(能测到的信号变化最快的频率),即可保证在传感器的使用范围内满足白噪声模型。
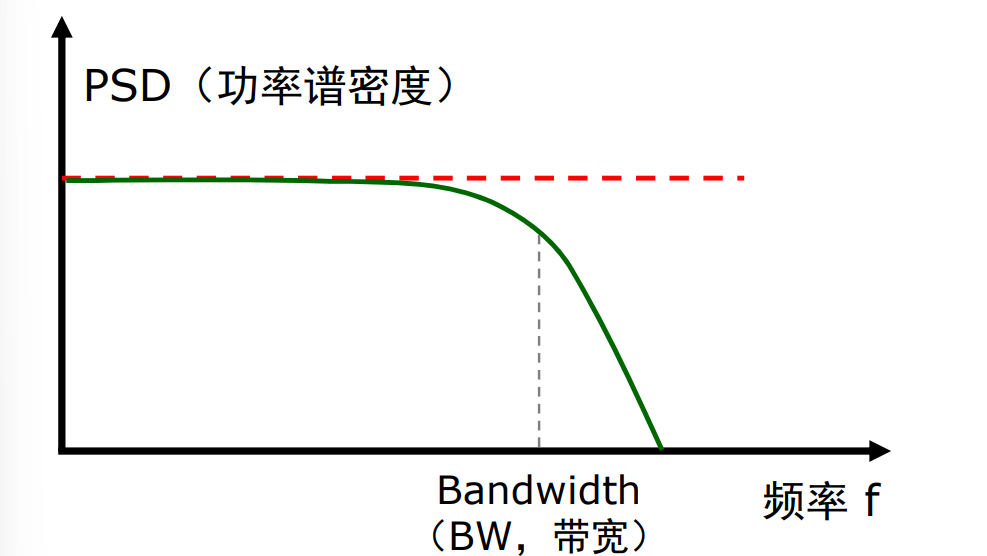
功率谱密度(PSD)的单位为 (信号单位*信号单位)/HZ;在惯性导航中可以用PSD的平方根来表征噪声带来的测量误差大小 。
白噪声给不同的传感器带来的误差有着不同的称呼及不同的计量单位。白噪声给陀螺仪带来的误差称为Angular random walk(ARW),给加速度计带来的误差称为Velocity random walk(VRW)。
陀螺仪的噪声误差的单位有以下几种:rad/s/sqrt(Hz), deg/s/sqrt(Hz), deg/sqrt(hr),下图为ARW(°/sqrt(h))和PSD((°/h)2/HZ)之间的转化公式。

加速度计的噪声误差的单位有以下几种:m/s2/sqrt(Hz), m/s/sqrt(h), mGal/sqrt(Hz)。
下面详细推导ARW以及VRW。
ARW误差推导如下:
白噪声的历元之间不相关,,因此每个随机变量(历元)的均值为0,且方差均为σ2。
设Ni为白噪声序列中的第i个随机变量。Ni的平均值E(Ni)=0,且方差Var(Ni)=σ2。由于白噪声相邻历元的不相关性,当i不等于j时,Cov(Ni,Nj)=0。在时间跨度t=N·δt上对白噪声信号进行积分的结果为:
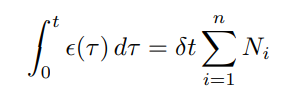
其中n是传感器接收到的数据样本量,δt是连续样本之间的间隔时间。基于下述的公式:
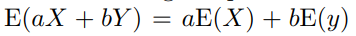
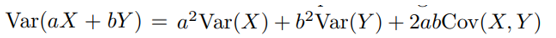
白噪声积分得到的参数(角度信息)的均值和标准差如下:
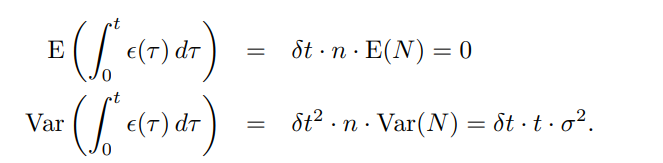
因此,对噪声在积分后可得到零均值的随机游走误差,其标准差为:
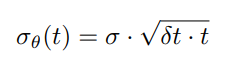
此标准差即为噪声积分后得到的角度测量误差的标准差,它和时间的平方根成正比关系。
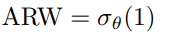
ARW为0.2°/√h的含义为,测试1h后,角度测试误差的标准差为0.2°,测试两小时后,误差的标准差为√2 · 0.2= 0.28°
VRW的误差推导如下:
和ARW的推导类似,VRW是加速度计noise(加速度的波动)积分造成的速度测量误差,其单位为m/s/√h。
为了推导加速度计noise对位置测量造成的误差,需要对noise进行二次积分:
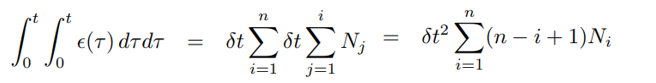
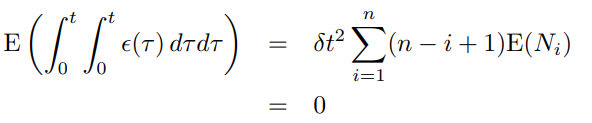
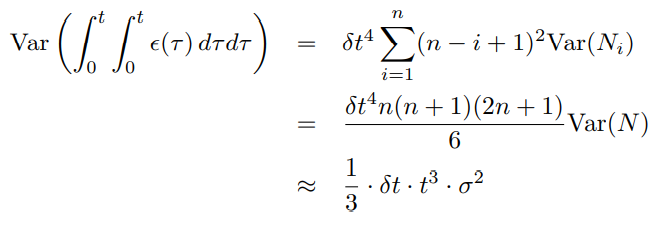
所以加速度计的白噪声会在位置测量上造成二阶随机游走误差,误差的均值为0,标准差为:
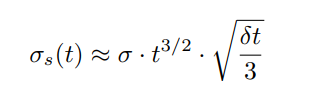
3. 零偏不稳定性(Bias Instability)
IMU传感器的零偏会随着时间发生漂移的现象被称为bias instability,也被称为flicker noise。flicker noise通常在低频下被观察到,高频的闪烁噪声往往会被白噪声所掩盖。由闪烁噪声引起的偏差波动通常被建模为随机游走(random walk)。Bias instability测量描述了在固定条件(通常为恒温)下,在指定的时间段内传感器的零偏发生的变化。
根据具体测算方法又分为两种:
a)我国的国军标定义的零偏不稳定性:采集几个小时的静态数据,每100秒求平均(以便抑制器件白噪声的影响),然后统计这些平均值的标准差。
b)Allan方差给出的零偏不稳定性:采集足够长时间的静态数据(一般大于10小时,越高等级的器件所需时间越长),画Allan方差曲线,取其谷底值。
前者对惯导的实际表现有比较直接的影响,有现实指导意义;而后者则只是反映器件在极端理想条件下的性能极限,缺乏现实意义。从具体数值来看,前者也比后者大几倍甚至高一个量级。
对陀螺仪而言;Bias instability通常指定为 1σ 值,单位为 ◦/h,对不太精确的传感器也会采用◦/s的单位。假设已知Bt是时间t下的零偏置;那么100秒内0.01°/h的1σ的bias instability意味着在时间(t+100s)时,零偏置是一个期望值为Bt--标准差为0.01°/h的随机变量。由于bias instability给陀螺仪测量带来的随机游走(random walk)误差的标准差和时间的更号成比例关系,bias instability也可以用零偏随机游走(bias random walk)来表示:
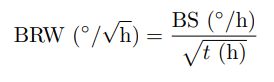
BRW:bias random walk
BS:bias instability
t:定义bias instability是的时间尺度
由于零偏不稳定性会随着时间的增加而增加,所以其对角度测量造成的误差是二阶随机游走误差。然而事实上随着测试时间的增加,零偏不会无限制的改变,因此随机游走模型只在短时间测量内适用。
对于加速度计,bias instability的定义和陀螺仪的类似。其单位为m/s2
4.热效应(thermal effect)
由于环境变化或者传感器自热引起的温度波动引起零偏的变化。上述零偏不稳定性是在固定条件(通常为常温)此下测得的数值,与热效应导致的零偏是不同的误差来源。
对于 MEMS 传感器,偏置和温度之间的关系通常是高度非线性的。大多数惯性测量单元 (IMU) 会温度传感器,可以校正温度引起的测试偏差。
5.校准误差(Calibration Errors)
校准误差包含以下几个部分:
比例因子(scale factor):输出的被测试信号量/输入的物理量
非线性(output linearity):比例因子随输出信号的变化而变化
交轴耦合(alignment):每个轴的输出受到其他两个轴的输入的影响