
推荐路径:周衍柏《理论力学》->刘川《理论力学》+朗道《力学》->……
大致框架如下:(可放大查看)
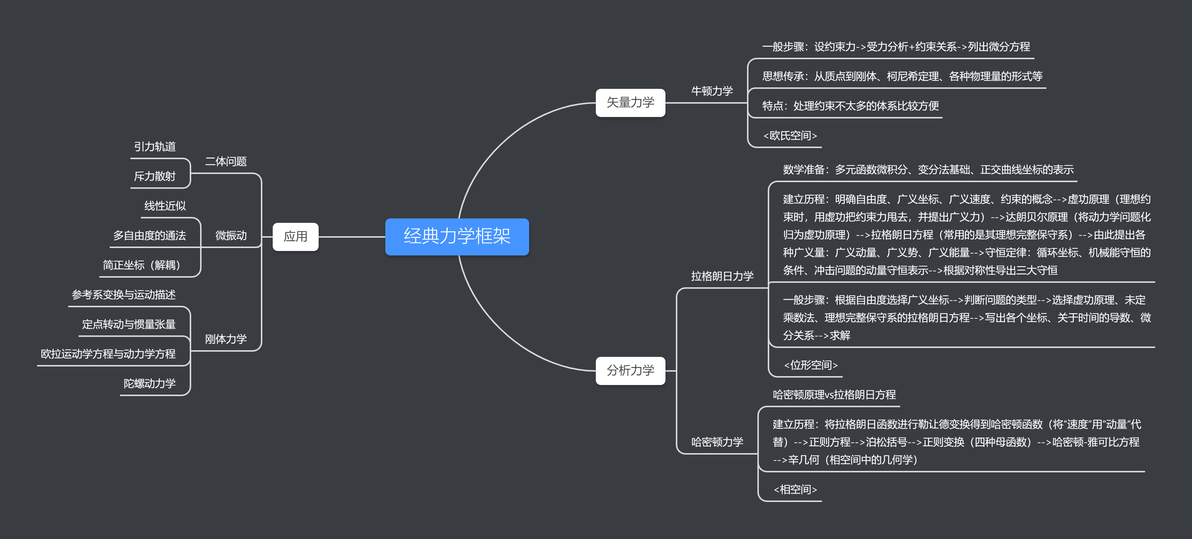
框架梳理
限于作者水平,难免存在错误,恳请读者指出,感激不尽!
总述
总体而言,力学问题无非就是设坐标、列方程、解方程这三个步骤。尽管三种力学表述(牛顿力学、拉格朗日力学、哈密顿力学)所给出的结果完全一致,但在进行这三个步骤的时候,体现出完全不同的力学观点,也正是拉格朗日力学和哈密顿力学(合称为分析力学)全新的观点,推动了现代物理的发展,使得物理学的框架有了更加统一的表述。以下是关于三个步骤的对比:
设坐标
牛顿力学所设的坐标就是在三维欧氏空间中选取的,这一点和我们日常生活十分相像,所以特别容易接受。虽然能解决生产生活中的大部分问题,但当研究对象增多,如果还局限在狭小的三维欧氏空间,就会带来许多麻烦。由此,分析力学将目光放的更长远,采用广义坐标(设有s个广义坐标),并由此产生了s维的位形空间或2s维的相空间,进而具有能够处理更多复杂问题的可能性,甚至能够利用微分几何、辛几何的观点来看待问题。此外,相空间的概念在其他物理分支中也有重要应用,例如统计物理的系综理论就是在相空间中进行的计算、固体物理当中的k空间其实就是相空间的子空间,等等。
列方程
牛顿力学最基本的方程就是,虽然简单易懂,但力
这概念十分的唯象,在研究电磁动力学、量子力学等时不太好用,而且力学问题的约束越多,求解越困难。在分析力学中,以变分的视角,引入作用量,得到最基本的原理:最小作用量原理
由此可以导出E-L方程、正则方程、和H-J方程等等,不仅仅和牛二等价,还能兼容更多的物理(例如量子力学、相对论等等),甚至能够直接导出Maxwell方程组(详见朗道《场论》)
解方程
牛顿力学的方程就是一个简单的ODE,只不过要将所有约束力都设出来,才能进行求解,处理约束少的问题比较便捷,但复杂的约束问题求解就会有些困难。然而,分析力学中,要先处理的是PDE,由此再得到和牛顿力学一致的ODE。虽然看起来过程更多了,但只要写出拉氏量或是哈密顿量,不需要另外设约束力。而且,利用H-J方程还能比较容易的找到守恒量。
牛顿力学
牛顿力学的主要内容已经在“力学总结”中写出来了,见以下链接:
其中要强调的是,之后的分析力学仍然需要一些传承性质的东西,例如:坐标系和参考系的选取、从质点到质点系的处理技巧、柯尼希定理的技巧、引入物理量的范式等等。
拉格朗日力学
对于拉格朗日力学,首先要明确系统的广义坐标、广义速度和约束类型等等,由广义坐标张成的空间称为位形空间。对于静力学问题,利用虚功的概念,甩掉理想约束力,只分析主动力,根据独立坐标即可得到定量关系,此外根据广义坐标还可以定义所谓广义力;至于动力学,引入惯性力即达朗贝尔原理,可以同样将问题化归为静力学的问题。在达朗贝尔原理的基础之上,利用一些多元函数微分学的技巧,再引入由广义坐标、广义速度和时间组成的拉氏量L,可以得到E-L方程:
(其中
为非保守力).
由此,拉格朗日力学的基本逻辑就完成了。有了E-L方程和之前的各种概念,可以定义广义动量、广义能量、广义势以及循环坐标的概念,对拉氏量
进行各种变换,利用对称性就可以得到各种守恒量。此外,冲击问题也有一些数学技巧需要掌握。
哈密顿力学
将拉氏量进行勒让德变换(分部积分+换元)将广义速度换成广义动量,就可得到哈密顿量。由广义坐标和广义动量张成的空间称为相空间。对比的全微分展开就可以得到著名的正则方程(亦可用最小作用量推得):
有时候为了简便符号记法,引入泊松括号(注意朗道《力学》的泊松括号与大部分书差了个负号),除了可以简化表达力学量之间的微分关系外,还与量子力学中的对易子有一一映射的关系(注意并不是等价关系)。有时为了寻找一组好的广义坐标和广义动量(含有更多守恒量的形式),可以利用“拉氏量任意添加关于时间导数的项不改变方程的解”的性质,得到正则变换的必要条件,由此开始正则变换。变换的关键在于母函数(生成函数)的选取,母函数由新旧坐标或动量组合,一共有4种,所生成的正则变换分母是就为正,是就为负。当令变换之后的哈密顿量为0时,即可得到著名的H-J方程:
解此方程需要一些数学技巧,但只要解出了,就可以得到各种守恒量,使得力学问题变得简单,甚至可以得到薛定谔方程的一些启示。
应用
通常的教材都会用分析力学去研究以下三大问题,前两种的势能比较经典,分别对应位力定理:中的与的情况,研究价值很大。另外,刚体力学是对经典力学的综合运用,在工程领域以及量子力学的磁矩研究等等都有很大的启示。
中心力场
通常先利用之前牛顿力学中折合质量的技巧,化归为单体问题。对于引力场问题,采用极坐标来列方程,即选取和作为广义坐标。由拉氏量中不含,故为循环坐标,所以角动量守恒。利用角动量守恒和能量守恒,即可确定轨迹和各个时刻的解,具体技术就不展开说了(比耐方程、有效势能等)。除此之外还有个拉普拉斯-龙格-楞次矢量也是守恒的,对应着轨道是封闭的(即无进动),一旦势能的对称性被打破,就会进动。对于排斥场,主要是卢瑟福散射那一套方法和公式,详见“原子物理总结”
微振动
对于一个多自由度的微振动,利用简谐近似(泰勒展开取前几项),利用线性代数将系统的动能与势能用广义坐标表示(一般为角度,但不限于此),代入E-L方程,得到矩阵形式的ODE。利用对角化等操作,可以将各个坐标解耦,得到简正坐标,使得问题简化。这套方法也是固体物理中晶格振动分析的范式,具有重要的地位。
刚体力学
首先选取坐标系并利用矩阵对刚体转动进行描述,注意要分清三种坐标系的区别。利用角速度和角动量矢量等式,引入惯量张量的定义(从而角动量的方向与角速度可以不一致),开始定点转动的研究。由欧拉角的定义和角动量定理进一步得到欧拉运动学和动力学方程,最后讨论几种可解析的陀螺。
补充内容
0.通常默认研究的都是具有理想约束的完整系统。
1.在相对论中也可利用最小作用量来处理力学问题,只不过这里的S是对洛伦兹标量的积分。
2.相空间和位形空间的联系:相空间是位形空间的余切丛
3.对于相空间的讨论还有很多,例如绝热不变量、相积分和角变换、刘维尔定量等等
...
=======================================================
只有把重要的几个公式亲手推导一遍,才能理解分析力学的趣味。分析力学证明推导的基本操作: 配分(分清是否加dt),全微分展开(包括各项比较法)、二阶偏导交换次序、勒让德变换(令新函数代入)、两个拉格朗日关系、拉格朗日方程代换(注意选择合适的形式)
Mathematica代码附录
1.求解积分泛函取极值时的函数
Clear[x, y, f];
(*输入积分泛函的函数,依次压下Alt-V-O即可*)
f = Sqrt[1 + y'[x]^2];(*这里以欧氏空间中两点距离作为积分泛函的被积函数*)
(*求函数解析式*)
DSolve[{Simplify[D[D[f, y'[x]], x] - D[f, y[x]]] == 0}, y[x], x] // TraditionalForm2.求解拉格朗日方程的解
Clear[T, V, L]
(*广义坐标(之后凡是出现,均要带上[t])*)
x[t];
(*约束方程(辅助表示动能和势能)*)
(*动能*)
T = 1/2 m*x'[t]^2;
(*势能*)
V = -m*(1 + x[t]/l) g*((l + x[t])/2) - m*(1 - x[t]/l) g*((l - x[t])/2);
(*拉格朗日函数*)
{L = T - V} // TraditionalForm
(*微分方程*)
D[L, x[t]] == D[D[L, x'[t]], t] // Simplify // TraditionalForm
(*尝试求解(可能不稳定)*)
DSolve[D[L, x[t]] == D[D[L, x'[t]], t], x[t], t]3.拉格朗日点可视化
Clear[a, w2, r, x, y, rM, rm, fai];
a = m/(m + M); w2 = (G*(M + m))/R^3;
r = Sqrt[(x - (-(R/2) + a*R))^2 + y^2];
rM = Sqrt[(x + R/2)^2 + y^2];
rm = Sqrt[(x - R/2)^2 + y^2];
(*势函数*)fai[x_, y_] := -((G*M)/Sqrt[(x + R/2)^2 + y^2]) - (G*m)/Sqrt[(x - R/2)^2 + y^2] - 1/2 w2*((x - (-(R/2) + a*R))^2 + y^2);
(*绘制势函数*)G = 1; M = 20; m = 1;
R = 2; ContourPlot[fai[x, y], {x, -3.2, 2}, {y, -2.5, 2.5}, Contours -> 500]
(*绘制引力分布*)Grad[fai[x, y], {x, y}];
StreamPlot[-%, {x, -3.2, 2}, {y, -2.5, 2.5}]4.吸引子
(*直接按住alt+v+o即可*)
(*定义常量*)
P = 10; R = 28; b = 8/3;
(*清理变量*)
Clear[x, y, z];
(*方程组+初始条件,注意变量区直接写{x,y,z}不要加[t]*)
sol = NDSolve[{
    x'[t] == P*(y[t] - x[t]),
    y'[t] == R*x[t] - y[t] - x[t]*z[t],
    z'[t] == x[t]*y[t] - b*z[t],
    x[0] == 1,
    y[0] == 1,
    z[0] == 1

    }, {x, y, z}, {t, 0, 40}];
(*赋值*)
x = x /. sol[[1]]; y = y /. sol[[1]]; z = z /. sol[[1]];
(*画图*)
ListPointPlot3D[{Table[{x[t], y[t], z[t]}, {t, 0, 40, 0.001}]}]
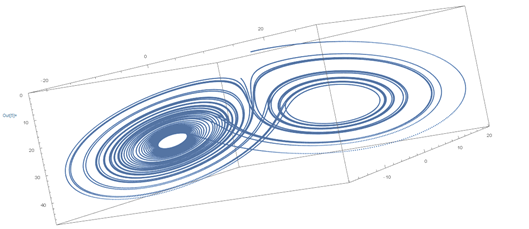
吸引子
