目录
四足机器人控制与仿真入门|基于MATLAB与CoppeliaSim(V-rep)的四足机器人仿真入门教程

收录于文集
共8篇
课程目的

CoppeliaSim(V-rep)是一款具有集成开发环境的强大的机器人仿真软件,可以采用内嵌脚本、ROS节点、远程API客户端实现分布式的控制结构。控制器可以采用C/C++,Python,Java,Lua,Matlab,Octave or Urbi等语言实现。基于CoppeliaSim ,我们可以快速实现机器人的算法验证与动态仿真。
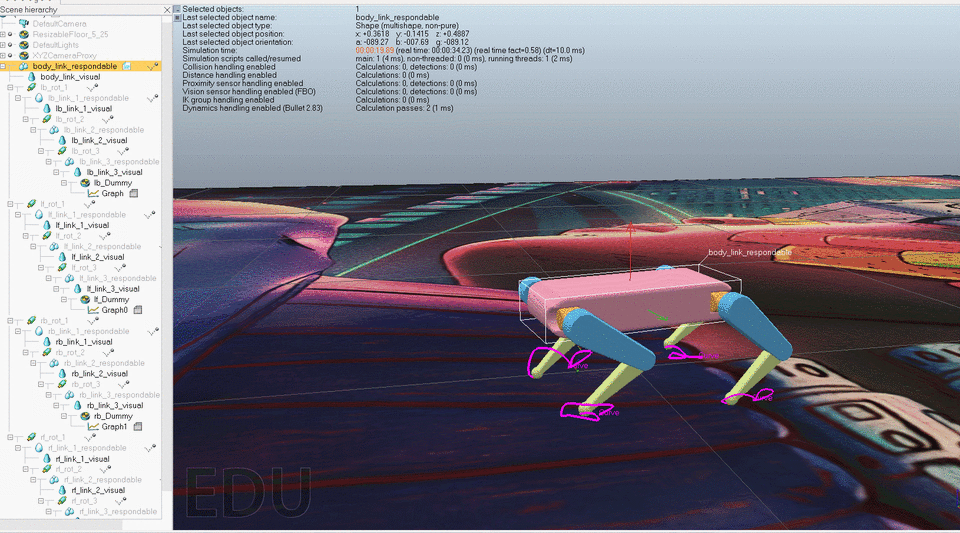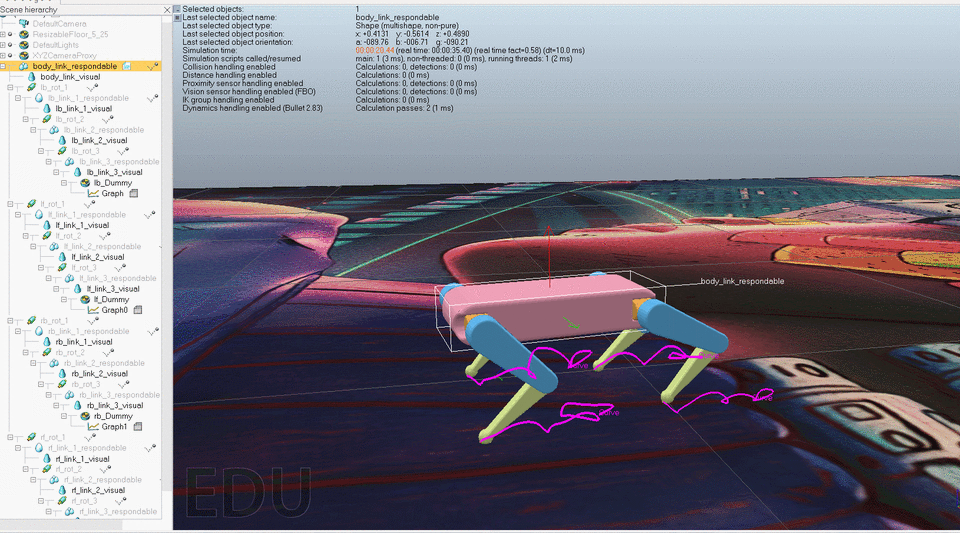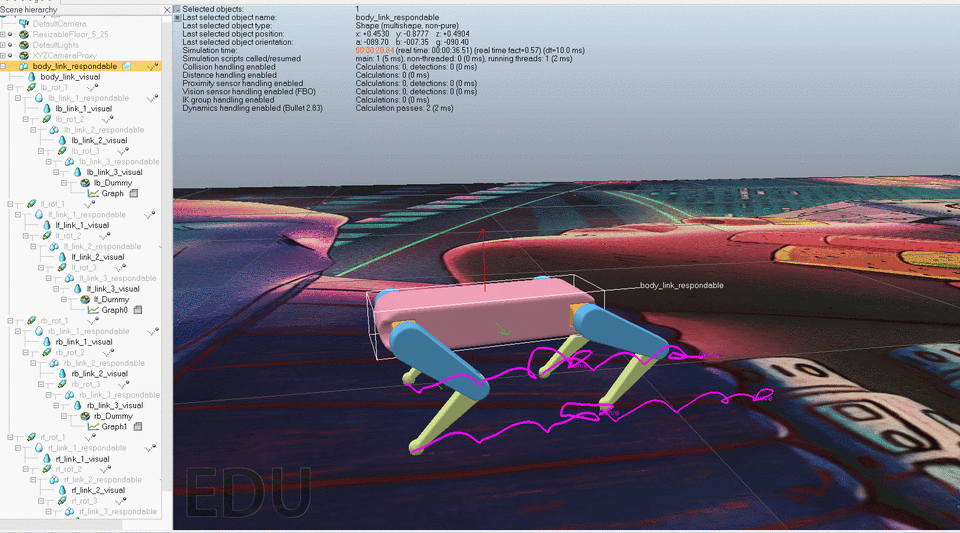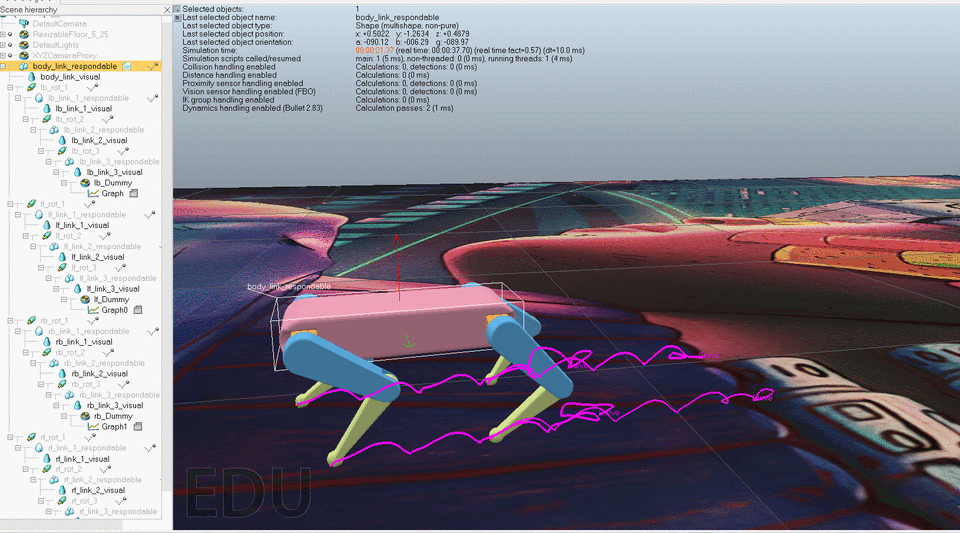
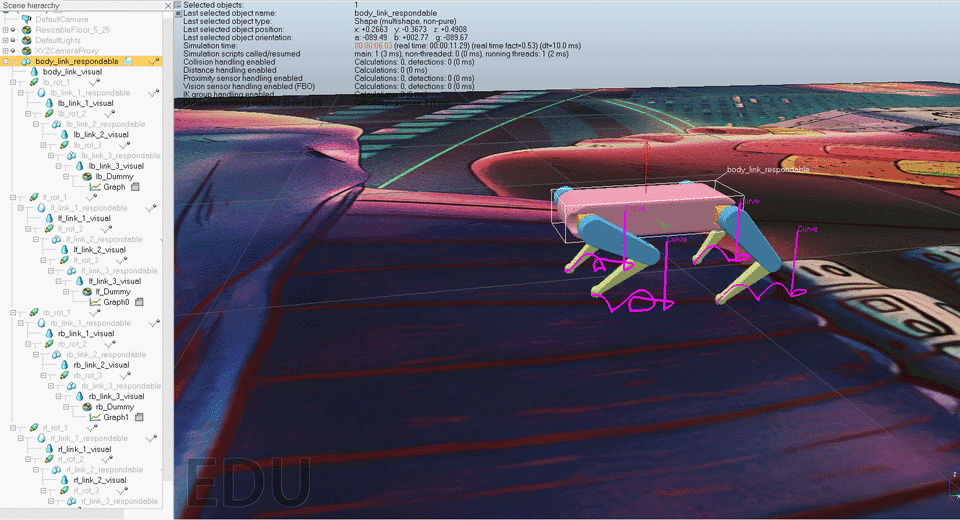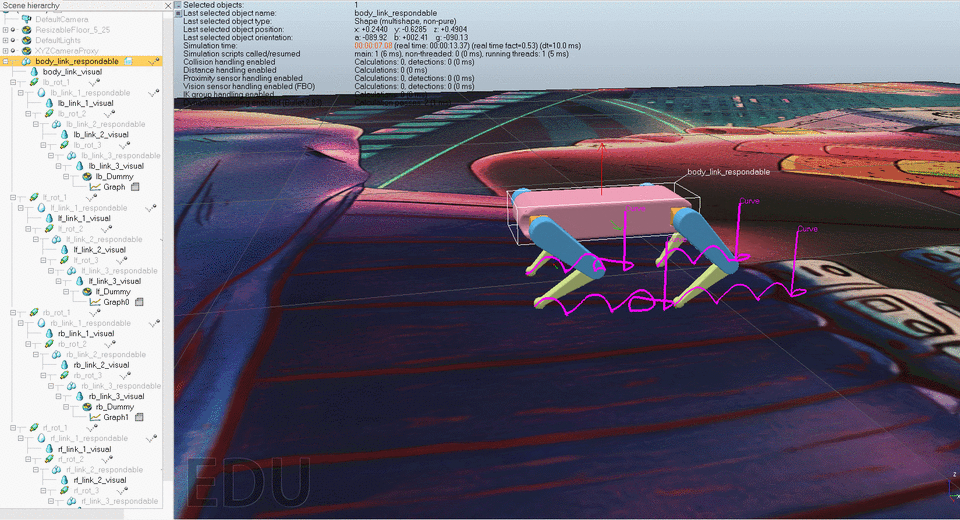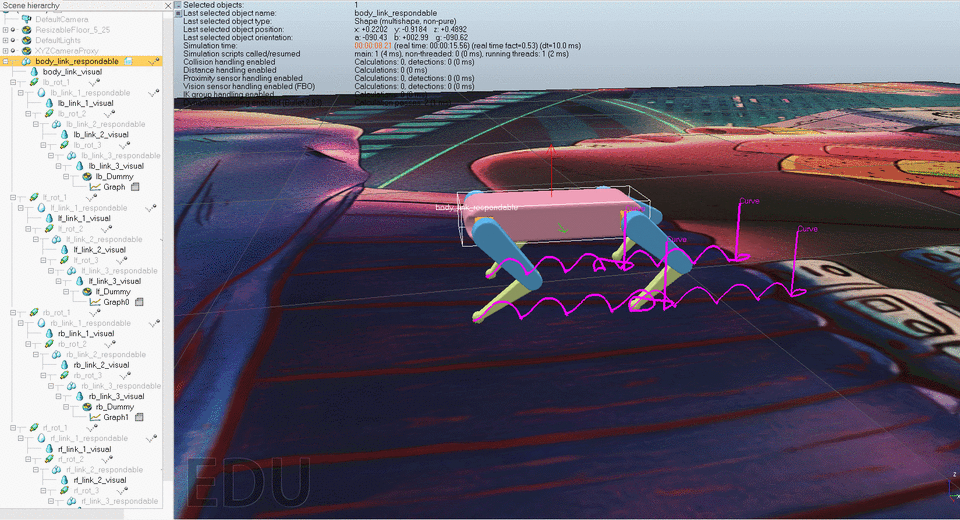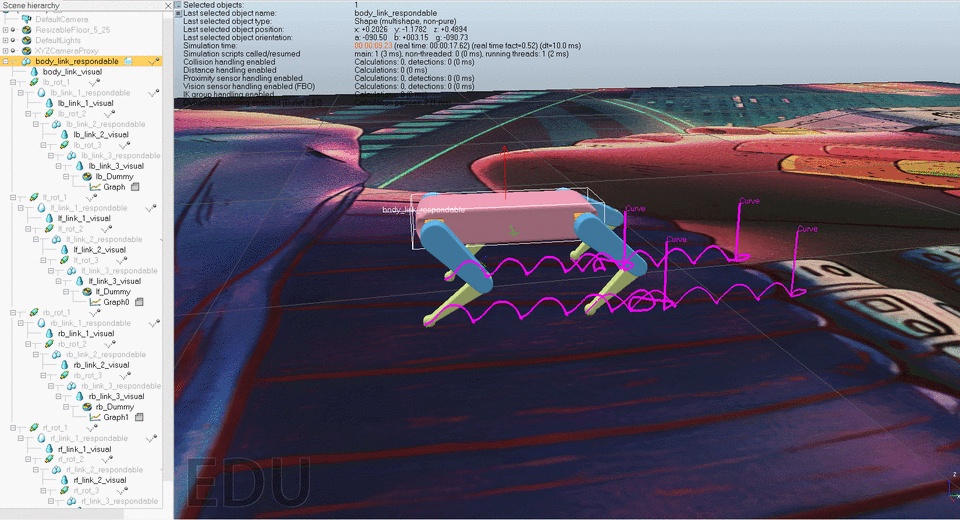
本课程将以CoppeliaSim(V-rep)作为物理仿真引擎,用Matlab作为编程语言来实现一个12自由度的四足机器人的基本动作仿真。
通过这次课程你将学到 :
①:CoppeliaSim(V-rep)机器人仿真软件的基本使用方法并且搭建出一个四足机器人的联合仿真环境。
②:四足机器人的单腿运动学逆解、站立姿态解算、足端轨迹规划、步态规划的基本原理与仿真验算。
可先试看5分钟~
05:32
四足机器人控制与仿真入门|基于MATLAB与CoppeliaSim(V-rep)的四足机器人仿真入门教程【课程试看】
4800
2
课程内容
1.0课程总览
2.1 CoppeliaSim(V-rep)软件下载及基本操作
2.2 四足机器人模型导入与参数设置
2.3 Matlab联合仿真环境搭建
2.4 Matlab代码控制测试
3.1 单腿逆运动学公式推导
3.2 代码验证逆解
3.3 四足机器人站立姿态解算原理
3.4 足端轨迹规划(摆线)
3.5 步态规划与仿真
4.0 课程小结与作业
*课程资料请在微信公众号“古月居”后台回复“仿真控制资料”获取
观看更多课程内容,请扫描下方二维码~
本文为我原创,未经授权禁止转载
cv12162625
分享至
投诉或建议
