
穿越机一般通过FPV(First Person View)眼镜实现第一视角飞行,操控者可以实时看到穿越机前方的景象,配合高速响应的手柄或摇杆进行操作,对操控技巧要求较高。
在飞实物前最好在模拟器上先进行练习, 直接飞实物如果场地不够空旷比较危险,地面过硬容易损坏飞机。
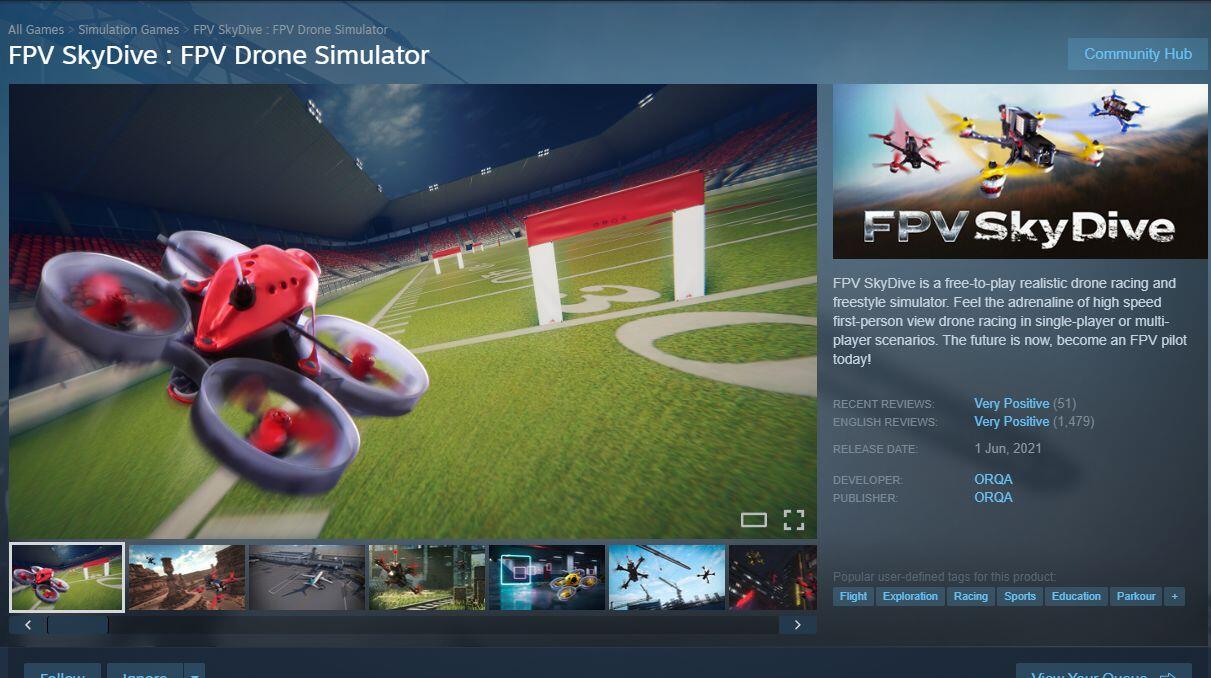
Step1: FPV SkyDive:FPV Drone Simulaor软件可以从Steam中免费下载安装,软件中有很多免费的飞行器可供我们练习:

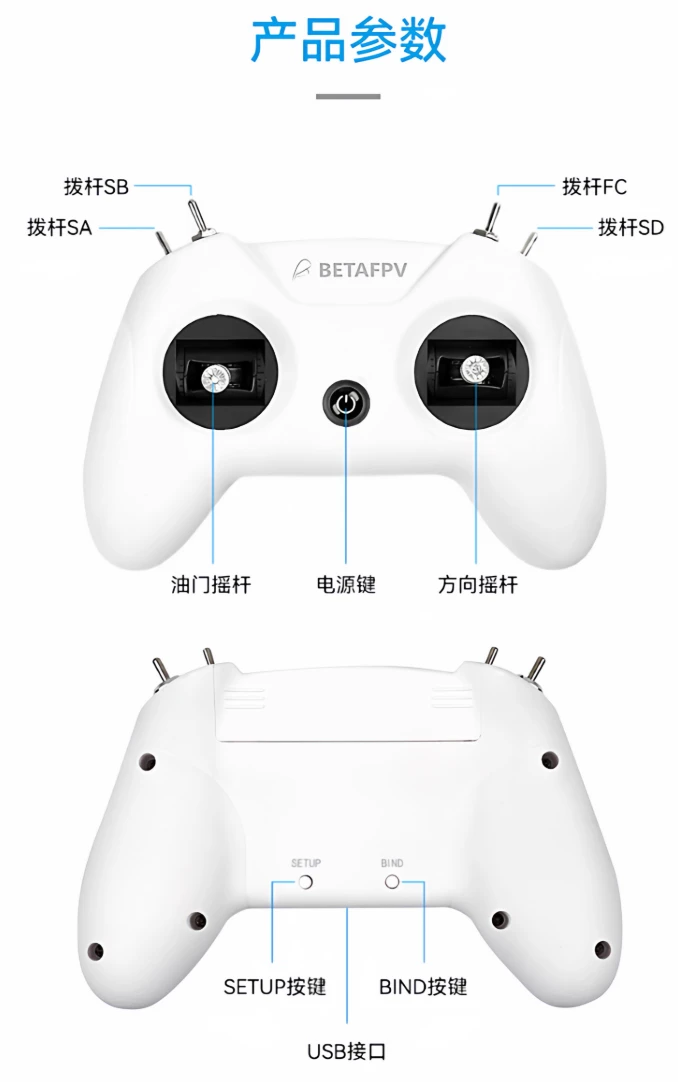
Step2:然后我们需要准备一个可以连接电脑的遥控手柄,我的手上是一个BETAFPV LiteRadio 2 SE穿越机遥控手柄,既可以飞真机,也可以飞模拟器:
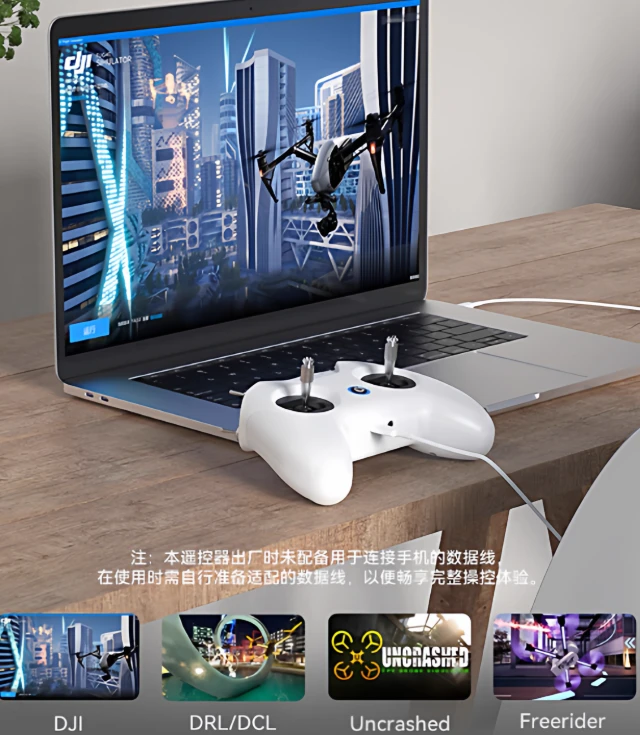
Step3:手柄连接成功后,软件上方会显示一个绿色的手柄图标:
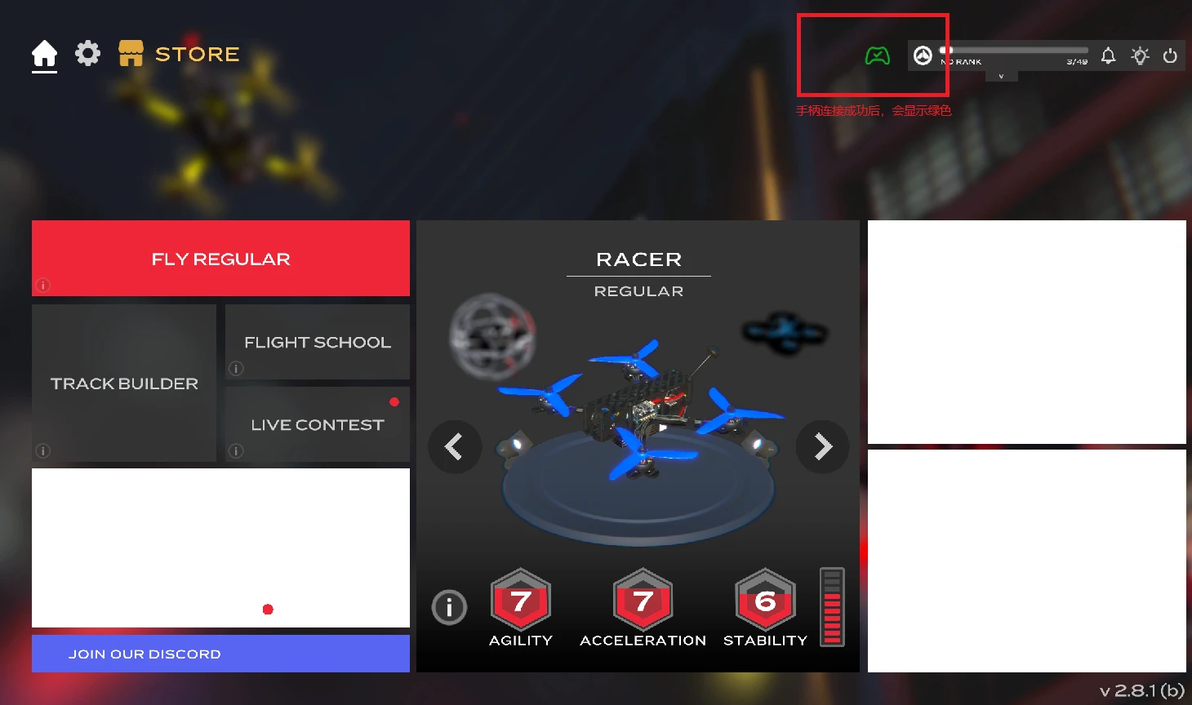
Step4: 点击左上方齿轮进入设置界面,新手将飞行模式选择为Angle.
穿越机的飞行模式主要分为两种基本类型:自稳模式(ANGLE MODE)和特技模式(ACRO MODE),以及一些衍生的飞行模式,如半自稳模式(Horizon Mode)等。
一、自稳模式(ANGLE MODE)
自稳模式是穿越机飞行中最基础、最适合新手的模式。在这种模式下,飞行控制系统(飞控)会不断自动调整飞机的姿态,使其保持在一定的角度范围内。具体特点如下:
摇杆控制角度:**在自稳模式下,遥控器上的摇杆控制的是穿越机的姿态角度,而不是直接控制其角速度或位置。
姿态限制:**穿越机在自稳模式下有姿态限制,前倾、后仰、侧倾的角度都不会超过预设的极限,这有助于防止飞机失控。
**自动回中:**当停止打杆后,飞机会自动恢复到水平或预设的姿态角度,这大大降低了操作难度,提高了飞行的稳定性。
二、特技模式(ACRO MODE)acrobatic
手动模式是穿越机飞行中的高级模式,适合有一定飞行经验和技术水平的飞手。在这种模式下,飞控不再自动调整飞机的姿态,而是完全由飞手通过遥控器来控制。具体特点如下:
摇杆控制角速度:**在手动模式下,遥控器上的摇杆控制的是穿越机的角速度,即飞机的旋转速率。
无姿态限制:**穿越机在手动模式下没有姿态限制,可以做出各种翻滚、旋转等复杂动作。
停止打杆后姿态保持:**当停止打杆后,飞机会保持当前的姿态和角速度,不会自动回中。这要求飞手具有高度的飞行技能和判断力,以应对各种突发情况。
三、其他飞行模式
除了自稳模式和手动模式外,还有一些衍生的飞行模式,如半自稳模式(Horizon Mode)等。这些模式结合了自稳模式和手动模式的特点,既保留了自动调整姿态的功能,又允许飞手在一定范围内自由控制飞机的姿态。不过,这些衍生模式的使用相对较少,且在不同品牌和型号的穿越机上可能有所不同。
新手推荐 :Angle模式(稳定)→ Horizon模式(过渡)→ Acro模式(专业)。
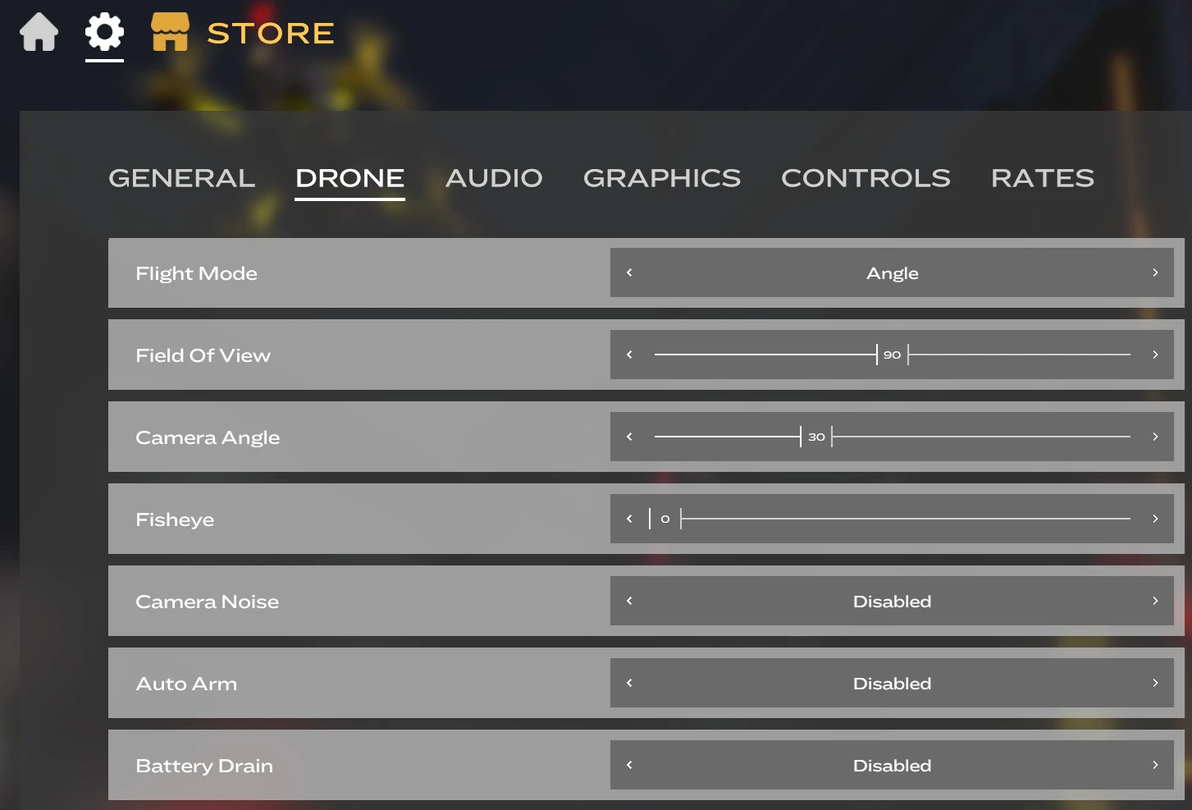
Step5:切换到CONTROLS页面,设置遥控器摇杆对应的飞行器动作,可以根据自己的操作习惯进行修改:
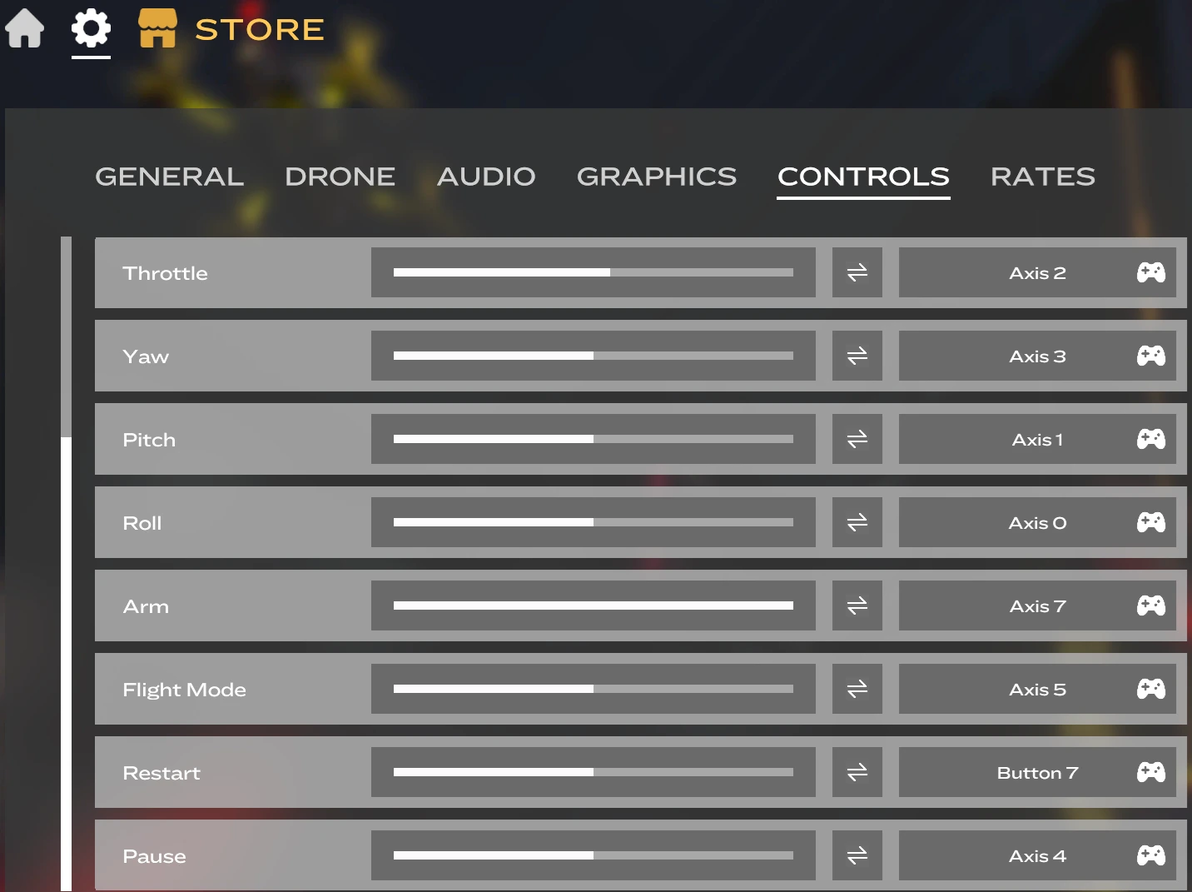
要理解4个摇杆动作:
• Throttle:垂直运动 • Yaw:转向 • Roll:横向平移 • Pitch:前后平移
通过协调这四个参数,无人机可以完成悬停、平移、转向和复杂飞行动作。实际操控中需配合传感器(如陀螺仪、加速度计)实现稳定飞行。
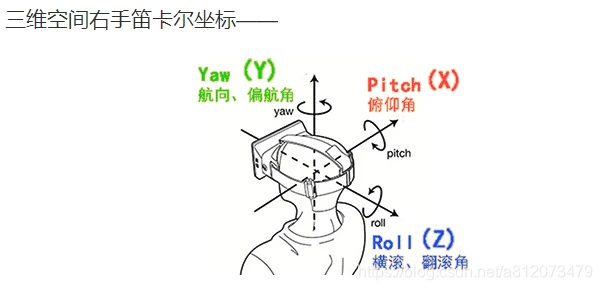
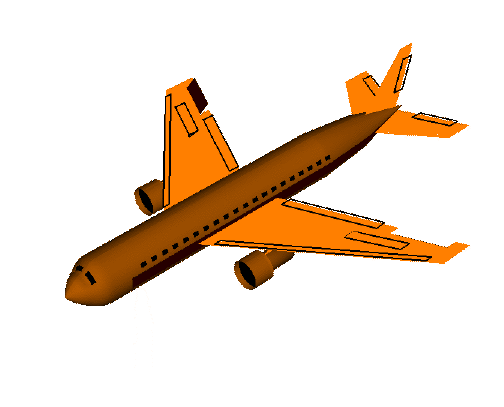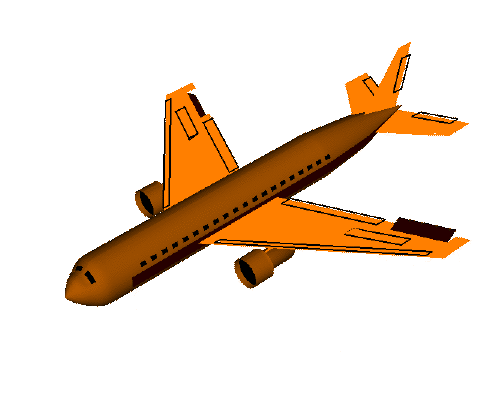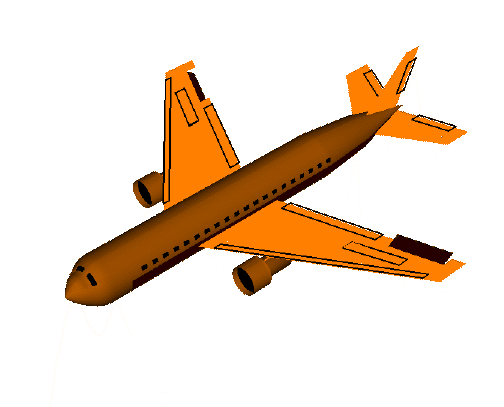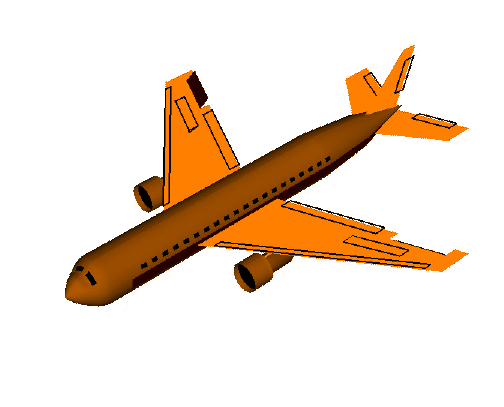
Pitch:俯仰,将物体绕X轴旋转
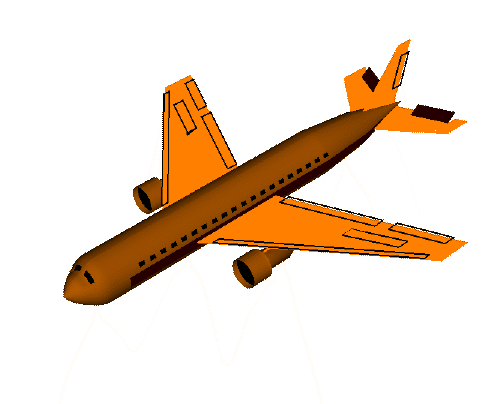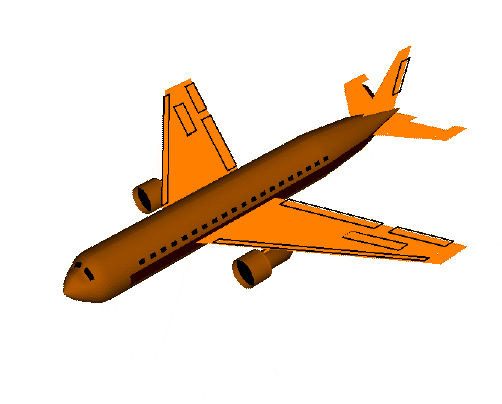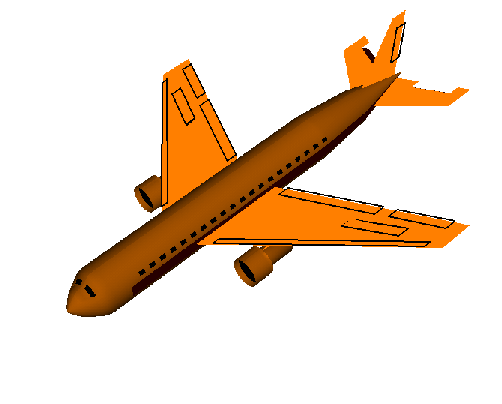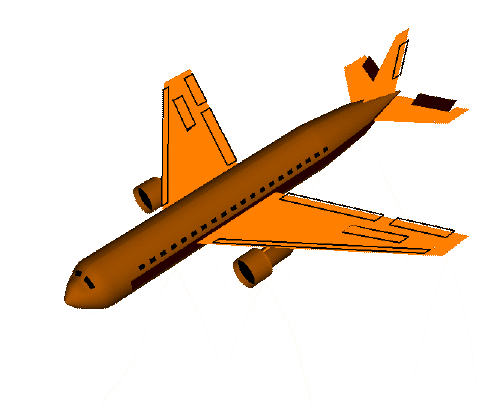
Yaw:航向,将物体绕Y轴旋转
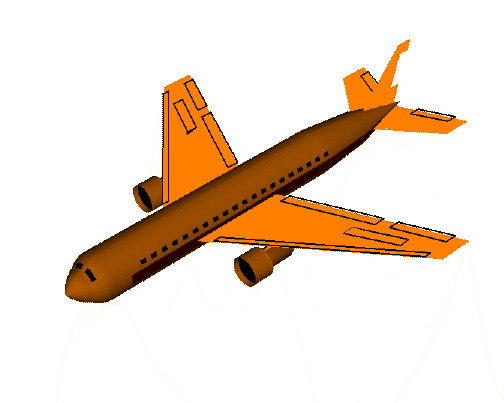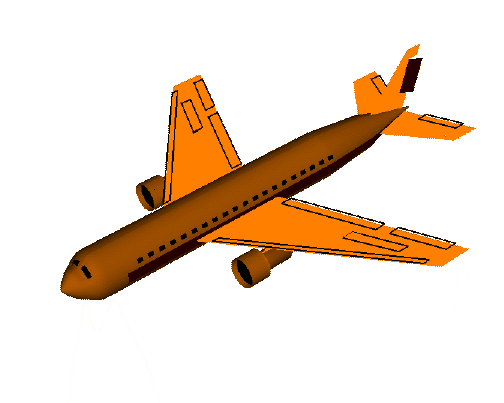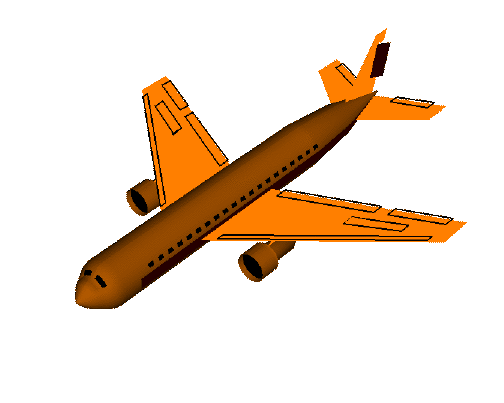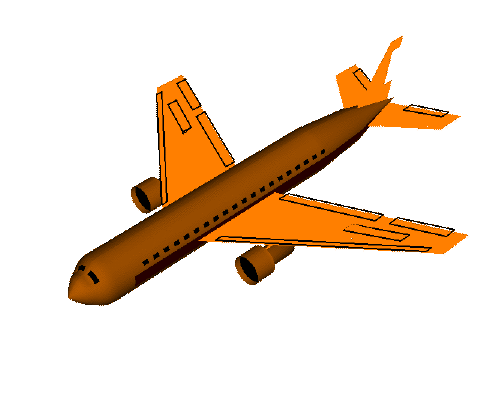
Roll:横滚,将物体绕Z轴旋转
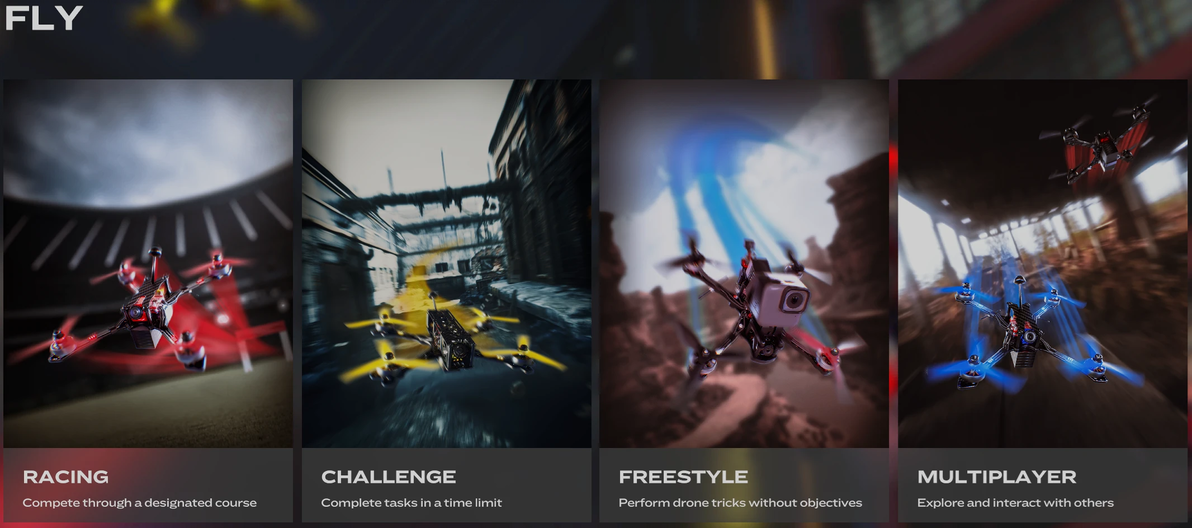
Step6, 按Esc退出设置,点击FLY REGULAR 进入游戏:
有问题可在下方留言,谢谢!
