
TB6600 + 57步进电机在ESP32S3及STC8中的驱动课程见视频课程内容
区别:
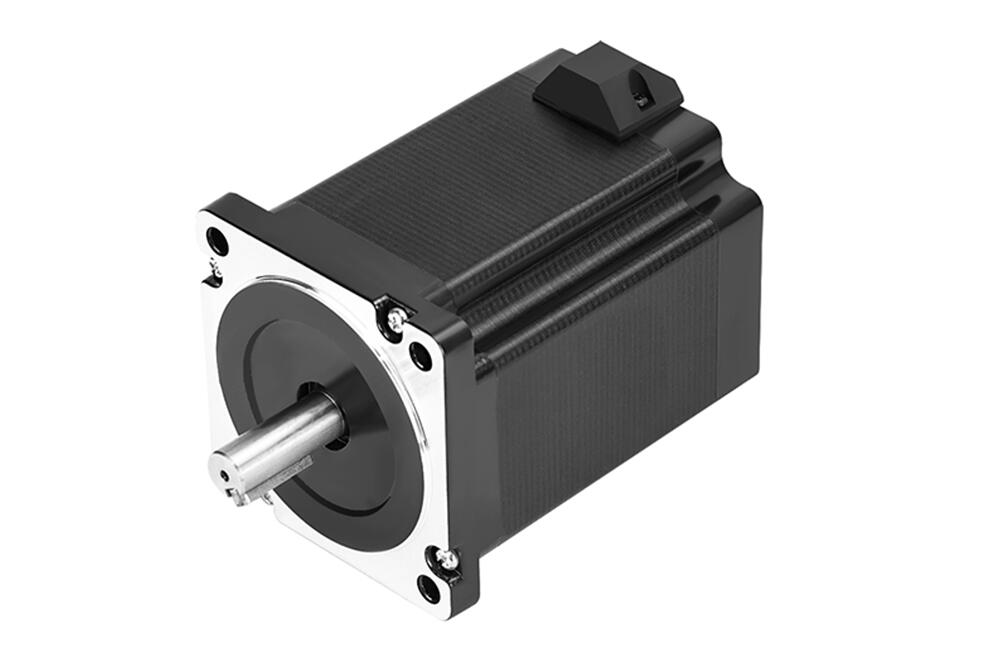
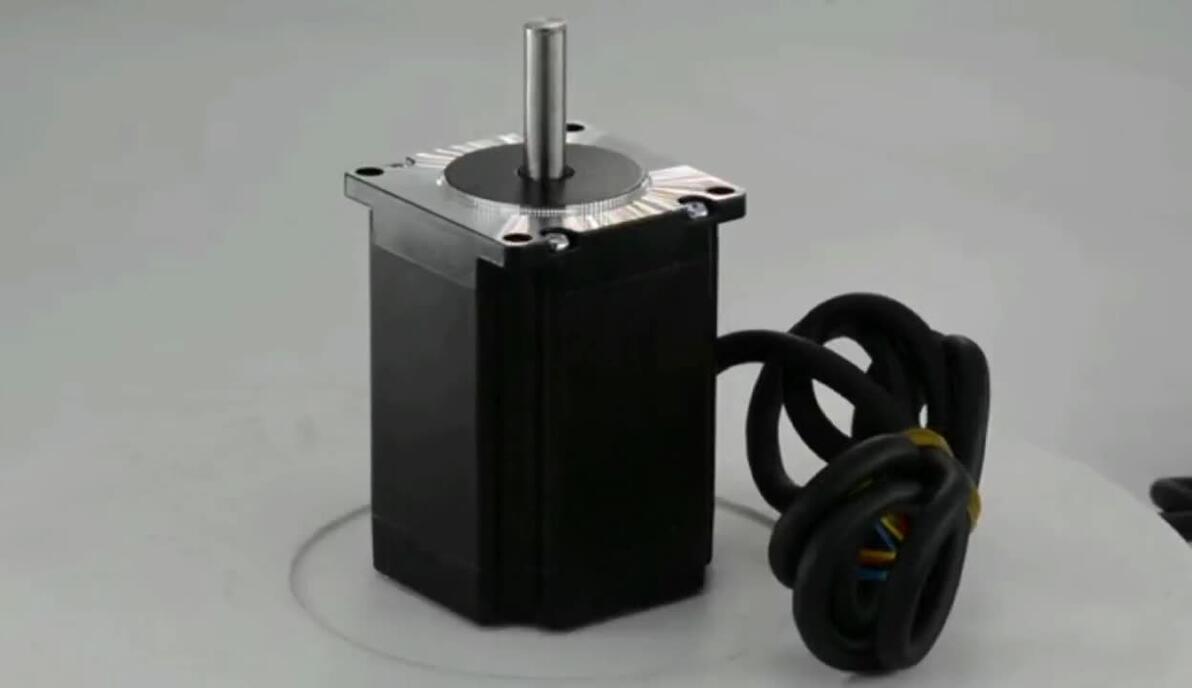
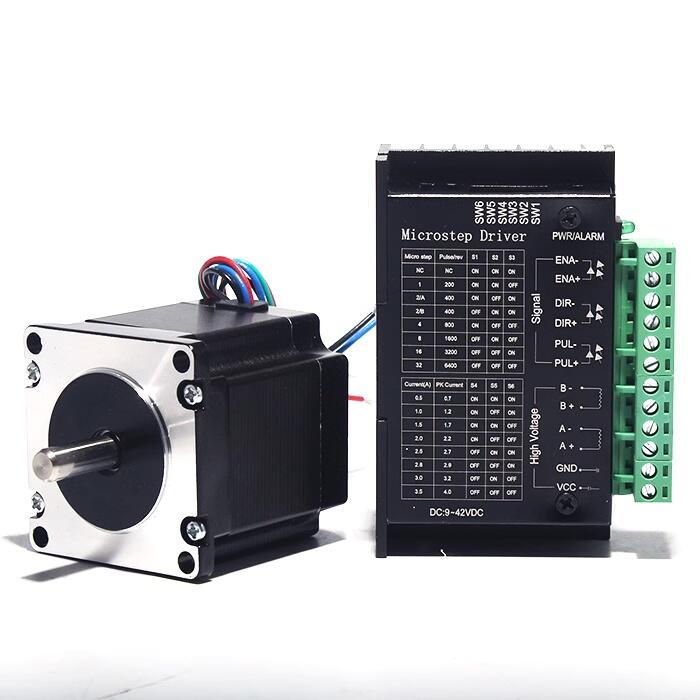
42、57、86 步进电机是指安装机座尺寸分别为 42mm×42mm、57mm×57mm、86mm×86mm 的步进电机。它们的主要区别如下:
输出力矩:42 步进电机输出力矩一般较小,通常在 0.5N・m 左右;57 步进电机输出力矩相对较大,可达 3.0N・m,适用于需要较大扭矩的应用场景;86 步进电机输出力矩更大,可达到 9.0N・m,适合重负载应用。
步距精度:42 步进电机步距精度一般为 5%,57 和 86 步进电机在合理驱动和控制下,精度也能达到类似水平或更高,具体精度还与驱动器细分等因素有关。
工作温度:一般 42 步进电机工作温度可达 80℃,57 和 86 步进电机正常工作温度范围也大致在此区间,但因功率较大,若散热不佳,可能需要关注发热情况以避免过热。
环境温度范围:通常都适用于 - 20℃至 50℃的环境温度,但在极端环境下,需考虑采取额外措施以保证电机性能。
绝缘电阻:一般都能达到较高的绝缘电阻,如 42 步进电机绝缘电阻为 100MΩ,57 和 86 步进电机通常也有类似或更高的绝缘性能,以确保电机安全运行。
三种电机的应用场景也有所差异:
42 步进电机:体积小巧,响应速度快,适用于需要精确控制的小型设备,如 3D 打印机、小型 CNC 机床、机器人关节驱动、包装机、点胶机等,也常用于教育实验中的 Arduino、Raspberry Pi 等开发板项目。
57 步进电机:具有较高的扭矩,适用于需要较大动力驱动的场合,如中型 CNC 机床、一些自动化生产线上的搬运设备等。
86 步进电机:精度高、寿命长,适合用于需要长时间稳定运行且负载较大的设备,如大型数控机床、工业机器人等。
运行原理
步进电机是一种将电脉冲信号转换为角位移或线位移的执行机构,其工作原理基于电磁感应和磁场相互作用,通过控制脉冲信号的频率和顺序,实现精确的位置、速度和方向控制。以下从核心原理、结构特点、工作方式等方面详细说明:
一、核心原理:磁场的 “吸引 - 切换” 驱动转动
步进电机的转动依赖于定子绕组与转子磁极之间的周期性磁力作用:
定子与转子结构:
定子:由多个均匀分布的磁极组成,每个磁极上绕有线圈(称为 “相”,常见有 2 相、4 相、5 相等)。
转子:通常由永磁体(永磁式步进电机)或软磁材料(反应式步进电机)制成,表面有均匀分布的齿状磁极。
脉冲信号的作用:
当定子某一相绕组通入电流时,会产生磁场,吸引转子上对应的磁极(异性相吸),使转子固定在特定位置。
按特定顺序切换不同相的通电状态,定子磁场的极性和位置会依次变化,转子会被新的磁场 “吸引”,从而一步一步转动(每一步对应一个固定的角度,称为 “步距角”)。
二、关键概念:步距角与相数
步距角:每输入一个脉冲信号,转子转动的角度(单位:度)。步距角越小,精度越高。
例如:2 相步进电机常见步距角为 1.8°(即每转需要 360°÷1.8°=200 个脉冲),5 相步进电机可达到 0.72°(每转 500 个脉冲)。
相数:定子绕组的组数(如 2 相、4 相)。相数越多,步距角越小,运行越平稳,但控制电路更复杂。
三、常见工作方式:以 2 相步进电机为例
2 相步进电机有 A、B 两组绕组,通过控制两组绕组的通电顺序,实现正转、反转或定位。常见工作方式有:
单四拍:
通电顺序为 A→B→反 A→反 B→A...(“反” 表示电流方向相反,产生反向磁场)。
每步转动 1.8°,但力矩较小,振动较大。
双四拍:
通电顺序为 A+B→B + 反 A→反 A + 反 B→反 B+A→A+B...(两组绕组同时通电)。
每步仍为 1.8°,但力矩比单四拍大,稳定性更好。
八拍:
通电顺序为 A→A+B→B→B + 反 A→反 A→反 A + 反 B→反 B→反 B+A→A...(单拍与双拍交替)。
每步转动 0.9°(步距角减半),精度和平稳性更高(通过 “细分驱动” 可进一步减小步距角)。
四、细分驱动:提高精度与平稳性
实际应用中,通过驱动器对脉冲信号进行 “细分”,可将每个步距角拆分为更小的角度(如 1/2、1/4、1/16 细分),原理是:
控制各相绕组的电流大小(而非单纯通断),使定子磁场按比例变化,转子在多个中间位置依次转动,从而减小振动、提高定位精度。
例如:1.8° 步距角的电机,16 细分后每步仅 0.1125°。
五、总结:步进电机的特点
优点:无需反馈即可实现精确控制(开环控制)、转速与脉冲频率成正比(调速方便)、定位精度高。
缺点:低速时可能有振动和噪音,负载过大易 “丢步”(失去同步)。
其原理决定了它在需要精确控制的场景(如 3D 打印机、数控机床、机器人)中被广泛应用。
